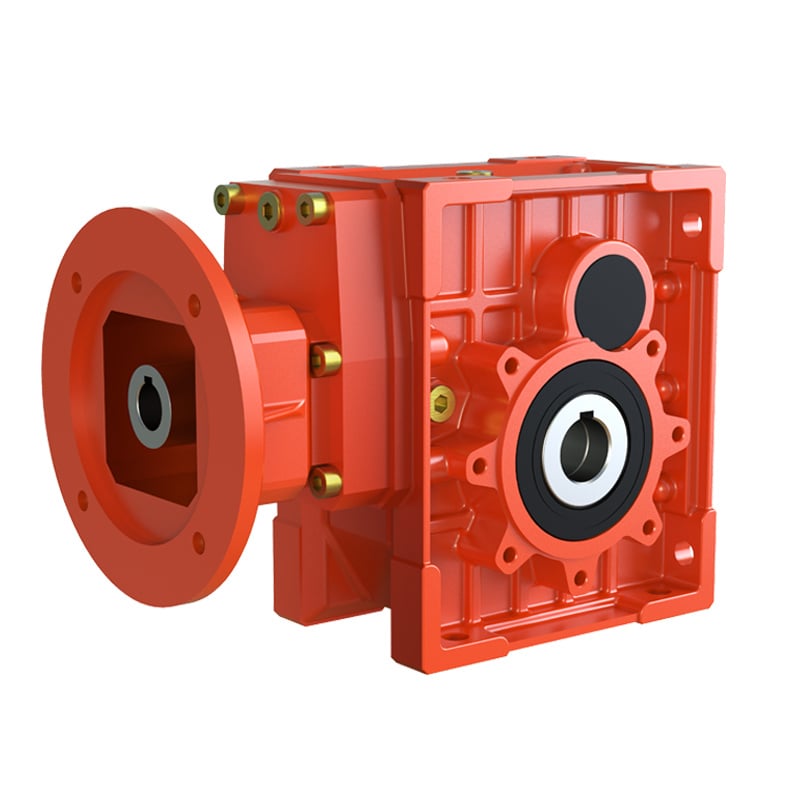
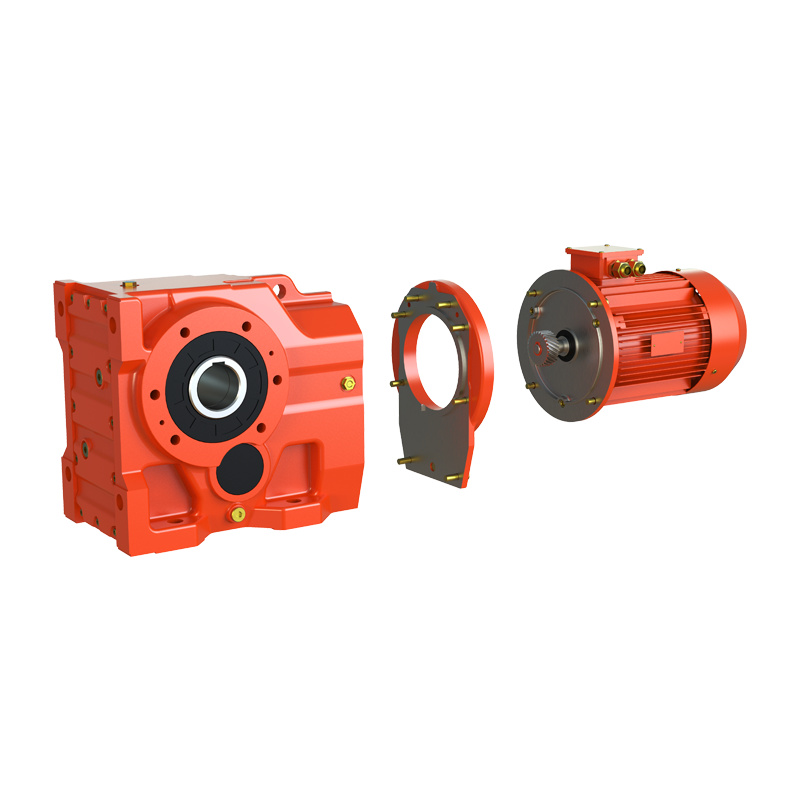
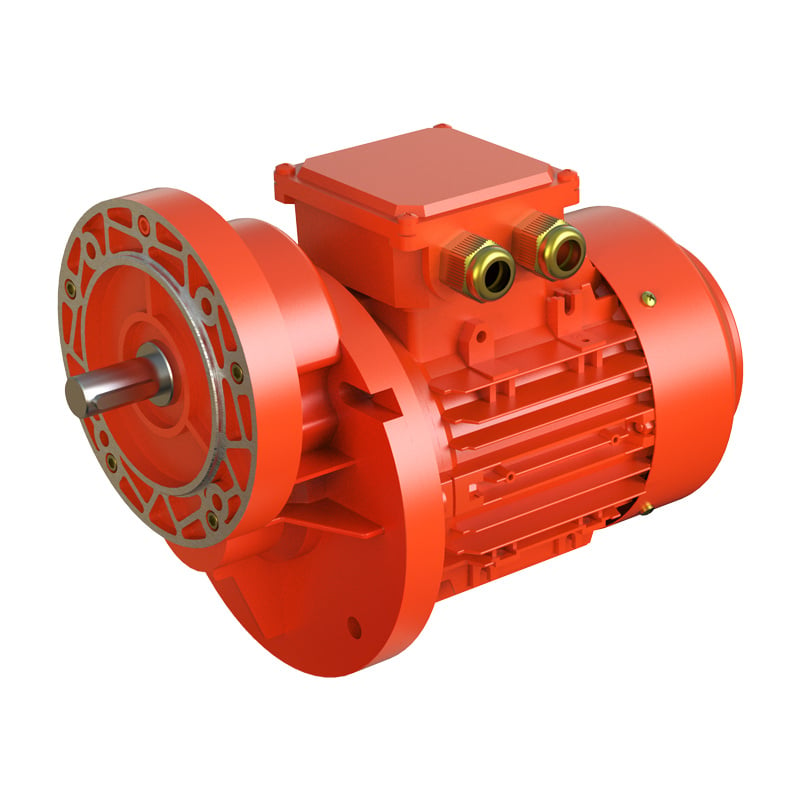
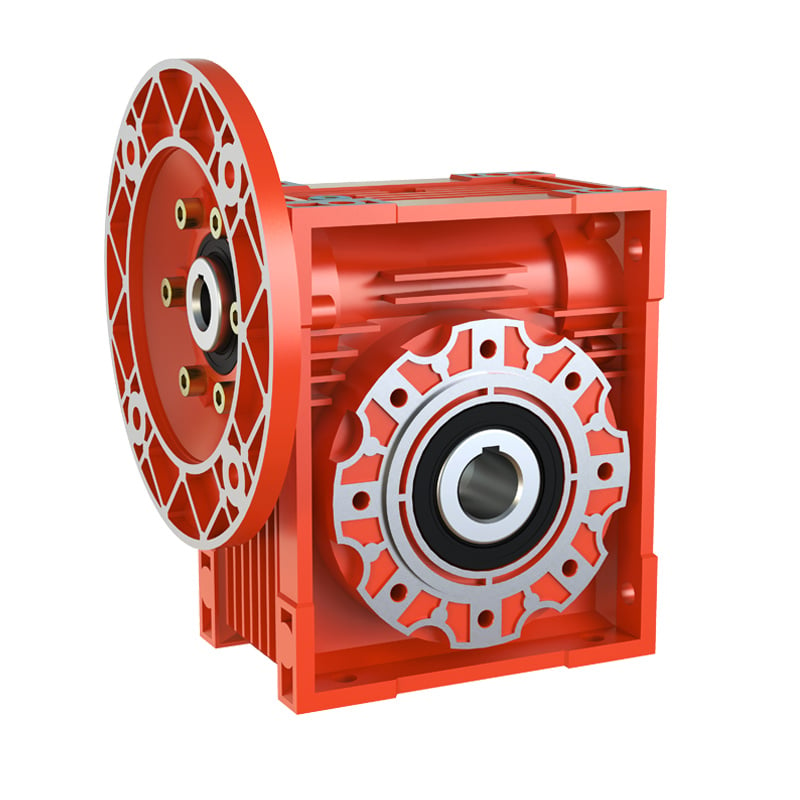
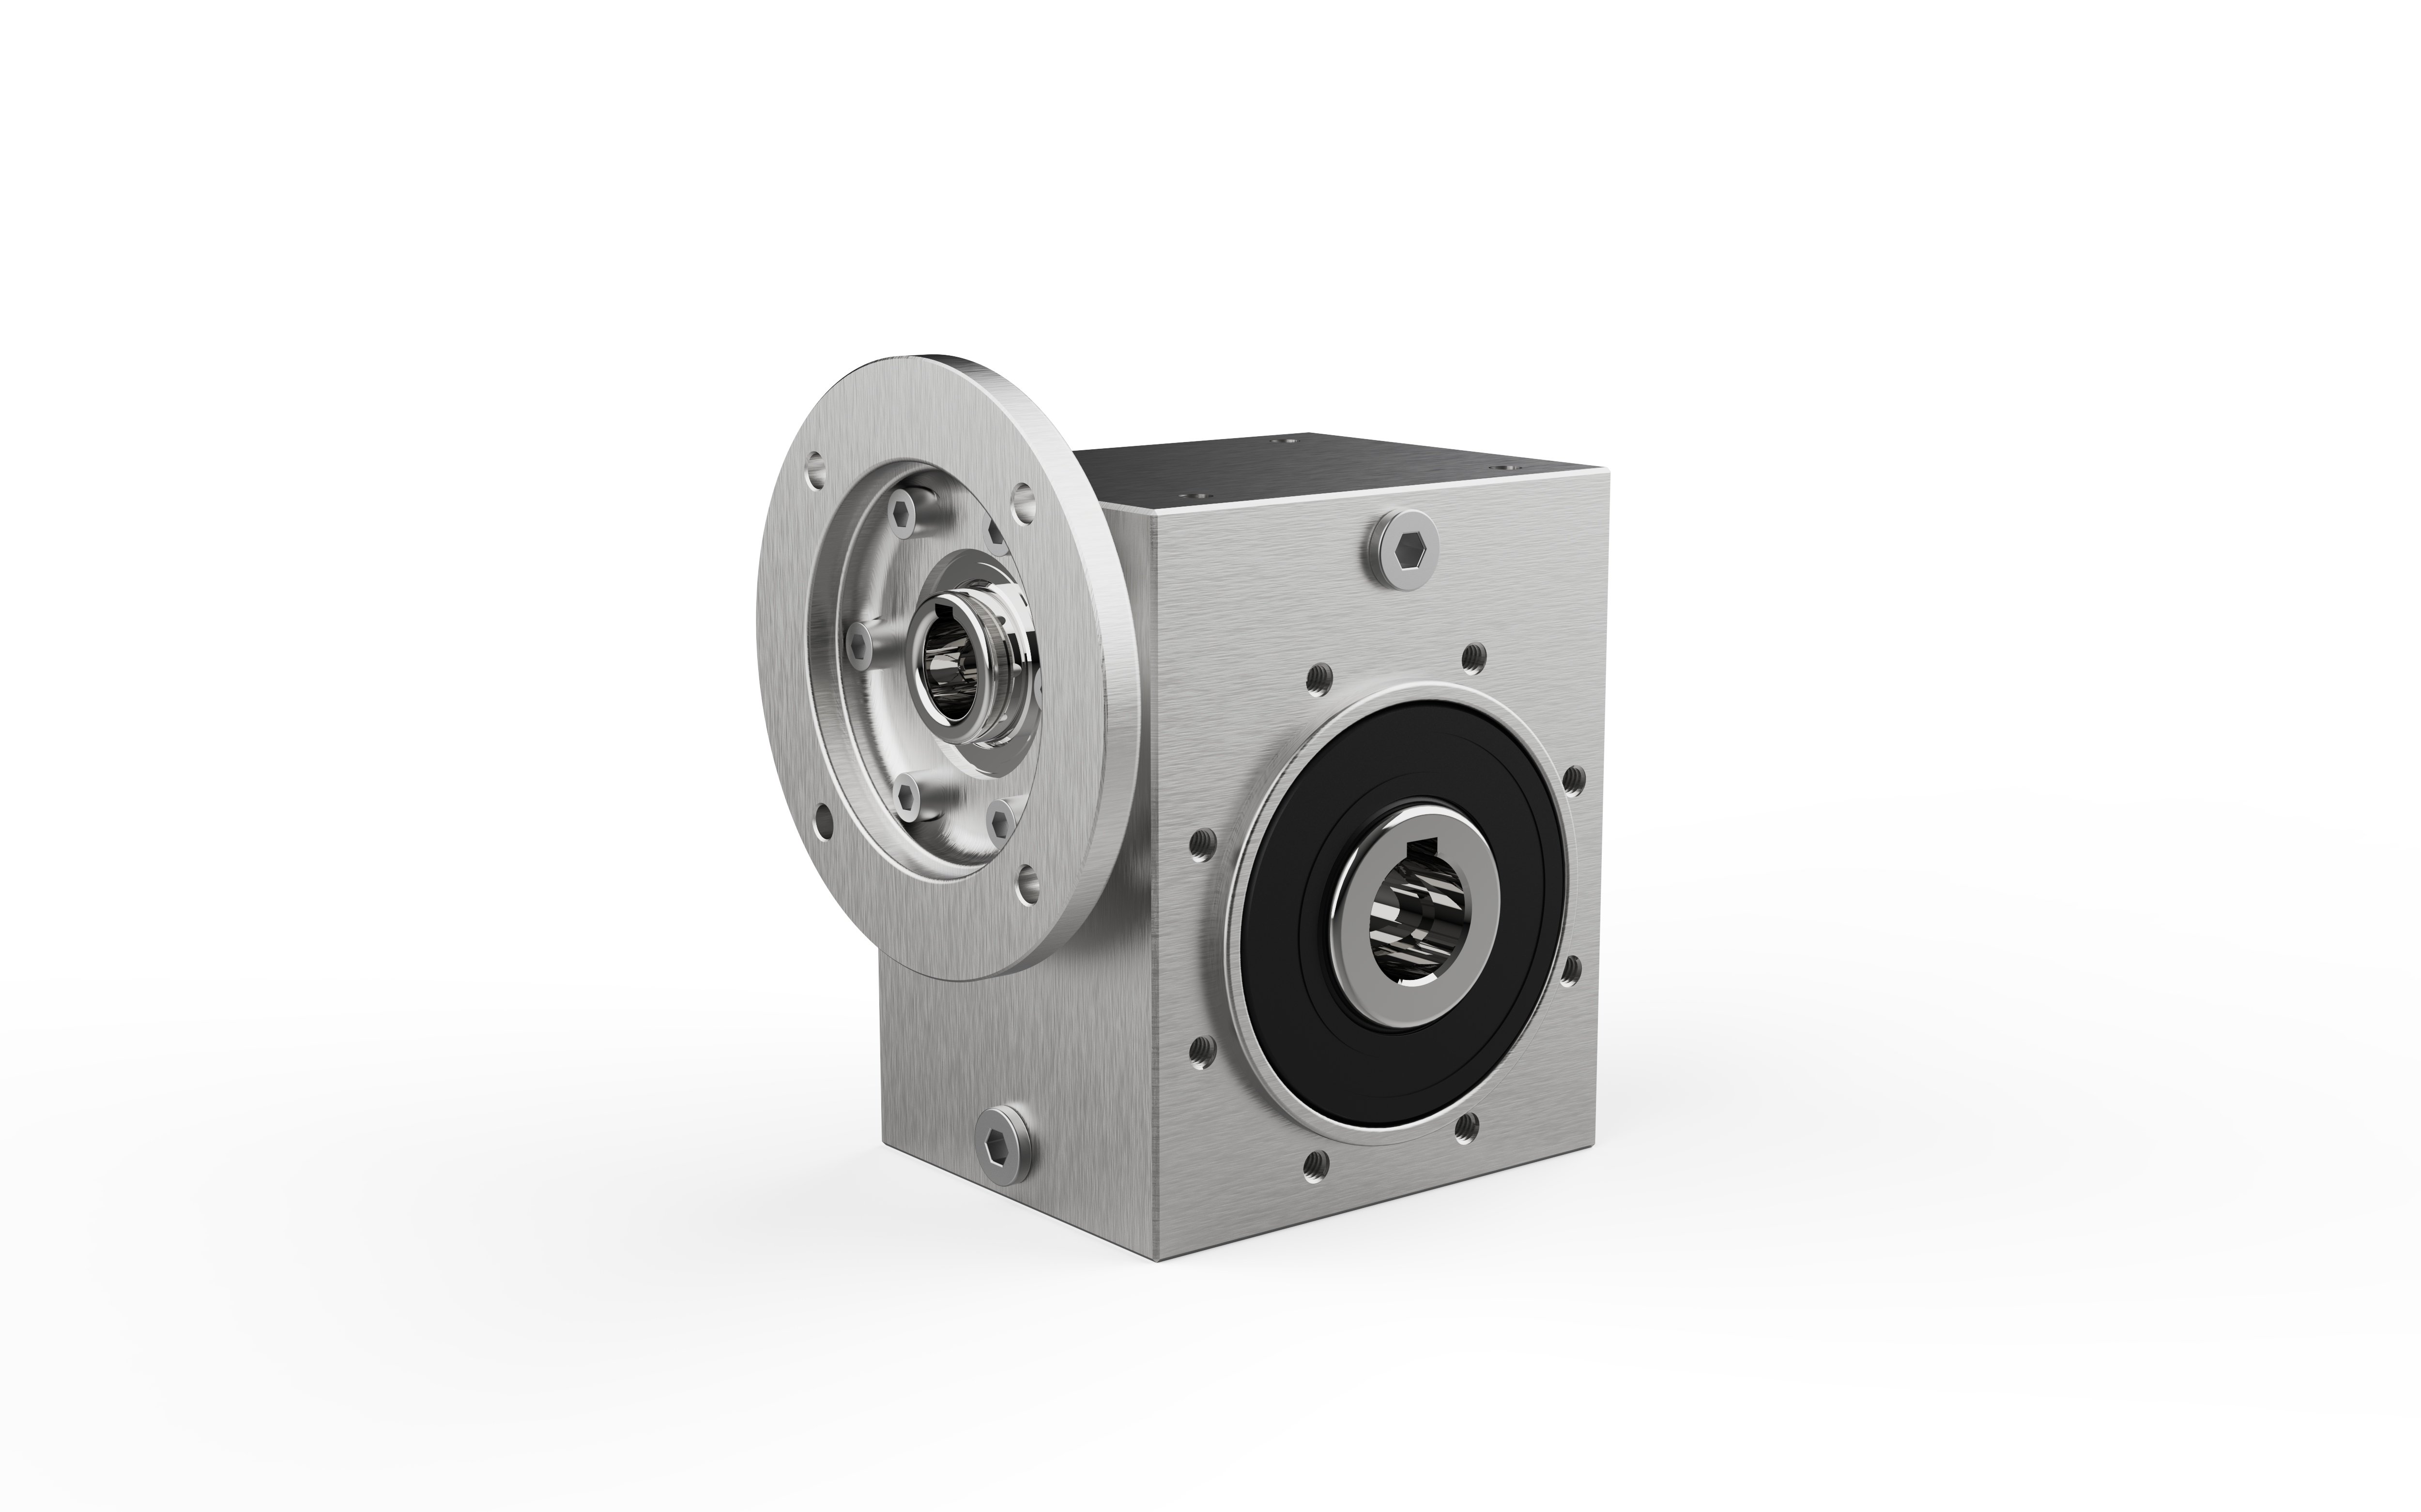
Respuesta rápida: Existen tres formas de conectar un motor a una caja de cambios: conexión por brida (rígida, compacta y de alta precisión), conexión mediante acoplamiento (flexible, tolerante a desalineaciones y fácil de mantener) y motorreductores integrados (ensamblados en fábrica, sin necesidad de alineación en campo). La opción adecuada depende de los requisitos de espacio, precisión y mantenimiento.
1. Resumen de los tres métodos de conexión
Conexión de brida
- • El motor se atornilla directamente a la cara de entrada de la caja de cambios
- • No hay componente intermedio
- • Máxima rigidez y precisión coaxial
- • Huella axial más compacta
Conexión de acoplamiento
- • Elemento de acoplamiento entre los ejes del motor y la caja de cambios
- • Absorbe desalineaciones y golpes
- • Fácil de instalar y mantener por separado
- • Requiere espacio axial adicional
Motorreductor integrado
- • El motor y el reductor están ensamblados en fábrica como una sola unidad
- • No requiere alineación en campo
- • Ideal para aplicaciones compactas accionadas por servomotores
- • Para mantenimiento, se sustituye como una unidad completa
2. Conexión mediante brida — rígida, precisa y compacta
Una conexión mediante brida utiliza un motor con brida IEC B5 o B14 (o equivalente NEMA). El eje del motor se inserta directamente en el orificio de entrada del reductor. Las dos superficies de acoplamiento se fijan entre sí mediante tornillos.
Ventajas
- • Rigidez torsional máxima — sin elasticidad ni holgura en la transmisión
- • Huella compacta — elimina la longitud del acoplamiento; ideal para instalaciones con espacio limitado
- •Sellado Mejorado — el eje del motor está integrado dentro de la cámara de entrada, reduciendo el riesgo de contaminación
- •Alta precisión servo — una trayectoria mecánica más corta implica una respuesta dinámica más rápida y una mayor exactitud de posicionamiento
Limitaciones
- • Requiere mecanizado preciso de ambas bridas acopladas: cualquier desalineación provoca precarga en los rodamientos y desgaste prematuro
- • La dilatación térmica no se absorbe de forma independiente: genera tensiones internas si el motor y el reductor se calientan a distintas velocidades
- • Cualquier vibración proveniente del lado de la carga se transmite directamente al motor
- • La norma de la brida debe coincidir exactamente (tamaño de bastidor IEC, diámetro del eje, ranura para chaveta)
Mejor para: Automatización accionada por servomotores, articulaciones robóticas, maquinaria de embalaje y cualquier aplicación que requiera posicionamiento preciso y un conjunto de transmisión compacto.
3. Conexión mediante acoplamiento: flexible, tolerante a fallos y fácil de mantener
Un acoplamiento se sitúa entre el eje de salida del motor y el eje de entrada de la caja de cambios. Los tipos más comunes incluyen acoplamientos de mandíbula («spider»), de disco, de fuelle y dentados, cada uno con distintos niveles de tolerancia al desalineamiento y rigidez torsional.
Ventajas
- •Tolerancia a la Desalineación — compensa desplazamientos radial, axial y angular provocados por efectos térmicos o asentamiento de la cimentación
- •Absorción de impactos y vibraciones — los acoplamientos elásticos amortiguan los picos de par durante arranques/paradas frecuentes o sobrecargas repentinas
- •Mantenimiento independiente — el motor y la caja de cambios pueden instalarse, alinearse y reemplazarse por separado
- •Requiere menor nivel de habilidad para la instalación — las herramientas de alineación ajustan el acoplamiento, no las superficies de acoplamiento
Limitaciones
- • El acoplamiento aumenta la longitud axial — no es adecuado para diseños con restricciones extremas de espacio
- • Introduce algo de elasticidad torsional y juego — reducen la precisión en aplicaciones con servomotores
- • El elemento de acoplamiento (araña, disco) se desgasta con el tiempo y requiere inspección periódica
Mejor para: Trituradoras, prensas, transportadores, sistemas con ejes largos, equipos instalados in situ con riesgo de deformación de la cimentación o cualquier lugar donde la sustitución fácil del motor sea una prioridad.
4. Motorreductor integrado — alineado en fábrica, listo para usar
Un motorreductor integrado combina el motor y el mecanismo reductor en una única unidad ensamblada en fábrica. La alineación interna se realiza en condiciones controladas — no se requiere alineación de ejes in situ.
Por qué los ingenieros eligen los motorreductores
- •Ahorro de Espacio — elimina acoplamientos, protectores y bases adaptadoras; la longitud axial es significativamente menor
- •Instalación rápida — monte la unidad y conecte la alimentación eléctrica; no se requiere calibración de alineación in situ
- •Mayor rigidez torsional — el eje del motor y la entrada del reductor comparten una conexión rígida o un soporte de rodamiento común
- •Sellado Mejorado — la carcasa integrada protege los engranajes y rodamientos contra la entrada de polvo y refrigerante
- •Compatibilidad verificada en fábrica — el emparejamiento interno de componentes se prueba antes del envío, reduciendo errores de ensamblaje
Mejor para: Líneas de producción automatizadas, vehículos guiados automáticamente (AGV), equipos médicos y de embalaje, aplicaciones compactas accionadas por servomotores donde importan la velocidad de instalación y la flexibilidad de disposición
5. ¿Qué método de conexión debe elegir?
| Requisito |
Franela |
Acoplamiento |
Motor de engranaje |
| Espacio de instalación compacto |
✓✓ |
✗ |
✓✓✓ |
| Servomotor / alta precisión de posicionamiento |
✓✓ |
✓ |
✓✓✓ |
| Absorción de impactos / picos de par |
✗ |
✓✓✓ |
✓ |
| Sustitución sencilla del motor in situ |
✓ |
✓✓✓ |
✗ |
| Instalación rápida, sin necesidad de alineación |
✓ |
✓ |
✓✓✓ |
| Riesgo de deformación / desalineación de la base |
✗ |
✓✓✓ |
✓ |
6. Lectura de la placa de características del motor para la compatibilidad con el reductor
Antes de seleccionar un método de conexión, confirme los parámetros del motor. Tres valores de la placa de características son fundamentales para la compatibilidad con el reductor:
Potencia nominal (kW / HP)
Salida mecánica en el eje bajo carga nominal. Determina la capacidad de par requerida del reductor a la relación de transmisión seleccionada.
Velocidad nominal (r/min)
Velocidad de entrada al reductor. Combinada con la velocidad de salida deseada, determina la relación de transmisión requerida. La mayoría de los motores de 4 polos funcionan a ~1450 r/min (50 Hz).
Tipo de montaje y brida
La designación de marco IEC B5/B14 o NEMA establece el diámetro del eje, la ranura para chaveta y el patrón de agujeros para los tornillos de la brida; todos deben coincidir con la interfaz de entrada del reductor.
Otros parámetros de la placa de características (tensión, clase de aislamiento, grado de protección IP, ciclo de trabajo) son importantes para la selección eléctrica y ambiental, pero no afectan directamente la interfaz mecánica del reductor.
7. Productos Wuma Drive para cada método de conexión
| Método de conexión |
Serie recomendada |
Aplicación típica |
| Brida (IEC B5 / B14) |
WMRV ,WKM ,WF/WR |
Automatización servo, embalaje, vehículos guiados automáticamente (AGV) |
| Acoplamiento (entrada por eje) |
Semana ,WS |
Transportadores, trituradoras, mezcladoras de alta resistencia |
| Motorreductor integrado |
WF/WR/WK/WS con motor |
Líneas automatizadas compactas, procesamiento de alimentos |
Preguntas frecuentes
¿Cuál es la diferencia entre una conexión por brida y una conexión por acoplamiento?
La conexión por brida fija el motor directamente a la cara del reductor: es rígida, compacta y no requiere componentes intermedios. La conexión por acoplamiento utiliza un elemento separado entre los ejes, lo que permite compensar desalineaciones y absorber impactos, aunque aumenta la longitud axial.
¿Cuándo debería elegir un motorreductor integrado en lugar de un reductor independiente?
Elija un motorreductor integrado cuando el espacio de instalación sea reducido, la alineación in situ resulte difícil o la aplicación requiera una rigidez torsional máxima (servomotores, robótica). Utilice un reductor independiente cuando necesite sustituir el motor por separado o la aplicación implique cargas de impacto severas.
¿Qué parámetros de la placa de características del motor son más importantes para la compatibilidad con el reductor?
Potencia nominal (kW), velocidad nominal (r/min) y tipo de montaje (tamaño de brida IEC o NEMA). Estos tres parámetros determinan la salida de par, la relación de transmisión y la compatibilidad mecánica de la interfaz.
¿Puedo usar cualquier motor con un reductor de tornillo sinfín?
No. El diámetro del eje, las dimensiones de la ranura para chaveta y el estándar de brida (B5/B14 o NEMA) deben coincidir con la interfaz de entrada del reductor. Verifique siempre estas tres dimensiones antes de realizar el pedido.
 Noticias destacadas
 EN