 EN
คำตอบโดยตรง: ตลาด ลดความเร็วแบบไฮโปอิด WKM บรรลุประสิทธิภาพแบบสแตจเดียวได้ถึงร้อยละ 94–96 ผ่านการสัมผัสกันของฟันเกียร์ที่เน้นการกลิ้งเป็นหลัก — ส่งผลให้มีความหนาแน่นของแรงบิดสูงขึ้น ความร้อนที่เกิดขึ้นต่ำลง และประหยัดพลังงานรายปีได้จริงสำหรับการใช้งานแบบต่อเนื่อง ซึ่ง ลดความเร็วแบบเฟืองเวิร์ม WMRV มีคุณสมบัติล็อกตัวเองตามธรรมชาติ ต้นทุนเบื้องต้นต่ำกว่า และบำรุงรักษาง่ายกว่า — จึงเป็นทางเลือกที่เหมาะสมสำหรับการใช้งานที่มีข้อจำกัดด้านงบประมาณ การใช้งานแบบไม่ต่อเนื่อง หรือการใช้งานที่ต้องรักษาตำแหน่งโหลดไว้ การเลือกที่ถูกต้องขึ้นอยู่กับรอบการทำงาน ความจำเป็นในการล็อกตัวเอง และแนวคิดด้านต้นทุนรวมตลอดอายุการใช้งาน
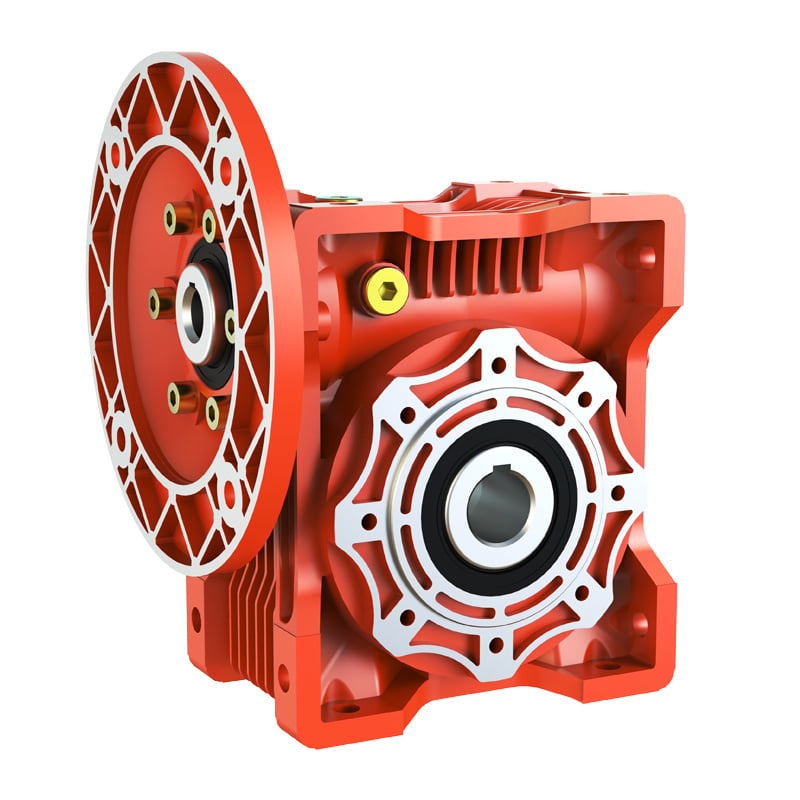
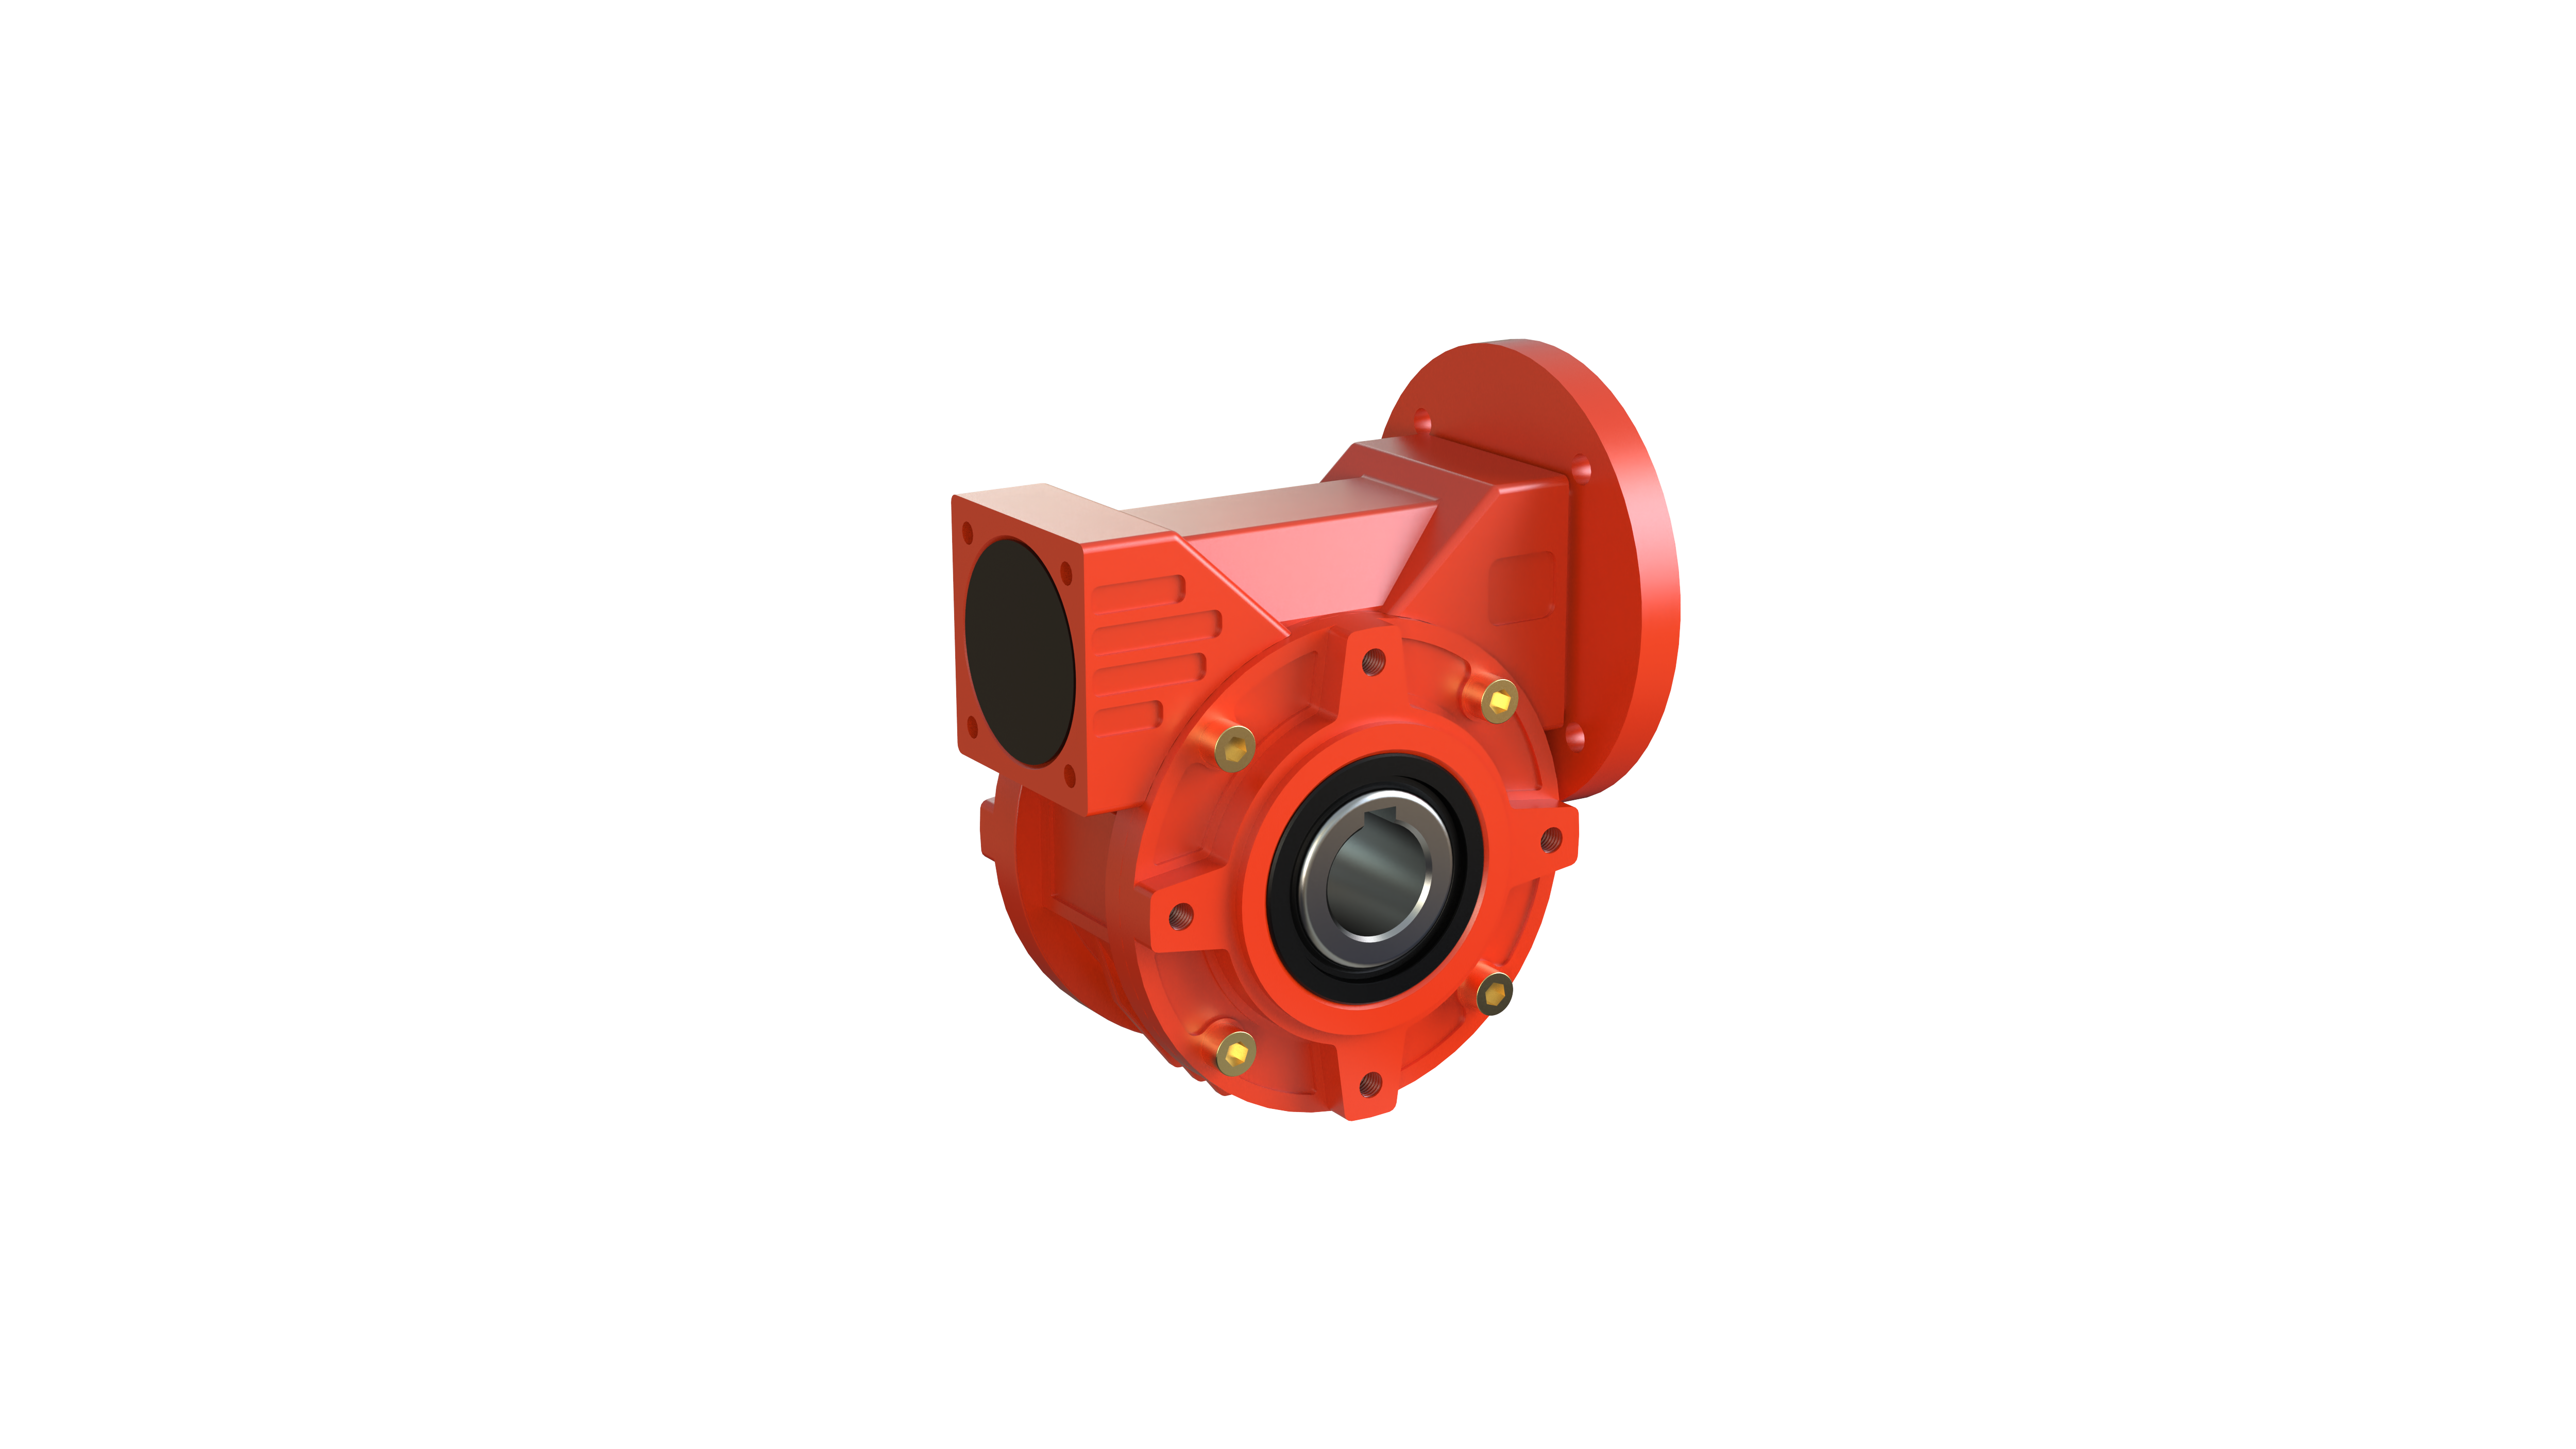
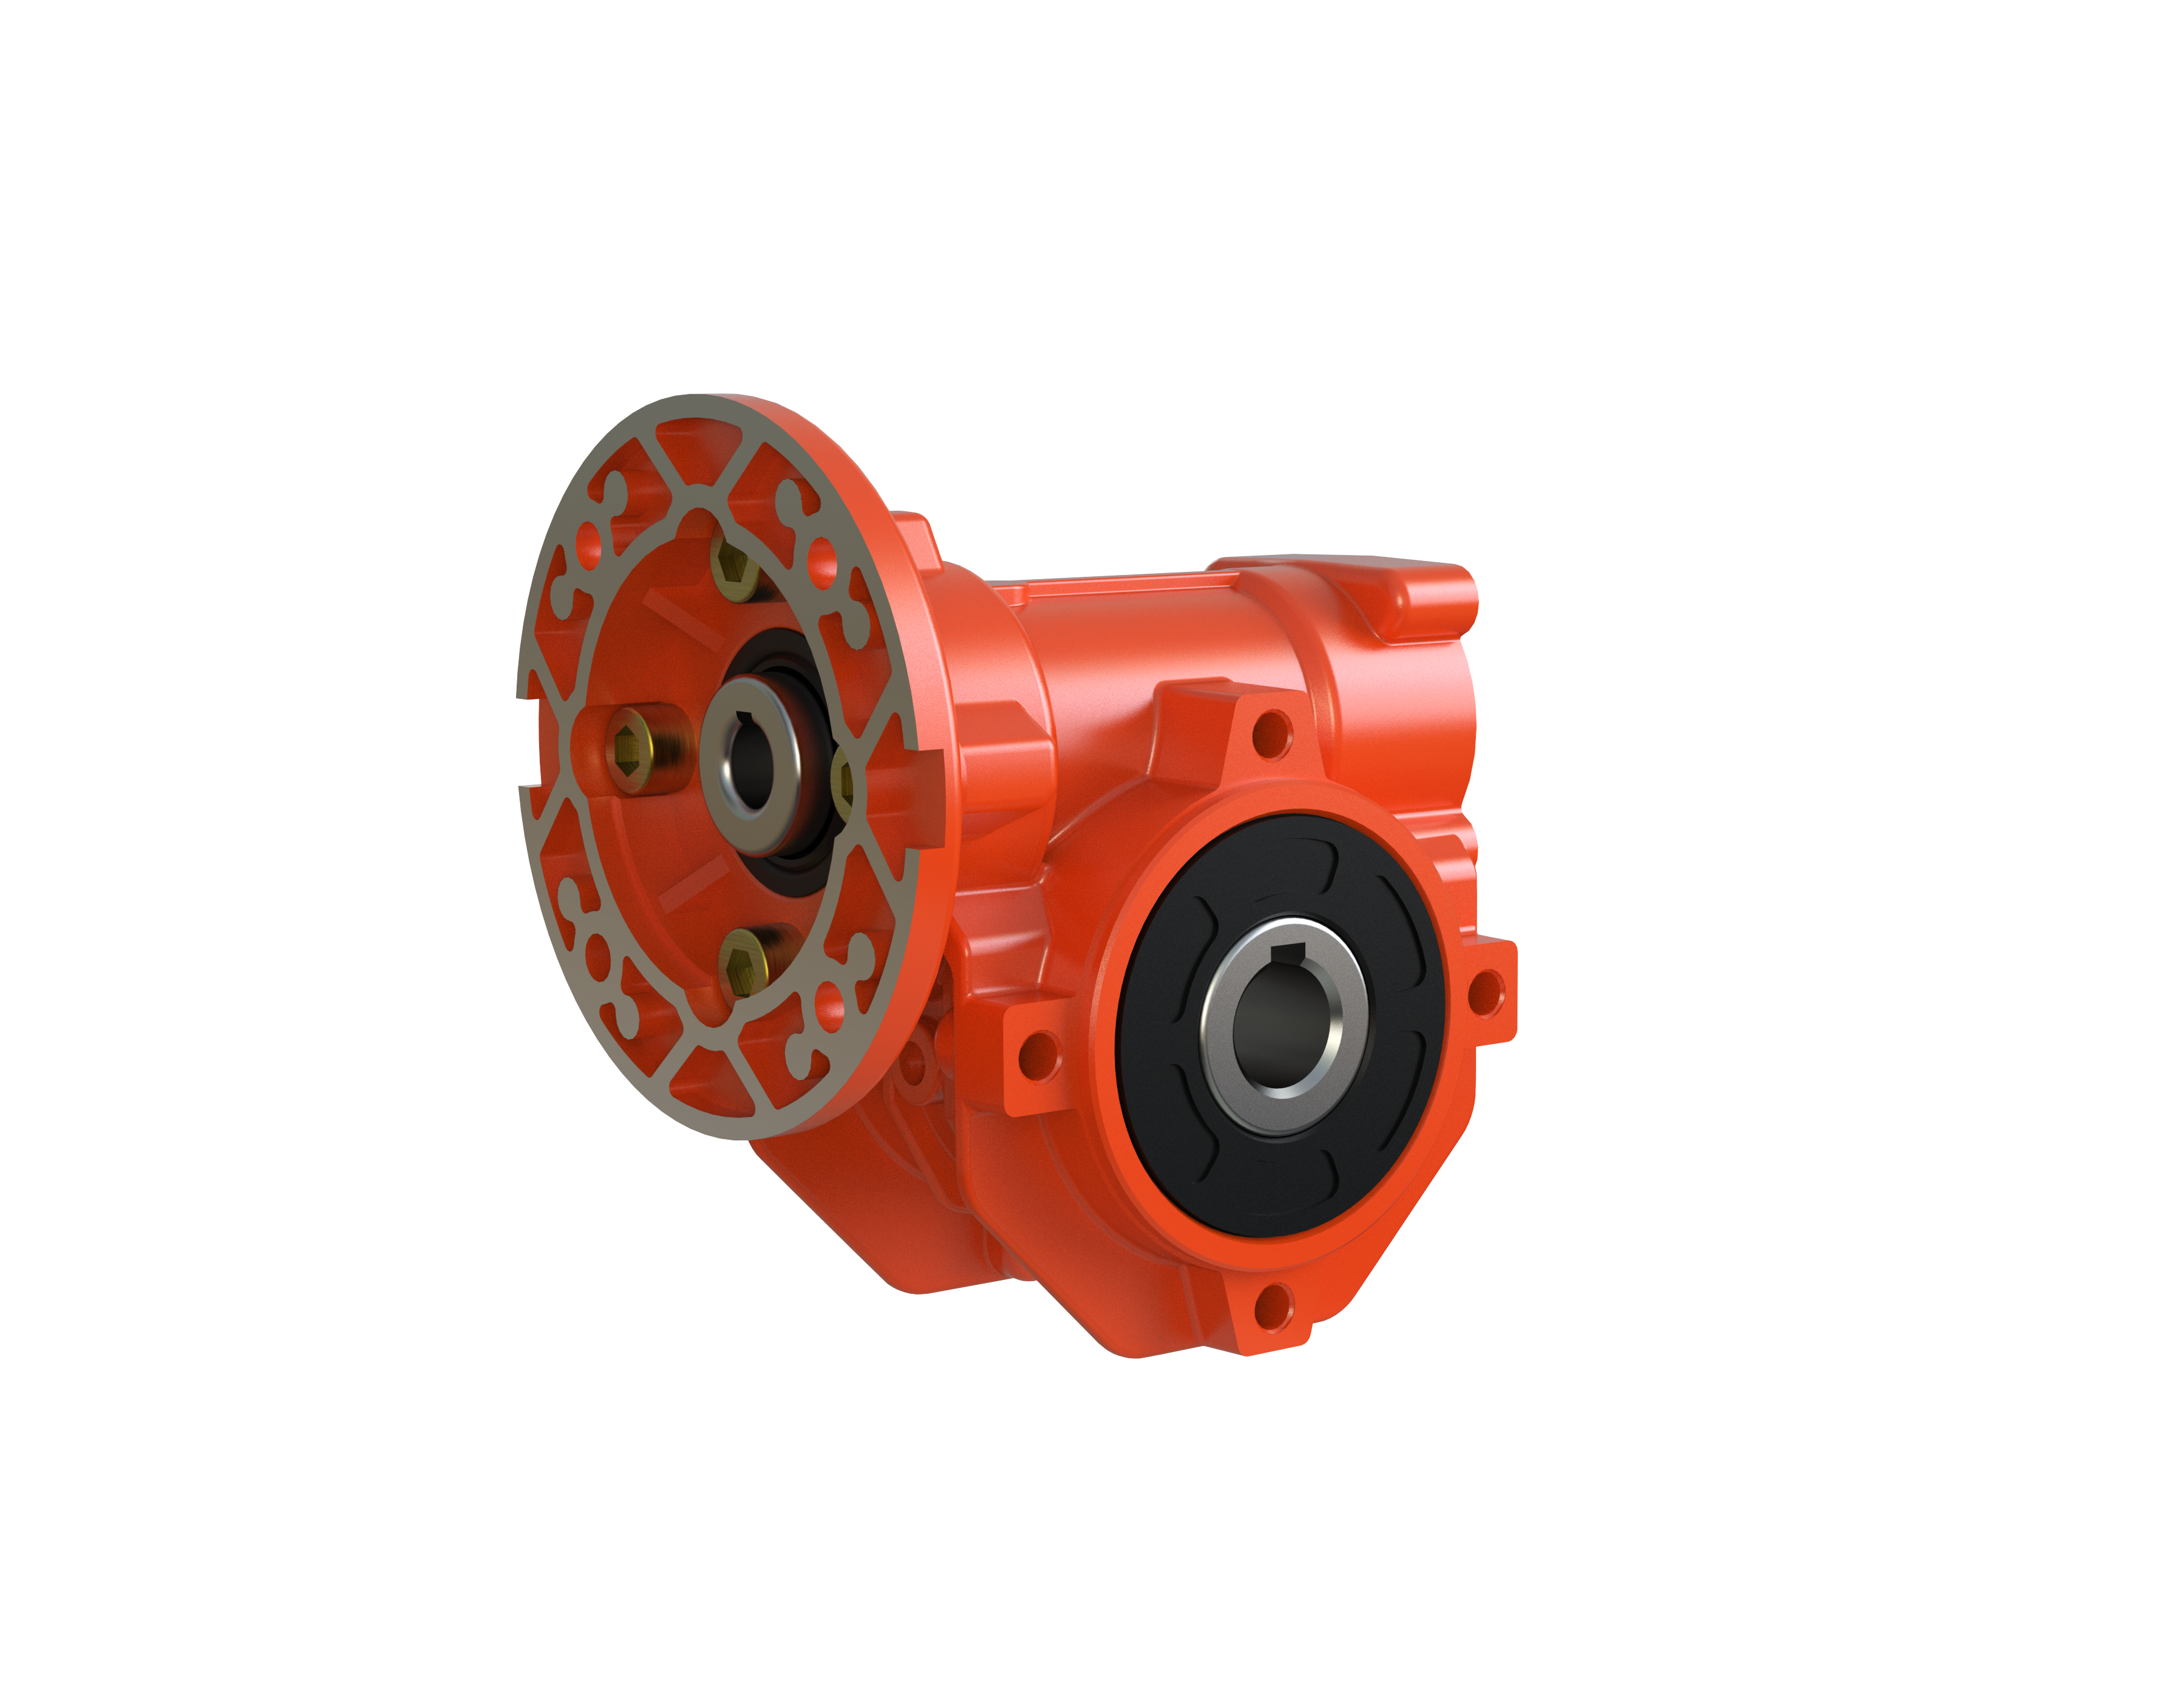
ภาพรวมผลิตภัณฑ์: ตัวลดความเร็วแบบไฮพอิด WKM และตัวลดความเร็วแบบเกียร์เวิร์ม WMRV
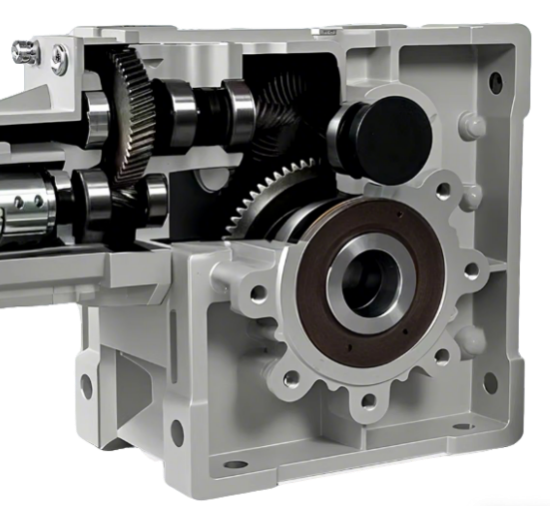
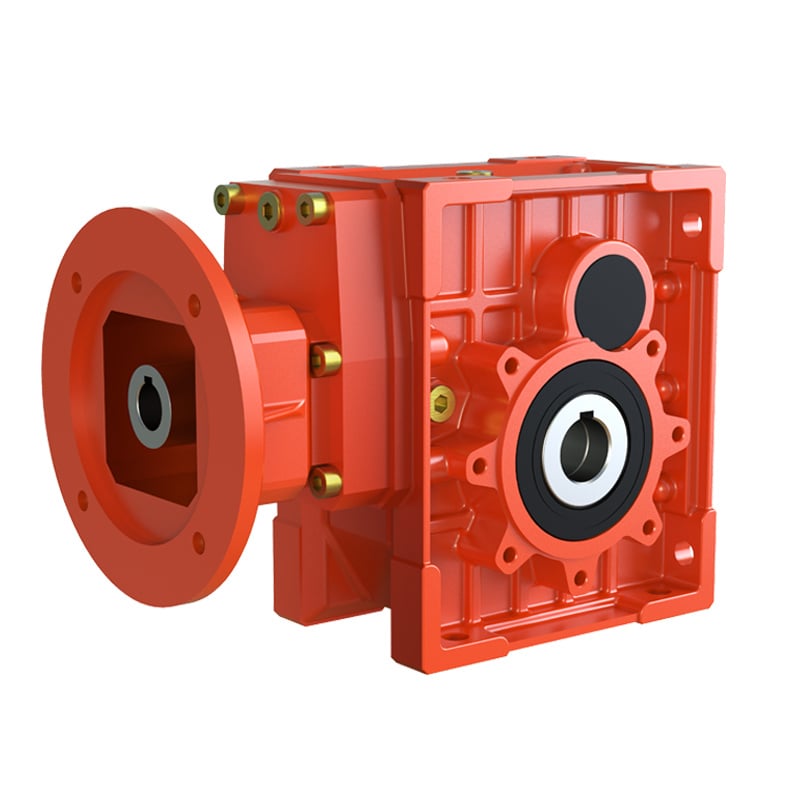
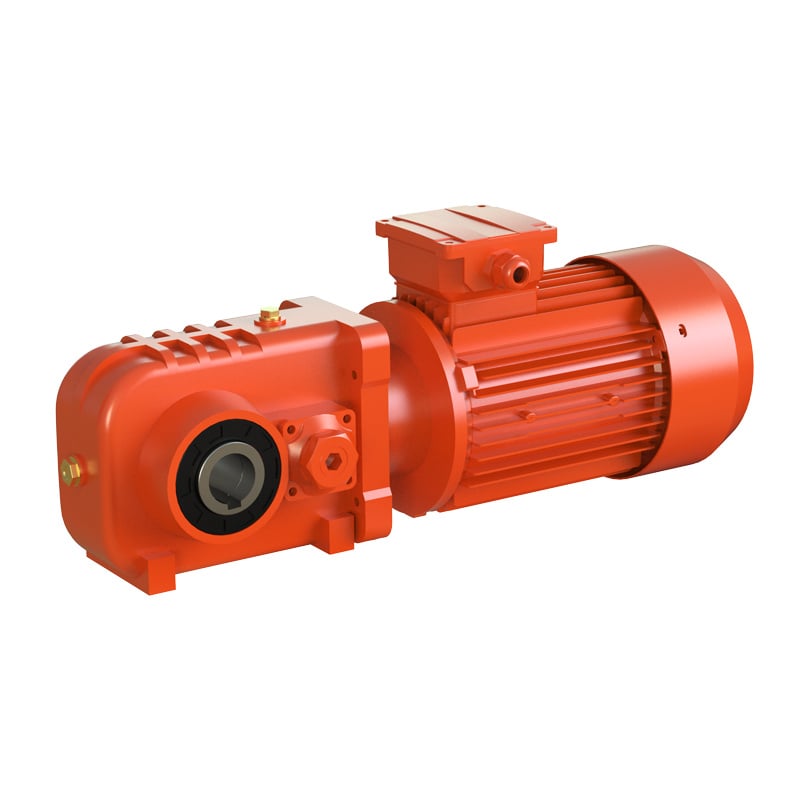
ทั้งสองรุ่น ตัวลดความเร็วแบบเกียร์ไฮพอิดซีรีส์ WKM และ ตัวลดความเร็วแบบเกียร์เวิร์มซีรีส์ WMRV เป็นผลิตภัณฑ์หลักในพอร์ตโฟลิโอของ Wuma Drive — ทั้งสองชนิดให้การส่งกำลังมุมฉาก 90 องศาในโครงสร้างที่กะทัดรัด ความแตกต่างพื้นฐานของทั้งสองชนิดอยู่ที่กลไกการสัมผัสกันของฟันเกียร์ ซึ่งกำหนดประสิทธิภาพ ความสามารถรองรับแรงบิด ระดับเสียง คุณสมบัติการล็อกตัวเอง และโครงสร้างต้นทุนโดยรวม
| พารามิเตอร์ | ลดความเร็วแบบไฮโปอิด WKM | ลดความเร็วแบบเฟืองเวิร์ม WMRV |
|---|---|---|
| ประเภทเกียร์ | เฟืองเกลียวโค้งแบบออฟเซต (ไฮโปอิด) | สกรูเวิร์ม + ล้อเฟืองเวิร์มทำจากทองแดง-ดีบุก/อะลูมิเนียมบรอนซ์ |
| โหมดการขบกัน | การสัมผัสเส้นที่เน้นการกลิ้ง | แรงเสียดทานแบบเลื่อน (เวิร์มบนล้อเฟือง) |
| ประสิทธิภาพแบบขั้นตอนเดียว | 94–96% | 70–85% |
| ทิศทางของเพลา | มุมฉาก 90° (แกนเยื้องศูนย์) | มุมฉาก 90° (แกนตัดกัน) |
| การล็อคตัวเอง | ไม่ใช่ — ต้องใช้เบรกภายนอก | ใช่ — เมื่ออัตราทด i ≥ 20 (เวิร์มแบบเกลียวเดียว) |
| ระดับเสียง | ต่ำ — การสัมผัสแบบกลิ้งเรียบลื่น | ต่ำ — การสัมผัสแบบไถลก็เงียบเช่นกัน |
| พื้นผิวฟันเฟือง | เหล็กคุณภาพสูงที่ผ่านการชุบแข็ง — ทนต่อแรงกระทำซ้ำได้สูง | หนอนเกียร์ทำจากเหล็กชุบแข็ง + ล้อเกียร์ทำจากทองแดง-ดีบุก |
| ความหนาแน่นของแรงบิดขาออก | แรงบิดสูงขึ้นต่อขนาดเฟรม | ช่วงแรงบิดมาตรฐาน |
| การสั่งทำพิเศษ | กำลังไฟฟ้าขาเข้า ความเร็ว อัตราส่วน การยึดติด — ปรับแต่งได้ครบถ้วน | แคตตาล็อกมาตรฐาน; มีการปรับแต่งพิเศษจำกัด |
| ต้นทุนการซื้อ | สูงกว่าในตอนเริ่มต้น | ค่าใช้จ่ายเริ่มต้นต่ำกว่า |
| ต้นทุนรวมของการเป็นเจ้าของ | ต่ำกว่าในโหมดใช้งานต่อเนื่อง — การประหยัดพลังงานชดเชยส่วนต่างราคาได้ | ต่ำกว่าในโหมดใช้งานเป็นระยะ — ต้นทุนการซื้อมีผลมากกว่า |
เหตุใดประสิทธิภาพจึงต่างกัน: หลักฟิสิกส์ของการสัมผัสเกียร์
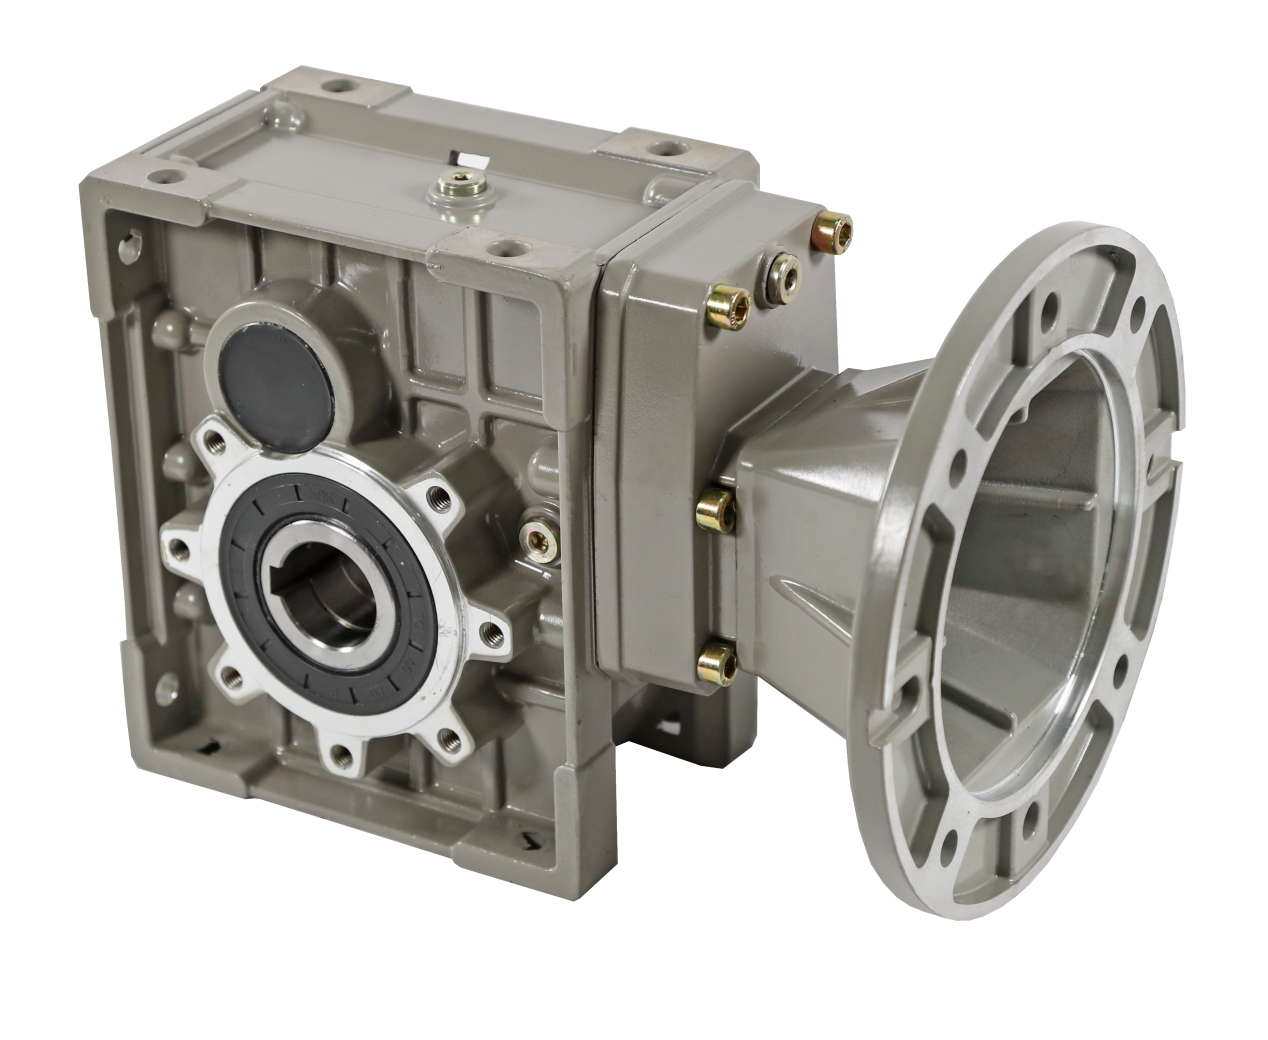
เกียร์เวิร์ม WMRV: แรงเสียดทานแบบเลื่อนตามการออกแบบ
สกรูเวิร์มเหล็กที่ผ่านการชุบแข็งจะเลื่อนไปอย่างต่อเนื่องบนพื้นผิวของล้อเวิร์มทองแดง-ดีบุก แรงเลื่อนนี้เป็นหัวใจสำคัญของหลักการเกียร์เวิร์ม — และเปลี่ยน พลังงานขาเข้า 15–30% ให้กลายเป็นความร้อนสูญเปล่า ทำให้ประสิทธิภาพของเกียร์แบบหนึ่งขั้นตอนสูงสุดเพียง 70–85% ไม่ว่าความแม่นยำในการผลิตจะสูงเพียงใด (ตามมาตรฐาน ISO 14521) ในแอปพลิเคชันที่ใช้งานต่อเนื่อง ความร้อนนี้สะสมตัว ส่งผลให้ต้องจัดการความร้อนเพิ่มเติม และเร่งการสึกหรอของพื้นผิวล้อทองแดง-ดีบุกเมื่อเวลาผ่านไป
วีเคเอ็ม ไฮพอิด: การสัมผัสแบบกลิ้งเป็นหลัก
เกียร์ไฮพอิดใช้เรขาคณิตเฟืองเกลียวแบบออฟเซต — แกนที่ไม่ตัดกันและไม่ขนานกัน — ทำให้เกิดการสัมผัสแบบเส้นซึ่งการกลิ้งเป็นโหมดการเคลื่อนที่หลัก ประสิทธิภาพในขั้นตอนเดียวสูงถึง 94–96% ลดการสูญเสียพลังงานได้สูงสุดถึง 20 จุดร้อยละภายใต้สภาวะการใช้งานที่เท่ากัน ขณะเดียวกันพื้นผิวสัมผัสระหว่างเหล็กแข็งกับเหล็กแข็งยังช่วยขจัดกลไกการสึกหรอของล้อบรอนซ์ออกไปอย่างสิ้นเชิง ส่งผลให้อายุการใช้งานยาวนานขึ้นภายใต้สภาวะโหลดสูงอย่างต่อเนื่อง
ตัวลดความเร็วแบบไฮโปอิด WKM: จุดเด่นของผลิตภัณฑ์
1. ประสิทธิภาพเหนือกว่า
ประสิทธิภาพแบบสแตจเดียวอยู่ที่ 94–96% การสัมผัสแบบกลิ้งเป็นหลักช่วยลดการสูญเสียพลังงานได้ 10–26 จุดร้อยละ เมื่อเปรียบเทียบกับเกียร์แบบเวิร์ม — ลดค่าใช้จ่ายด้านไฟฟ้าโดยตรงในแอปพลิเคชันที่ทำงานต่อเนื่อง
2. พื้นผิวฟันเกียร์ที่ผ่านการชุบแข็ง
ชุดเกียร์เหล็กแข็งที่ผ่านการกัดและขัดด้วยความแม่นยำสูง มีความต้านทานต่อการสึกหรอจากการสัมผัสได้ดีเยี่ยม — ทำให้สามารถทำงานได้อย่างเชื่อถือได้ภายใต้สภาวะโหลดสูงอย่างต่อเนื่อง โดยไม่เกิดการสึกหรอเร่งด่วนเหมือนที่พบในเฟืองเวิร์มแบบบรอนซ์ที่มีความแข็งต่ำกว่า
3. ความหนาแน่นของแรงบิดสูงขึ้น
ให้แรงบิดขาออกต่อหน่วยปริมาตรของตัวเรือนมากกว่า WMRV แบบเปรียบเทียบ — เหมาะอย่างยิ่งสำหรับสายการผลิตอัตโนมัติ ข้อต่อหุ่นยนต์ และเวทีเคลื่อนที่แบบแม่นยำ ซึ่งมีพื้นที่ติดตั้งจำกัด
4. เสียงรบกวนต่ำแม้ที่ความเร็วสูง
การสัมผัสแบบกลิ้งเรียบทำให้ทำงานได้อย่างเงียบสงบในช่วงความเร็วที่กว้าง — สำคัญยิ่งสำหรับกระบวนการแปรรูปอาหาร ผลิตภัณฑ์ยา และสภาพแวดล้อมการประกอบภายในอาคารแบบอัตโนมัติ
5. การปรับแต่งอย่างกว้างขวาง
สามารถกำหนดค่าพารามิเตอร์นำเข้าได้ครบถ้วน ได้แก่ กำลังไฟฟ้าขาเข้า ความเร็วขาออก อัตราทด และทิศทางการติดตั้ง ทำให้ WKM ใช้งานได้หลากหลายในสภาพแวดล้อมที่ท้าทาย — เช่น อุณหภูมิสูง อุณหภูมิต่ำ หรือความชื้นสูง — ซึ่งหน่วยมาตรฐานตามแคตตาล็อกอาจไม่สามารถทำงานตามข้อกำหนดได้
ตัวลดความเร็วแบบเกียร์เวิร์ม WMRV: จุดที่ยังคงครองตำแหน่งผู้นำ
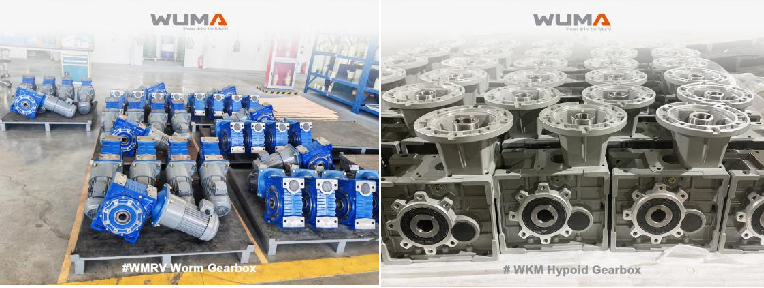
1. คุณสมบัติการล็อกตัวเองโดยธรรมชาติ — ไม่จำเป็นต้องใช้เบรกภายนอก
นี่คือข้อได้เปรียบเชิงกลยุทธ์ของ WMRV เมื่อใช้งานในแอปพลิเคชันที่เหมาะสม เมื่ออัตราส่วนการลดความเร็วอยู่ที่ i ≥ 20 โดยใช้เวิร์มแบบเกลียวเดี่ยว เพลาส่งออกจะไม่สามารถถูกหมุนย้อนกลับจากด้านเพลาป้อนเข้าได้ตามหลักกลศาสตร์ ซึ่งทำให้สามารถยึดโหลดไว้ได้อย่างเชื่อถือได้โดยไม่ต้องใช้อุปกรณ์เบรกเพิ่มเติม คุณสมบัตินี้มีความสำคัญอย่างยิ่งในอุปกรณ์ยก แอคทูเอเตอร์ควบคุมวาล์ว และระบบกำหนดตำแหน่ง ซึ่งหากเกิดการสูญเสียพลังงานจะต้องไม่ส่งผลให้โหลดหลุดร่วง
2. ต้นทุนการซื้อที่ต่ำกว่า
รูปทรงเกียร์ที่เรียบง่ายและกระบวนการผลิตที่พัฒนาแล้วส่งผลโดยตรงให้ราคาซื้อต่ำกว่า สำหรับการใช้งานแบบไม่ต่อเนื่อง ข้อได้เปรียบด้านประสิทธิภาพการใช้พลังงานของ WKM จะสะสมช้าเกินไปที่จะชดเชยส่วนต่างของราคา — จึงทำให้ WMRV เป็นทางเลือกที่คุ้มค่ากว่า
3. การติดตั้งและบำรุงรักษาง่าย
การออกแบบที่กะทัดรัดและเป็นมาตรฐาน ตัวเรือนที่หล่อลื่นไว้ล่วงหน้า และความเข้ากันได้กับหน้าแปลนมอเตอร์ที่กว้างขวาง ทำให้ซีรีส์ WMRV เป็นตัวเลือกทั่วไปที่เหมาะสมสำหรับระบบอัตโนมัติในโรงงาน การขนส่งแบบสายพาน และสายการผลิตอาหาร โดยเฉพาะเมื่อการเปลี่ยนชิ้นส่วนอย่างรวดเร็วและการบำรุงรักษาเป็นสิ่งสำคัญที่สุด
การคำนวณต้นทุนพลังงานจริง: เปรียบเทียบ WMRV75 กับ WKM75B
ช่องว่างด้านประสิทธิภาพไม่ใช่เพียงแนวคิดเชิงทฤษฎี — แต่ส่งผลโดยตรงต่อค่าไฟฟ้า ตัวอย่างต่อไปนี้อิงจากกรณีการใช้งานจริงของลูกค้า (มอเตอร์ 1.5 กิโลวัตต์ อัตราส่วน i = 30 ใช้งานต่อเนื่องวันละ 8 ชั่วโมง)
| พารามิเตอร์ | WMRV75-30-Y1.5kW | WKM75B-30-Y1.5kW |
|---|---|---|
| กำลังมอเตอร์ | 1.5 กิโลวัตต์ | 1.5 กิโลวัตต์ |
| อัตราส่วนการลด | i = 30 | i = 30 |
| ทอร์คการออก | 194 นิวตันเมตร | 237 นิวตันเมตร (+22%) |
| ประสิทธิภาพ | ประมาณ 78% (โดยทั่วไป) | ~95% |
| ตัวประกอบการบริการ | 1.2 | 1.44 (+20%) |
| การสูญเสียพลังงานต่อชั่วโมง | ~0.33 กิโลวัตต์ชั่วโมง | ~0.075 กิโลวัตต์ชั่วโมง |
การประหยัดพลังงานต่อปี: การอัปเกรดจาก WMRV เป็น WKM
| ระยะเวลา | ประหยัดพลังงาน | ประหยัดค่าใช้จ่าย (ที่ $0.12/kWh) |
|---|---|---|
| ต่อชั่วโมง | 0.27 กิโลวัตต์ชั่วโมง | $0.032 |
| ต่อวัน (8 ชั่วโมง) | 2.16 กิโลวัตต์ชั่วโมง | $0.26 |
| ต่อปี (360 วัน) | 777.6 กิโลวัตต์ชั่วโมง | ~$93ต่อหน่วย |
| มากกว่า 5 ปี | 3,888 กิโลวัตต์ชั่วโมง | ~$466ต่อหน่วย |
* ค่าใช้จ่ายด้านพลังงานคำนวณจากอัตราอ้างอิง 0.12 ดอลลาร์สหรัฐ/กิโลวัตต์ชั่วโมง การประหยัดจริงอาจแตกต่างกันไปตามอัตราค่าไฟฟ้าในพื้นที่และชั่วโมงการใช้งานในแต่ละวัน
สำหรับสายการผลิตที่ใช้หลายหน่วย ยอดการประหยัดจะเพิ่มขึ้นตามสัดส่วน — โรงงานที่ใช้งาน 20 หน่วย จะประหยัดค่าไฟฟ้าได้มากกว่า 1,860 ดอลลาร์สหรัฐต่อปี ซึ่งโดยทั่วไปสามารถคืนทุนส่วนต่างราคาของ WKM ได้ภายใน 3–5 ปีของการใช้งาน
ควรเลือกรุ่นใด? โครงสร้างการตัดสินใจตามการใช้งาน
การเลือกที่ถูกต้องขึ้นอยู่กับลักษณะการใช้งานเฉพาะ — ไม่ใช่การจัดอันดับที่ใช้ได้ทั่วไป จับคู่ความต้องการในการดำเนินงานของท่านกับกรอบด้านล่าง:
| ปัจจัยในการตัดสินใจ | เลือก WKM Hypoid | เลือก WMRV Worm Gear |
|---|---|---|
| วงจรทํางาน | ต่อเนื่อง (S1, 8–24 ชั่วโมง/วัน) | ใช้งานแบบช่วงสั้น (S3/S5) หรือใช้งานระยะสั้น |
| ต้องมีระบบล็อคอัตโนมัติ | ไม่ใช่ (จำเป็นต้องติดตั้งเบรกภายนอกหากต้องการ) | ใช่ — สำหรับงานยก งานจัดตำแหน่ง และแอคทูเอเตอร์ควบคุมวาล์ว |
| ขอบเขตงบประมาณ | ต้นทุนการเป็นเจ้าของโดยรวมต่ำในระยะเวลา 3-5 ปี | ต้นทุนการซื้อเบื้องต้นต่ำมีความสำคัญยิ่ง |
| ความหนาแน่นของแรงบิด | ต้องการแรงบิดสูงในขนาดตัวเรือนที่กะทัดรัด | ช่วงแรงบิดมาตรฐานเพียงพอ |
| ความไวต่อเสียงรบกวน | ต้องการเสียงรบกวนต่ำที่ความเร็วสูง | ยอมรับความคล่องตัวในระดับปานกลางได้ |
| การจัดการความร้อน | ทำงานได้เย็นกว่า — ลดความเสี่ยงจากความร้อน | อาจจำเป็นต้องใช้พัดลมระบายความร้อนหากใช้งานต่อเนื่อง |
| ความต้องการในการออกแบบพิเศษ | ต้องการพารามิเตอร์แบบกำหนดเอง | แบบมาตรฐานจากรายการสินค้าเพียงพอ |
| การใช้งานทั่วไป | สายการผลิตแบบอัตโนมัติ ข้อต่อหุ่นยนต์ โลจิสติกส์ ระบบขับเคลื่อนแบบแม่นยำ | แพลตฟอร์มยก แอคชูเอเตอร์ควบคุมวาล์ว คอนเวเยอร์ กระบวนการแปรรูปอาหาร |
คำถามที่พบบ่อย
ความแตกต่างระหว่างเครื่องลดเกียร์แบบไฮพอิดกับเครื่องลดเกียร์แบบเวิร์มคืออะไร
ลดความเร็วแบบไฮโปอิด (WKM) ใช้เกียร์เฟืองโค้งแบบบีเวลที่มีการเลื่อนแกน ซึ่งให้การสัมผัสแบบกลิ้งเป็นหลัก — ทำให้มีประสิทธิภาพ 94–96% และทนทานสูงภายใต้ภาระที่ใช้งานต่อเนื่อง ขณะที่ลดความเร็วแบบเวิร์มเกียร์ (WMRV) ใช้สกรูเวิร์มหมุนบนล้อทองแดง — ให้ประสิทธิภาพ 70–85% และมีคุณสมบัติล็อกตัวเองโดยธรรมชาติเมื่ออัตราทด i ≥ 20 ทั้งสองชนิดให้การขับเคลื่อนมุมฉาก 90° โดยการเลือกใช้ให้เหมาะสมขึ้นอยู่กับรอบการทำงาน ความจำเป็นในการล็อกตัวเอง และต้นทุนรวมตลอดอายุการใช้งาน
เครื่องลดเกียร์แบบไฮพอิด WKM มีประสิทธิภาพสูงกว่าเครื่องลดเกียร์แบบเวิร์ม WMRV หรือไม่
ใช่ WKM มีประสิทธิภาพขั้นเดียว 94–96% เนื่องจากการสัมผัสแบบกลิ้งเป็นหลัก ส่วน WMRV มีประสิทธิภาพ 70–85% เนื่องจากแรงเสียดทานแบบเลื่อนไถล สำหรับการใช้งานต่อเนื่อง (มากกว่า 8 ชั่วโมงต่อวัน) ช่องว่างของประสิทธิภาพจะสร้างการประหยัดพลังงานรายปีที่วัดค่าได้ — โดยทั่วไปสามารถคืนทุนส่วนต่างราคาของ WKM ภายใน 3–5 ปี
ฉันจะประหยัดพลังงานได้มากน้อยเพียงใด หากเปลี่ยนจาก WMRV เป็น WKM
โดยอิงจากแอปพลิเคชันมอเตอร์จริงขนาด 1.5 กิโลวัตต์ ที่ใช้งานวันละ 8 ชั่วโมง: การเปลี่ยนจาก WMRV75-30 เป็น WKM75B-30 จะประหยัดพลังงานได้ 777.6 กิโลวัตต์-ชั่วโมงต่อปีต่อหนึ่งหน่วย — คิดเป็นเงินประมาณ 93 ดอลลาร์สหรัฐฯ ที่อัตรา 0.12 ดอลลาร์สหรัฐฯ ต่อกิโลวัตต์-ชั่วโมง ภายในระยะเวลา 5 ปี ยอดประหยัดจะเกิน 466 ดอลลาร์สหรัฐฯ ต่อหนึ่งหน่วย สำหรับสายการผลิตที่มี 20 หน่วย ยอดประหยัดต่อปีจะเกิน 1,860 ดอลลาร์สหรัฐฯ
ตัวลดความเร็วแบบไฮโปอิด WKM มีคุณสมบัติล็อกตัวเองหรือไม่
ไม่ ตัวลดความเร็วแบบไฮโปอิดไม่มีคุณสมบัติล็อกตัวเอง — จึงจำเป็นต้องติดตั้งเบรกเชิงกลไกภายนอกสำหรับงานที่ต้องรักษาตำแหน่งของโหลดไว้ ขณะที่ตัวลดความเร็วเกียร์เวิร์ม WMRV มีคุณสมบัติล็อกตัวเองเมื่ออัตราทด i ≥ 20 (เวิร์มแบบเกลียวเดี่ยว) จึงเป็นตัวเลือกมาตรฐานสำหรับงานยก งานปรับตำแหน่ง และงานขับเคลื่อนวาล์ว ซึ่งหากเกิดการสูญเสียพลังงานจะต้องไม่ทำให้โหลดหลุดร่วง
ฉันควรเลือกใช้ WMRV แทน WKM ในกรณีใดบ้าง
เลือกใช้ WMRV เมื่อ: (1) ต้องการคุณสมบัติล็อกตัวเองเพื่อรักษาตำแหน่งของโหลดไว้ (2) ต้นทุนเริ่มต้นเป็นข้อจำกัดหลัก (3) งานมีลักษณะใช้งานเป็นระยะ ๆ และการประหยัดพลังงานไม่สามารถคุ้มค่ากับส่วนต่างของราคาได้ หรือ (4) ต้องการการติดตั้งที่ง่ายและบำรุงรักษาได้รวดเร็ว
สามารถปรับแต่งตัวลดความเร็วแบบไฮโปอิด WKM ได้หรือไม่
ใช่ ซีรีส์ Wuma WKM รองรับการปรับแต่งกำลังไฟขาเข้า ความเร็วขาออก อัตราทด ทิศทางการติดตั้ง และรูปแบบเพลา — เพื่อให้เหมาะสมกับสภาพแวดล้อมที่มีอุณหภูมิสูง อุณหภูมิต่ำ หรือความชื้นสูง ซึ่งหน่วยมาตรฐานตามแคตตาล็อกอาจไม่สามารถทำงานได้ตามข้อกำหนด
ทั้งตัวลดความเร็วแบบไฮโปอิด WKM และตัวลดความเร็วแบบเวิร์ม WMRV ถูกออกแบบมาเพื่อความน่าเชื่อถือในงานอุตสาหกรรม — ทั้งสองแบบเหมาะกับลักษณะการใช้งานที่ต่างกัน ไม่ใช่ระดับคุณภาพที่ต่างกัน การเข้าใจว่าแบบใดเหมาะกับการใช้งานของคุณ คือหัวใจของการเลือกผลิตภัณฑ์ สำหรับสายการผลิตที่ทำงานต่อเนื่องซึ่งต้นทุนพลังงานมีความสำคัญ WKM คือตัวเลือกที่ชัดเจน แต่สำหรับการใช้งานที่ต้องรักษาโหลด ควบคุมต้นทุน หรือใช้งานแบบเป็นระยะ WMRV ยังคงเป็นมาตรฐานที่พิสูจน์แล้ว
ยังไม่แน่ใจว่า WKM หรือ WMRV เหมาะกับการใช้งานของคุณหรือไม่?
ส่งพารามิเตอร์ของคุณมา — ได้แก่ กำลังมอเตอร์ รอบการทำงาน อัตราทด และสภาพแวดล้อมในการติดตั้ง — วิศวกรของเราจะแนะนำโซลูชันที่เหมาะสมที่สุดพร้อมประเมินการประหยัดพลังงานฟรี
ขอคำแนะนำในการเลือกฟรี → เรียกดูผลิตภัณฑ์ WKM และ WMRV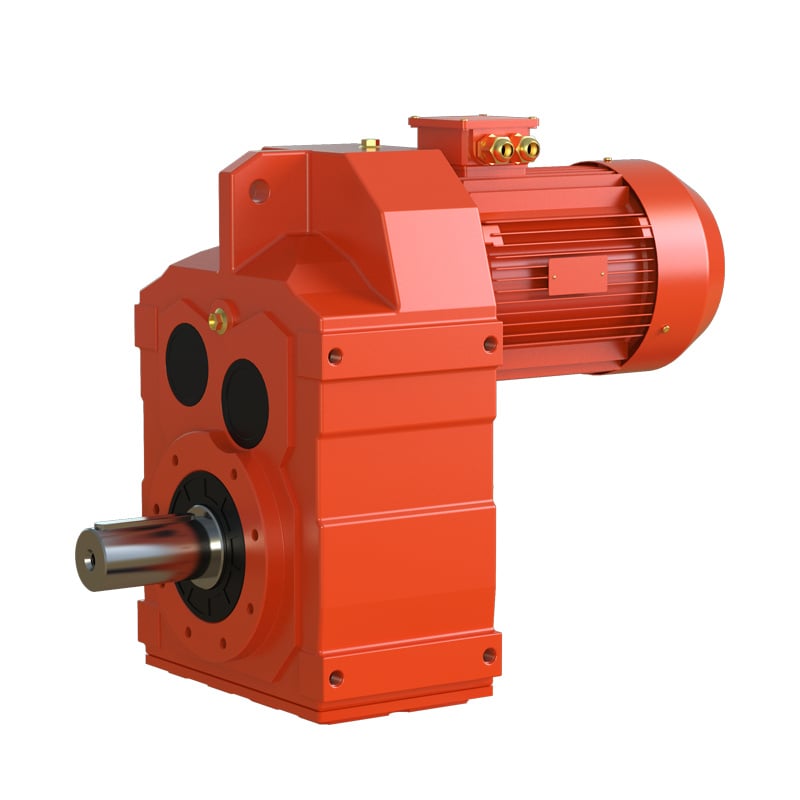
 ข่าวเด่น