 EN
1. Paso 1: Defina las condiciones de su aplicación y su ciclo de trabajo
La selección de un reductor industrial de velocidad comienza con la mecánica de la máquina accionada, no con los parámetros del catálogo. Un reductor de velocidad cumple dos funciones simultáneas: reducción de la velocidad de rotación y multiplicación del par mecánico. Priorizar una de ellas sin comprender la dinámica de la aplicación conduce a picaduras prematuras en los dientes de los engranajes o a sobrecarga térmica del motor.
Clasificación de la carga
- Carga uniforme (f B = 1,0–1,2): Bombas centrífugas, agitadores de líquidos, transportadores de correa a velocidad constante. Inercia dinámica mínima.
- Impacto moderado (f B = 1,3–1,6): Líneas de envasado de alimentos, hornos rotatorios, mezcladores industriales con viscosidad variable.
- Impacto fuerte (f B = 1,8–2,5+): Trituradoras de piedra, prensas de estampado metálico, elevadores de cangilones, alimentadores alternativos.
Horario de trabajo y límites térmicos
- Trabajo continuo (S1): funcionamiento ininterrumpido durante 24 horas. Está regulado principalmente por los límites de disipación térmica de potencia, no por la resistencia mecánica.
- Trabajo intermitente (S3/S5): Los ciclos frecuentes de arranque-parada imponen un par de aceleración máximo (hasta el 200–300 % del valor nominal).
- Rango ambiental: Las temperaturas ambientales extremas (< -10 °C o > 40 °C) requieren lubricantes sintéticos y juntas especiales de FKM.
2. Paso 2: Determinar velocidad, par y margen de seguridad (tres reglas prácticas empíricas)
No necesita un manual de ingeniería ni fórmulas complejas para dimensionar con precisión un reductor. En la práctica, los ingenieros de mantenimiento experimentados aplican tres reglas empíricas sencillas:
Regla 1: ¿Cuánto debe reducirse la velocidad? (Relación de velocidades)
Los motores eléctricos de corriente alterna industriales estándar giran rápidamente, típicamente alrededor de 1450 rpm (a 50 Hz) o 1750 rpm (a 60 Hz). Sin embargo, una cinta transportadora o un tambor mezclador pueden necesitar girar únicamente a 29 rpm .
La comprobación práctica: Basta con dividir la velocidad del motor entre la velocidad deseada de la máquina: 1450 ÷ 29 = 50. Eso indica que se requiere una relación de reducción de 50:1 la caja de cambios reducirá la rotación en un factor de 50.
Regla 2: ¿Cuánta fuerza real necesita la máquina? (Par de salida)
La potencia del motor (kW) indica cuánta electricidad consume el motor, pero par (Nm) es la fuerza de torsión real que desplaza su carga. Piense en la caja de cambios como una palanca mecánica:
Cada vez que reduce la velocidad a la mitad, la fuerza de torsión disponible casi se duplica. Al reducir la velocidad en un factor de 50, el eje de salida entrega una fuerza inmensa. En lugar de calcular el par manualmente, busque su relación objetivo en la tabla del catálogo de cajas de cambios: verifique que el par nominal de salida (Nm) supere cómodamente la fuerza máxima de resistencia requerida para mover su producto.
Regla 3: Siempre añada un margen de seguridad (factor de servicio)
Nunca seleccione una caja de cambios cuya capacidad coincida exactamente con su carga de trabajo. Cuando el motor arranca o cuando un material en bruto se atasca repentinamente en una cinta transportadora, la sobrecarga máxima puede alcanzar momentáneamente el 200 % al 300 % de la fuerza normal de funcionamiento.
Regla general:
• Trabajo suave y continuo (p. ej., cinta transportadora ligera, ventilador): Añade un margen de seguridad del 20 % al 25 % (seleccione un reductor con una capacidad nominal 1,2 veces superior a su requerimiento habitual).
• Paradas y arranques frecuentes o mezcla de líquidos más viscosos: Añade un margen del 40 % al 60 % (1,4× a 1,6×).
• Impactos fuertes, aplastamiento o bloqueo repentino: Agregue un margen del 80 % al 150 % (1,8× a 2,5×) para garantizar que los dientes del engranaje nunca se desgasten por completo.
3. Paso 3: Selección de la arquitectura del engranaje y matriz de decisiones ingenieriles
Los reductores industriales utilizan geometrías de engranajes distintas. La selección entre modelos de tornillo sinfín, helicoidales, hipoides o de acero inoxidable depende de sus objetivos de eficiencia, la disposición espacial y las exigencias ambientales:
| Arquitectura del reductor | Serie WUMA | Rango de Eficiencia | Principales ventajas mecánicas | Aplicaciones más adecuadas |
|---|---|---|---|---|
| Engranaje de gusano | WMRV series | 60 % – 88 % | Diseño compacto en ángulo recto de 90°; bloqueo estático fiable (i > 60); bajo costo inicial. | Transportadores de correa, puertas automatizadas, elevadores indexados. |
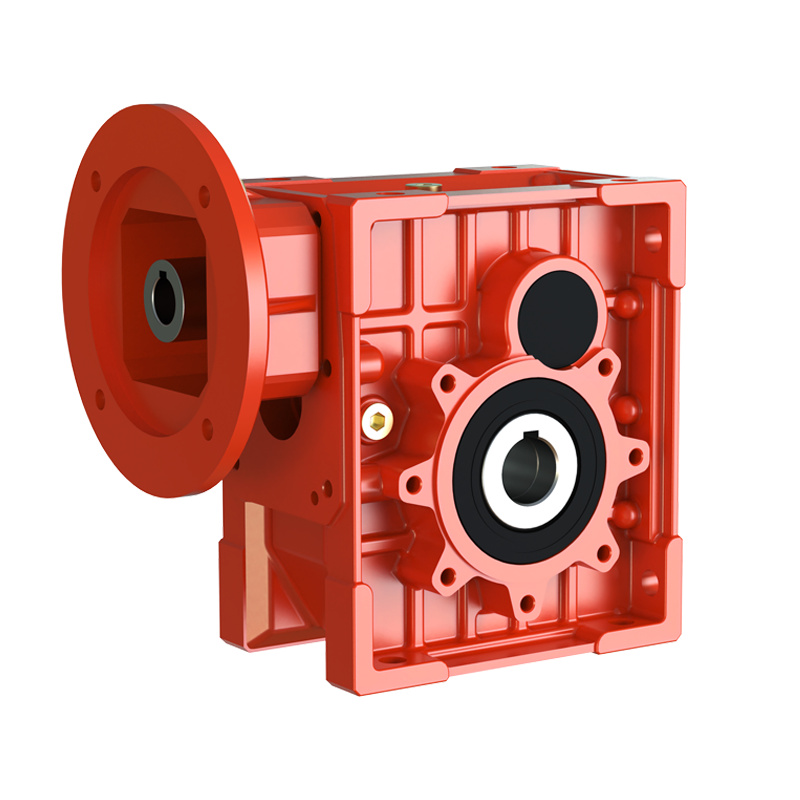
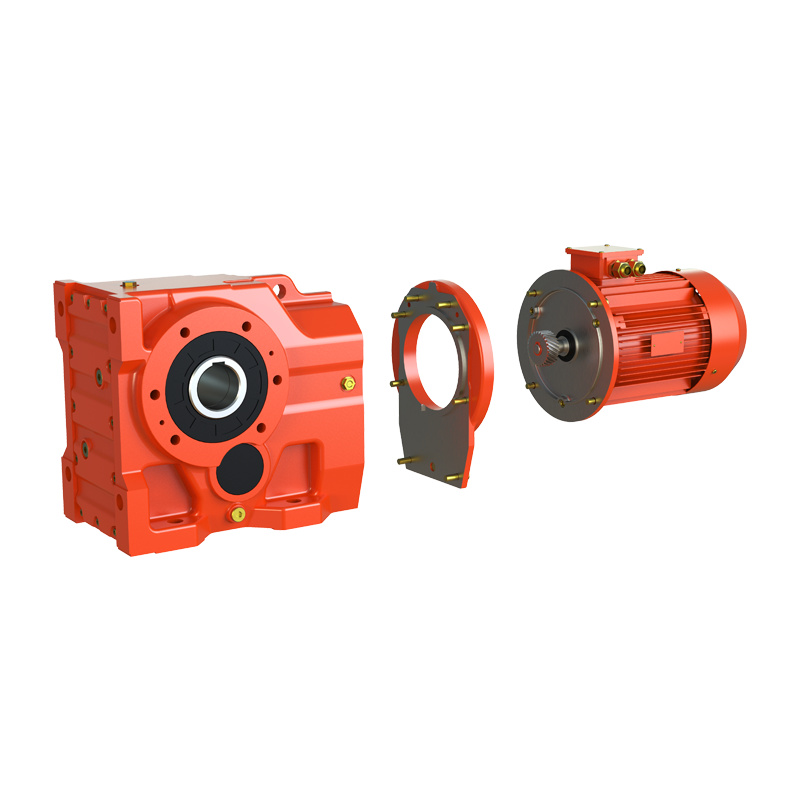
| Reductor hipoidal | Serie WKM | 90 % – 94 % | Reemplazo directo con las mismas dimensiones que el modelo WMRV; vida útil operativa duplicada; menor generación de calor. | Líneas de embalaje, robótica, logística continua. |
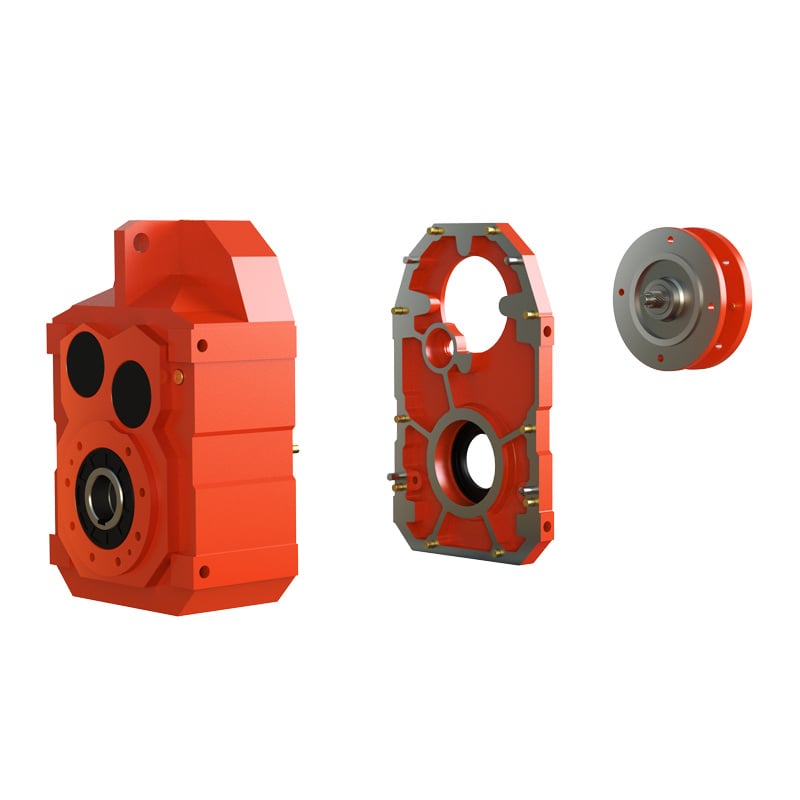
| Caja de engranajes helicoidales | WR / WF / WK / WS | 94 % – 98 % | Alta capacidad de par (hasta 18 000 Nm); contacto rodante continuo de alta eficiencia. | Transportadores industriales pesados, minería, aguas residuales. |
| Unidad de acero inoxidable | WMSS / SSVF | 80 % – 92 % | Carcasa fundida lisa de SUS304/316; limpieza IP69K; diseño higiénico sin intersticios. | Procesamiento de alimentos, farmacéutica, química y elaboración de bebidas. |
4. Paso 4: Interfaz mecánica y configuraciones de montaje
La compatibilidad mecánica garantiza un funcionamiento libre de vibraciones y un mantenimiento fácil en la planta. Confirme las restricciones espaciales y los tipos de acoplamiento de eje al inicio del diseño:
Estilos de conexión de salida
Eje hueco: Montaje directo deslizante sobre el eje con brazo de par; elimina los acoplamientos flexibles y los procedimientos de alineación.
Eje de salida macizo: Extensión sencilla o doble para ruedas dentadas, poleas o acoplamientos rígidos.
Brida de salida (FA/FB): Montaje rígido en cara sobre las paredes laterales de la máquina.
Estilos de interfaz de entrada
Brida de motor IEC / NEMA: Acoplamiento directo estandarizado del motor con eje tipo quill o enchufable.
Eje de entrada macizo: Para poleas externas, correas dentadas o entradas de motores hidráulicos.
Brida cuadrada para motores servo: Fijación de entrada de alta precisión para control automático de movimiento.
FR = (2000 × T × fz) / d.5. Paso 5: Protección contra ingreso ambiental, lubricación y tolerancia al juego
La fiabilidad operativa a largo plazo depende de la integridad del sellado, la lubricación adecuada y la coincidencia precisa de grados de precisión:
- Normas de encapsulamiento IP: Las máquinas estándar para interiores requieren IP54/IP55 . Las ubicaciones exteriores, húmedas o con polvo, como canteras, exigen El número de contacto con sellos de doble labio de NBR o FKM. Las limpiezas con chorro químico a alta presión requieren IP69K carcasas de acero inoxidable.
- Selección de lubricante: Las unidades más pequeñas de aluminio (por ejemplo, WMRV025–090) vienen precargadas con lubricante sintético de poliglicol (PAG) VG320 de vida útil ilimitada, sin necesidad de cambios de aceite. Las grandes unidades de engranajes helicoidales de fundición de hierro utilizan aceites minerales o sintéticos para engranajes, con intervalos periódicos de cambio (cada 10 000 horas de funcionamiento).
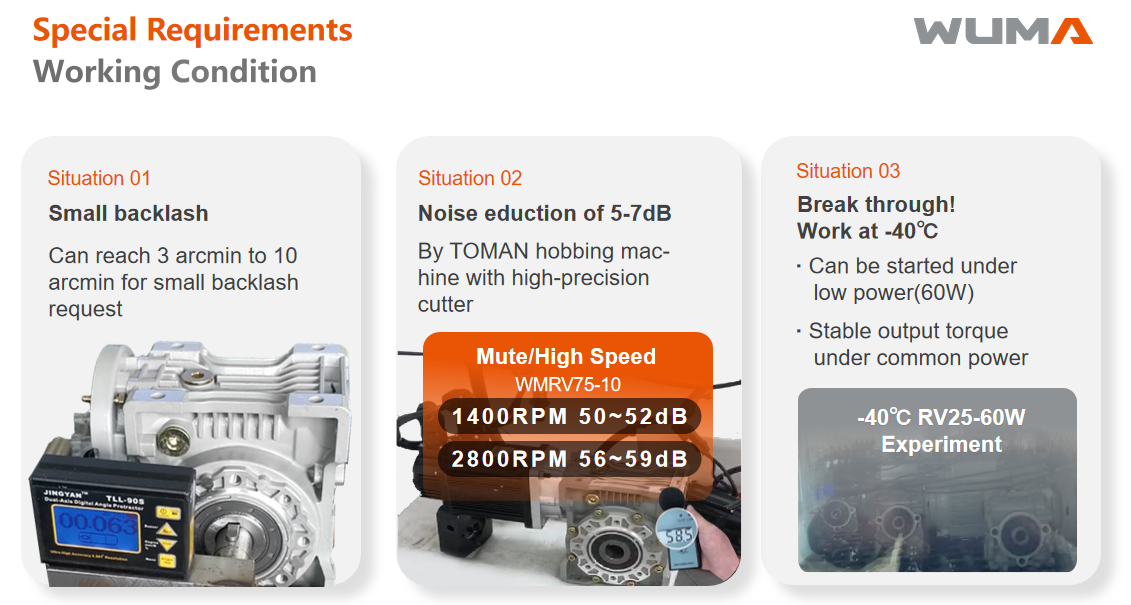
- Especificaciones de juego: Los transportadores industriales estándar toleran un juego torsional de 10 a 30 minutos de arco . En cambio, las mesas giratorias de indexación de precisión y los sistemas automatizados de posicionamiento CNC requieren reductores servo de precisión con juego ≤ 1 a 5 minutos de arco .
6. Cinco errores críticos de dimensionamiento que provocan fallos prematuros del tren de transmisión
Error 1: Dimensionar según la potencia del motor (kW) en lugar del par de salida (Nm)
La potencia del motor no determina la capacidad mecánica de sujeción. Un motor de 1,5 kW acoplado a una relación de transmisión de 100:1 genera un par considerablemente mayor que el mismo motor con una relación de 10:1. El requisito de par de la carga accionada debe ser siempre el criterio principal para el dimensionamiento.
Error 2: Pasar por alto la inercia al arranque y el factor de choque (f B )
Los arranques directos de motores eléctricos pueden generar pares pico transitorios equivalentes al 250 % al 350 % del par nominal en régimen continuo. Dimensionar con f B = 1,0 en una carga de alta inercia garantiza una fractura temprana del eje o la rotura por cizallamiento de los dientes del engranaje.
Error 3: Sobredimensionamiento o subdimensionamiento extremos
El subdimensionamiento provoca una degradación térmica continua y el descascaramiento de los dientes del engranaje. Por el contrario, el sobredimensionamiento extremo aumenta innecesariamente los costos de capital, añade peso muerto e incrementa la inercia rotacional en aplicaciones servo cíclicas.
Error 4: Ignorar las cargas radiales (voladizas) y axiales sobre el eje
Montar ruedas dentadas o poleas pesadas lejos del hombro de la carcasa del reductor ejerce momentos flectores excesivos sobre los rodamientos de salida. Siempre verifique cuidadosamente las tablas de carga voladiza admisible (F R2 ) indicadas en el catálogo.
Error 5: No tener en cuenta las clasificaciones de potencia térmica en servicio continuo S1
En servicio continuo, los reductores de tornillo sinfín pueden experimentar saturación térmica, donde la fricción genera calor a mayor velocidad que la que la carcasa puede disipar. Cuando la potencia térmica (P t ) es inferior a la potencia mecánica del motor, deben emplearse ventiladores de refrigeración auxiliares o reductores de engranajes helicoidales/hipoides de mayor eficiencia.
Preguntas frecuentes
¿Cómo calculo el par requerido del reductor de engranajes a partir de la potencia del motor?
El par de salida se calcula mediante la fórmula: T₂ = (9550 × P₁ × i × η) / n₁, donde P₁ es la potencia del motor en kW, i es la relación de reducción, η es la eficiencia de transmisión (típicamente 0,65–0,90 para engranajes sinfín, 0,94–0,98 para engranajes helicoidales) y n₁ es la velocidad de entrada en rpm. El par de selección debe cumplir: T_selected ≥ T₂ × fB, donde f B es el factor de servicio operativo.
¿Qué factor de servicio (f B ) debe aplicarse al dimensionar un reductor?
Para cargas uniformes que funcionan menos de 8 horas/día (por ejemplo, pequeñas cintas transportadoras o bombas centrífugas), un valor de f B entre 1,0 y 1,25 es estándar. Para cargas con impacto moderado y servicio continuo de 16 a 24 horas (mezcladores, equipos de embalaje), aplique f B = 1,35 a 1,6. Para cargas con impacto fuerte (trituradoras, máquinas troqueladoras, polipastos pesados), se requiere f B ≥ 1,8 a 2,5.
¿Cuándo debo elegir un reductor hipoidal (WKM) o helicoidal en lugar de un reductor sinfín (WMRV)?
Aunque los reductores de tornillo sinfín ( WMRV ) ofrecen un bloqueo automático estático rentable (con relaciones de transmisión i > 60) y una instalación compacta en ángulo recto, su contacto deslizante limita la eficiencia al 60 %–85 % en relaciones más altas. Los reductores hipoides ( WKM ) alcanzan una eficiencia del 90 %–94 % con huellas de montaje idénticas, reduciendo así los costos energéticos operativos. Para configuraciones en línea o paralelas de alto par motor y servicio continuo, los reductores helicoidales ( WR/WF/WK ) ofrecen una eficiencia superior al 96 %.
¿Puede WUMA personalizar las dimensiones de montaje de los reductores para sustituciones directas?
Sí. Zhejiang Wuma Drive Co., Ltd. ofrece interfaces de brida modulares, diámetros personalizados de ejes, ranuras de chaveta métricas/imperiales y conjuntos especiales de brazos de par, logrando sustituciones directas en reductores de marcas europeas y japonesas líderes sin necesidad de modificar las bases existentes de las máquinas.
¿Necesita soporte para el dimensionamiento específico de reductores según su aplicación?
Los ingenieros de aplicaciones de WUMA ofrecen cálculos gratuitos de trenes de transmisión, modelos CAD y consultorías personalizadas para sustituciones directas.
 Noticias destacadas