 EN
1. Step 1: Define Your Application Conditions & Duty Cycle
Selectio reductoris velocitatis industrialis incipit ab mechanicis machinae actae, non ab parametris catalogi. Reductor velocitatis duas functiones simul implere debet: reductionem velocitatis rotationis et multiplicationem momenti mechanici. Prioritatio unius functionis absque cognitione dynamicorum applicationis ad praematuram pitting dentium rotarum aut ad thermicam supraonerationem motoris ducit.
Classificatio Onus
- Onus uniforme (f B = 1,0–1,2): Pompa centrifugales, agitatores liquidorum, convectores cinguli velocitatis constantis. Inertia dynamica minima.
- Impactus moderatus (f B = 1,3–1,6): Lineae impachetationis ciborum, fornaces rotatoriae, mixtores industriales cum viscositate variabili.
- Impactus gravis (f B = 1,8–2,5+): Fractores lapidum, prehensurae stampandi metalli, elevatores cisternarum, alimentatores reciprocantes.
Ordo Officii et Limites Thermalis
- Officium Continuum (S1): cursum ininterruptum per 24 horas. Regitur praecipue a limitibus dispersionis potestatis thermalis, non a robore mechanicum.
- Officium Intermitens (S3/S5): Cycli frequentes incipientis et desinentis imponunt torquem accelerationis maximalis (usque ad 200–300% valoris nominalis).
- Intervalum Ambientale: Temperaturae ambientales extremas (<-10°C aut >40°C) requirunt lubrificantes syntheticos et sigilla FKM specialia.
2. Gradus 2: Determinare Velocitatem, Torquem et Marginem Securitatis (Tres Regulae Pragmaticae)
Non opus est tibi manuale ingeniorum aut formulae complicatae ad dimensionandum cistulam rotarum accurate. In praxi, periti ingeniarii de conservatione utuntur tribus regulis simplicibus:
Regula 1: Quam Multum Decrescere Debes? (Ratio Velocitatis)
Standardes motoris electrici AC industrialis cito volvuntur—typice circa 1450 rpm (ad 50 Hz) vel 1750 rpm (ad 60 Hz). Tamen, cingulum convectivum aut vas miscens fortasse tantummodo ad 29 rpm .
Examinatio practica: Simpliciter divide velocitatem motoris per velocitatem machinae tuae: 1450 ÷ 29 = 50. Id tibi indicat te rationem reductionis 50:1 requirere . Gearbox rotātiōnem per 50 vicēs minuit.
Regula 2: Quanta vēra vīs machinae opus est? (Torque exīs)
Potentia motoris (kW) indicat quantum electricitātis motor cōnsumit, sed torque (Nm) est vēra vīs torsionis quae onus tuum movet. Cōgita gearbox ut levam mechanicam:
Quotiēns cēnsum velocitātis dimidium facis, vīs torsionis prope duplīcātur. Cum velocitās per 50 vicēs minuatur, axis exīs immēnsam vīrem praebet. Potius quam torque manū calculāre, in tabulā catalogī gearbox ratiōnem quaesītām invenī: verificā ut torque exīs nomināle (Nm) commodē superet vim resistentiae maximam quae ad movendum prōductum tuum opus est.
Regula 3: Semper addē buffer sēcuritātis (Factor servītii)
Nūllō modō gearbox ad exactum onus operātōrium dīmittās. Cum motor incipiat, aut cum materia prima subitō in convēyōre obstet, impetus maximus momentāneē usque ad 200%–300% vīs normalis operātōriae attingere potest.
Regula ad pollicem:
• Labor smooth et continuus (p. ex., transmissio cinguli levis, ventilator): Adde a custos securitatis 20% ad 25% (selige cistulam dentatam quae valorem habet 1,2× tuum normalem requisitum).
• Saepe cessationes, initia, aut miscendo liquida crassiora: Adde a custos 40% ad 60% (1,4× ad 1,6×).
• Impactus graves, conterere, aut repentina impeditio: Adde custos 80% ad 150% (1,8× ad 2,5×) ut dentes cistulae numquam evellantur.
3. Gradus 3: Selectio Architecturae Rotarum & Matricis Decisionum Ingenieriae
Cistellae rotarum industriales diversas geometrias rotarum utuntur. Inter modulos vermiculares, helicoidales, hypoides, aut ex accipitro inox eligere oportet, secundum metas efficacitatis, dispositionem spatialem, et postulationes ambientales tuas:
| Architectura Cistellae Rotarum | Series WUMA | Ampitudo Efficientiae | Merita Mechanica Principalia | Applicationes optime congruentes |
|---|---|---|---|---|
| Variator Helicoidalis | WMRV series | 60% – 88% | Compacta dispositio anguli recti 90°; fidele staticum se-obsidium (i > 60); parvus pretium initiale. | Convectoria cinguli, fores automatizatae, ascensus indicis. |
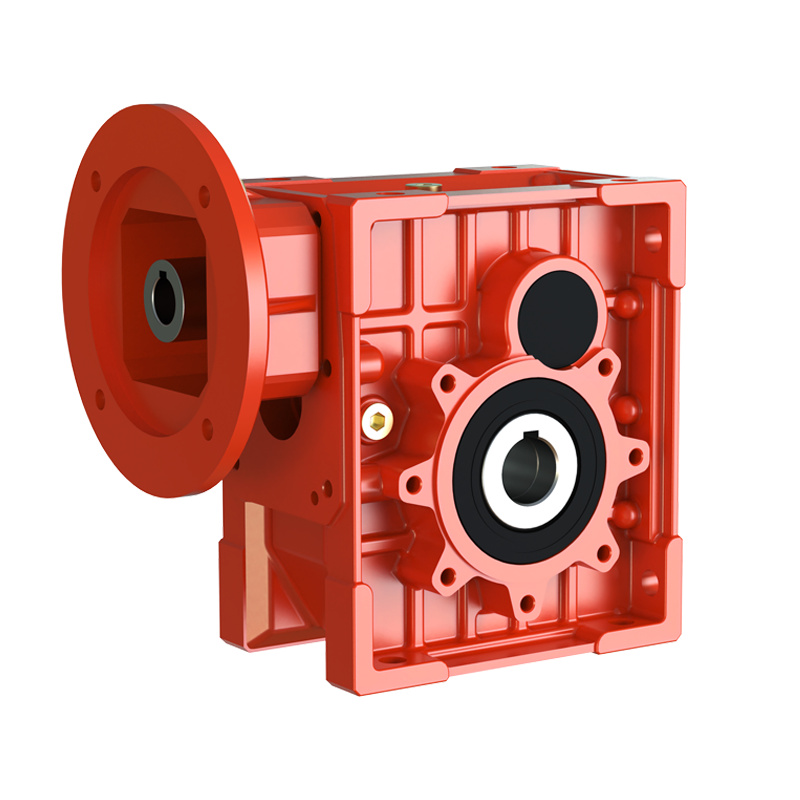
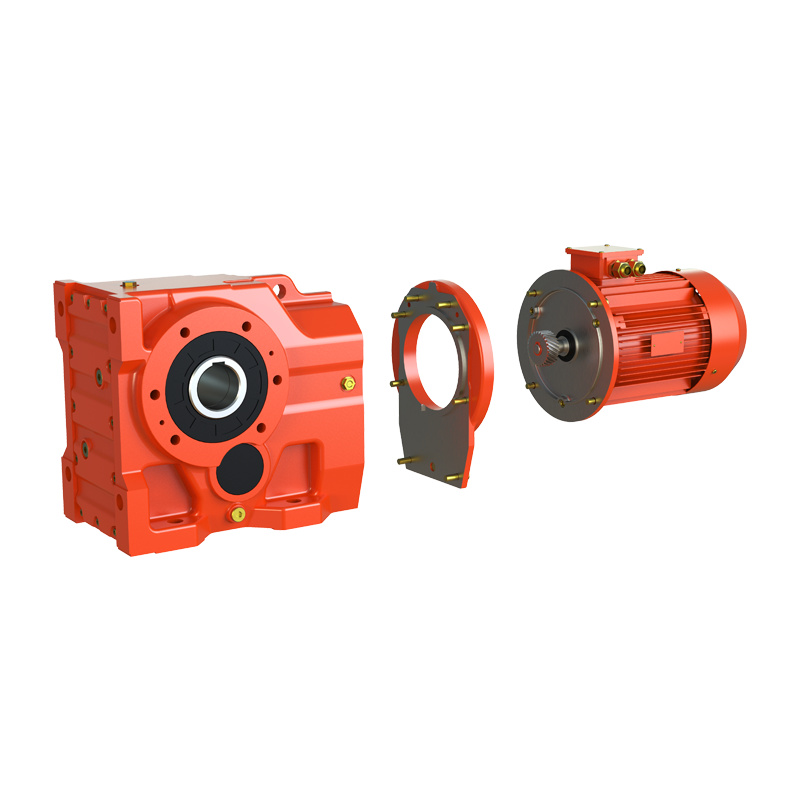
| Reductor Hypoides | Series WKM | 90% – 94% | Directa substitutio pro dimensionibus WMRV; duplum vitae operativae; minor generatio caloris. | Lineae impachationis, robotica, logistica continua. |
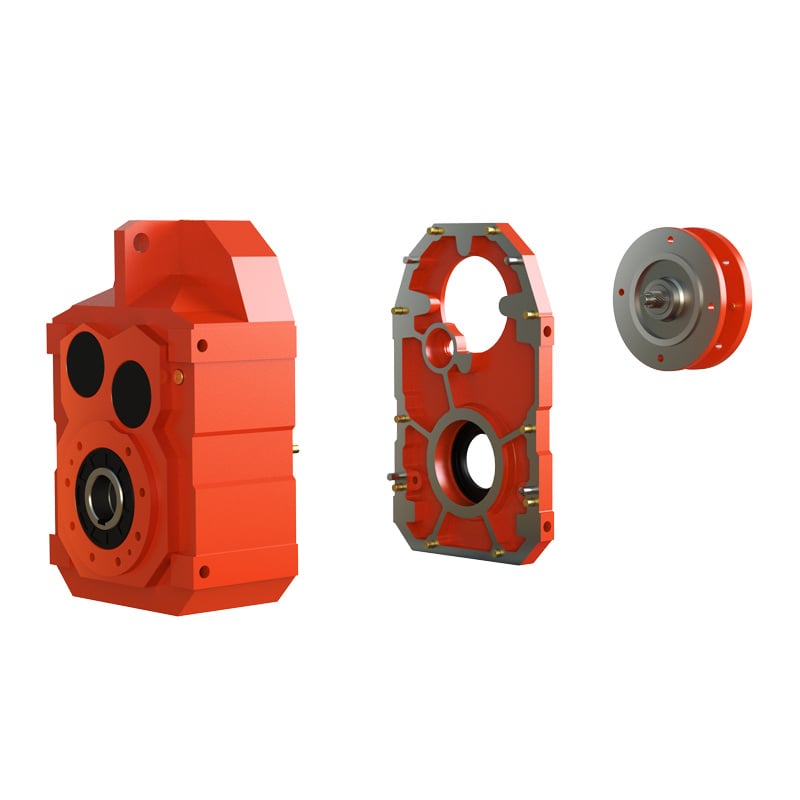
| Helical Gearbox | WR / WF / WK / WS | 94% – 98% | Capacitas torque gravis (usque ad 18 000 Nm); contactus volvens alti efficaciae continuus. | Conveyoribus industrialibus gravibus, mineris, aqua sordida. |
| Unitas ex acciaio inox | WMSS / SSVF | 80% – 92% | Corpus fusum levissimum ex SUS304/316; lavatio IP69K; designum hygienicum sine interstitiis. | Processus alimentarius, pharmaceuticus, chemicus, fermentativus. |
4. Gradus 4: Interfacies mechanica et configurationes fixationis
Compatibilitas mechanica operationem sine vibrationibus et facilem curam in fabrica garantit. Confirmare limites spatiales et genera connexorum axis in primo statu conceptionis:
Stili connexionis productivae
Axis foratus cavius: Directa applicatio super axem cum brachio torque; eliminat connexiones flexibiles et proceduras allineationis.
Axis solidus productivus: Unius aut duorum extensionum pro sprocketis, pulleyis, aut connexiones rigidis.
Flangea productiva (FA/FB): Rigid face-mounting onto machine sidewalls.
Input Interface Styles
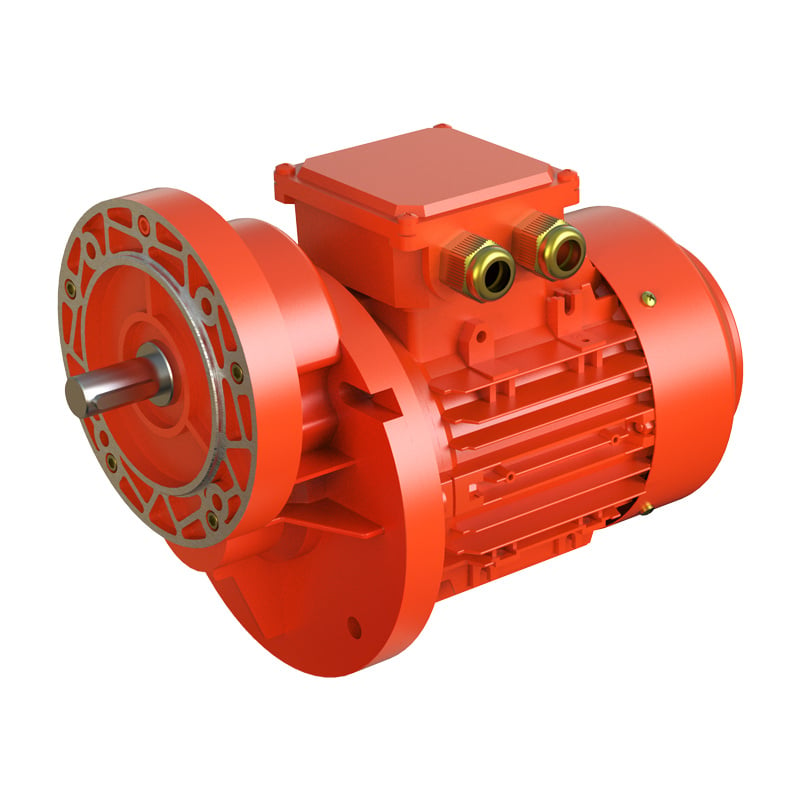
IEC / NEMA Motor Flange: Standardized direct motor mating with quill or plug-in shaft.
Solid Input Shaft: For external pulley, timing belt, or hydraulic motor inputs.
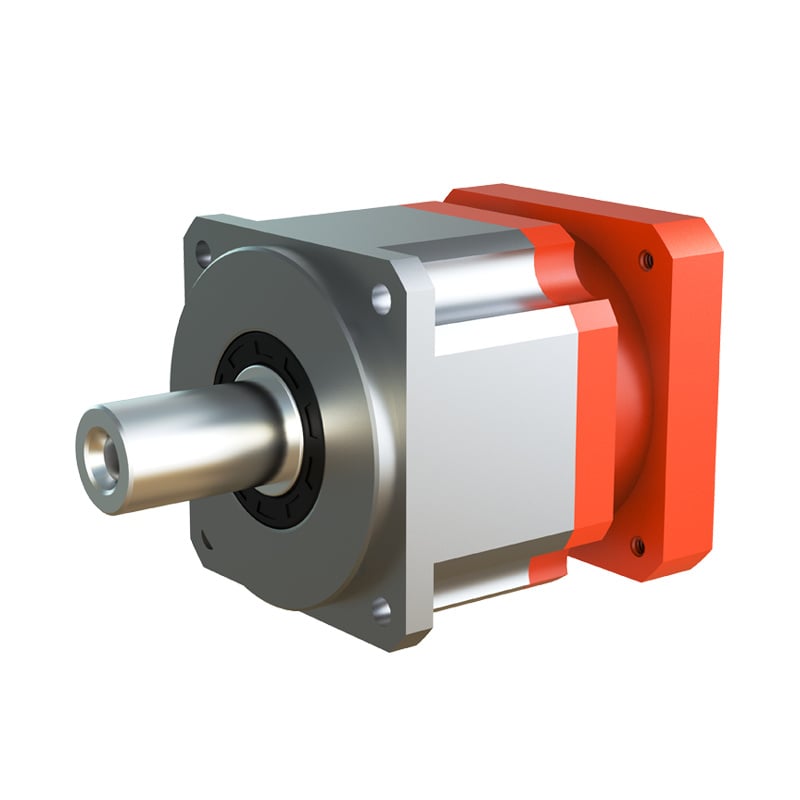
Servo Motor Square Flange: High-precision input clamping for automated motion control.
FR = (2000 × T × fz) / d.5. Gradus 5: Intrusio ambientalis, lubricatio et tolerantia ludibrii
Fiducia operativa diuturna pendet ab integritate sigillorum, lubricatione idonea et congruentia gradus praecisionis:
- Normae clausurarum IP: Machinae domesticae communes requirunt IP54/IP55 . Loca exteriores, humidiora, aut pulverulenta (ex. in quarriis) exigunt IP65/IP66 cum sigillis NBR aut FKM duplici labro. Lavationes chemicae sub alta pressione exigunt IP69K corpora ex acciaio inox.
- Selectio lubricationis: Parvas aluminijas vienības (piemēram, WMRV025–090) nāk iepriekš piepildītas ar mūžīgu sintētisko poliglikola (PAG) VG320 eļļu, tāpēc eļļas maiņa nav nepieciešama. Lielas čuguna spirālveida zobrata vienības izmanto minerālās vai sintētiskās zobratu eļļas ar periodiskām maiņām (katras 10 000 ekspluatācijas stundas pēc kārtas).
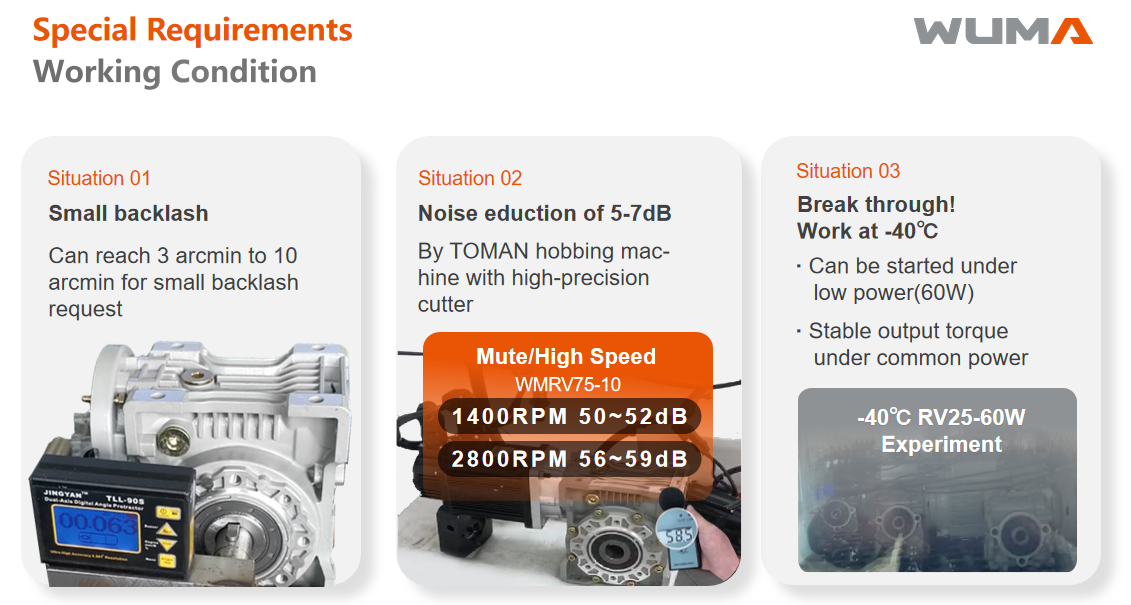
- Atgriezeniskās kustības specifikācijas: Standarta rūpnieciskās transportlentes var izturēt griezes atgriezenisko kustību 10 līdz 30 loka minūtēm savukārt precīzās indeksēšanas rotējošās tabulas un automatizētās CNC pozicionēšanas sistēmas prasa precīzus servozobratu galvas ar atgriezenisko kustību ≤ 1 līdz 5 loka minūtēm .
6. Pieci būtiski izmērošanas kļūdu veidi, kas izraisa agrīnu piedziņas sistēmas bojājumu
Kļūda 1: Izmērošana pēc dzinēja jaudas (kW) vietā, lai izmērotu izvades momentu (Nm)
Motor power does not dictate mechanical holding power. A 1.5 kW motor paired with a 100:1 ratio generates vastly greater torque than the same motor with a 10:1 ratio. The driven load's torque requirement must always serve as the primary sizing benchmark.
Mistake 2: Overlooking Startup Inertia & Shock Factor (f B )
Across-the-line electric motor starts can generate transient peak torques equal to 250% to 350% of full-load running torque. Sizing with f B = 1.0 on a high-inertia load guarantees early shaft fracture or gear tooth shearing.
Mistake 3: Extreme Over-Sizing or Under-Sizing
Under-sizing leads to continuous thermal degradation and gear tooth spalling. Conversely, extreme over-sizing unnecessarily inflates capital costs, adds deadweight, and increases rotational inertia on cyclic servo applications.
Mistake 4: Disregarding Overhung (Radial) and Axial Shaft Loads
Mounting heavy sprockets or pulleys far from the gearbox housing shoulder exerts excessive bending moments on output bearings. Always cross-check catalog allowable overhung load (F R2 ) tables.
Mistake 5: Neglecting Thermal Power Ratings in Continuous S1 Duty
In continuous duty, worm gearboxes can experience thermal saturation where friction generates heat faster than the housing dissipates it. When thermal power (P t ) is lower than motor mechanical power, auxiliary cooling fans or higher-efficiency helical/hypoid gearboxes must be deployed.
Quaestiones Frequentes
How do I calculate the required gear reducer torque from motor power?
Torquens egrediens calculatur formula: T₂ = (9550 × P₁ × i × η) / n₁, where P₁ is motor power in kW, i is the reduction ratio, η is transmission efficiency (typically 0.65–0.90 for worm, 0.94–0.98 for helical), and n₁ is input speed in rpm. The selection torque must satisfy: T_selected ≥ T₂ × fB, where f B is the operational service factor.
What service factor (f B ) debet adhiberi cum multiplicatoris magnitudo definitur?
Pro oneribus uniformibus quae minus quam 8 horas/die operantur (p. ex., parvae convectores cinguli aut machinae centrifugales), f B 1,0 ad 1,25 est norma. Pro oneribus moderatis impulsivis et operatione continua 16–24 horarum (miscentes, apparatus imballandi), f B = 1,35 ad 1,6 adhibenda est. Pro oneribus gravibus impulsivis (fractores, machinae sigillandi, machinae elevandae graves), f B ≥ 1,8 ad 2,5 requiritur.
Quando hypoidem (WKM) vel reductorum helicalem potius quam reductorum vermicularium (WMRV) eligere debeo?
Cum reductores vermiculares ( WMRV ) pretiosi sunt pro statica seclusione (ad rationibus i > 60) et compacta installatione angulo recto, contactus glissans efficienciam limitat ad 60%–85% ad rationibus altioribus. Reductores hypoides ( WKM ) usque ad 90%–94% efficienciam praebent eadem pedum loca montandi habentes, ita ut impensae energiae operativae minuantur. Pro torquibus altis in configurationibus directis vel parallelis cum operatione continua, reductores helicales ( WR/WF/WK ) deliverit >96% efficiensia.
Pot WUMA adaptar dimensiones de montatge pro gearbox pro substitutiones directas?
Ita. Zhejiang Wuma Drive Co., Ltd. providet interfaces modularis de flange, diametros de axes adaptatos, canales claviformis metricos/imperialis, et compositiones specialis de bracium torque pro attinger substitutionem directam pro marcas principali de gearbox europaeas et iaponicas sine modificatione de basibus machinarum existentibus.
Necesitas supporto pro dimensionamento specifico de reductor de velocitate pro applicatione?
Ingenieros de application de WUMA provident calculationes gratuitas de transmissio, modellos CAD, et consultationes adaptatas pro substitutiones directas.
 Nuntii Calidi