 EN
ขั้นตอนที่ 1: กำหนดเงื่อนไขการใช้งานและรอบการทำงาน
การเลือกใช้เกียร์ลดความเร็วสำหรับงานอุตสาหกรรมเริ่มต้นจากการวิเคราะห์ลักษณะเชิงกลของเครื่องจักรที่ขับเคลื่อน ไม่ใช่จากพารามิเตอร์ในแคตาล็อก เกียร์ลดความเร็วทำหน้าที่พร้อมกันสองประการ คือ การลดความเร็วของการหมุน และการเพิ่มแรงบิดเชิงกล การให้ความสำคัญกับหนึ่งในสองหน้าที่นี้โดยไม่เข้าใจพฤติกรรมการใช้งานจริง จะส่งผลให้ฟันเฟืองสึกเป็นหลุมก่อนกำหนด หรือมอเตอร์ร้อนเกินขีดจำกัด
การจัดหมวดหมู่โหลด
- โหลดสม่ำเสมอ (f B = 1.0–1.2): ปั๊มเหวี่ยงเหวียน แท่นกวนของเหลว สายพานลำเลียงที่ทำงานด้วยความเร็วคงที่ มีความเฉื่อยเชิงพลศาสตร์ต่ำมาก
- โหลดกระแทกปานกลาง (f B = 1.3–1.6): สายการผลิตบรรจุภัณฑ์อาหาร เตาหมุน อุปกรณ์ผสมอุตสาหกรรมที่มีความหนืดเปลี่ยนแปลงได้
- โหลดกระแทกหนัก (f B = 1.8–2.5+): เครื่องบดหิน เครื่องกดขึ้นรูปโลหะ เครื่องยกถัง เครื่องป้อนวัสดุแบบไส้กรอง
ตารางเวลาการใช้งานและขีดจำกัดอุณหภูมิ
- การใช้งานแบบต่อเนื่อง (S1): ใช้งานต่อเนื่อง 24 ชั่วโมงโดยไม่หยุดพัก ซึ่งถูกควบคุมเป็นหลักโดยขีดจำกัดการกระจายความร้อน มากกว่าความแข็งแรงเชิงกล
- การใช้งานแบบเป็นช่วงๆ (S3/S5): รอบการสตาร์ท-หยุดบ่อยครั้งก่อให้เกิดแรงบิดเร่งสูงสุด (สูงถึง 200–300% ของค่าแรงบิดที่ระบุ)
- ช่วงอุณหภูมิแวดล้อม: อุณหภูมิแวดล้อมสุดขั้ว (< -10°C หรือ > 40°C) จำเป็นต้องใช้น้ำมันหล่อลื่นสังเคราะห์และซีลชนิด FKM พิเศษ
2. ขั้นตอนที่ 2: กำหนดความเร็ว แรงบิด และระยะปลอดภัย (สามหลักการปฏิบัติที่ใช้ได้จริง)
คุณไม่จำเป็นต้องใช้หนังสือคู่มือวิศวกรรมหรือสูตรที่ซับซ้อนเพื่อคำนวณขนาดเกียร์บ๊อกซ์อย่างแม่นยำ ในทางปฏิบัติ วิศวกรบำรุงรักษาผู้มีประสบการณ์จะอาศัยหลักการปฏิบัติที่เรียบง่ายสามข้อ
กฎข้อที่ 1: คุณต้องลดความเร็วลงมากน้อยเพียงใด? (อัตราส่วนความเร็ว)
มอเตอร์ไฟฟ้ากระแสสลับแบบอุตสาหกรรมทั่วไปหมุนเร็ว—โดยทั่วไปอยู่ที่ประมาณ 1450 รอบต่อนาที (ที่ความถี่ 50 เฮิร์ตซ์) หรือ 1750 รอบต่อนาที (ที่ความถี่ 60 เฮิร์ตซ์) อย่างไรก็ตาม เทปลำเลียงหรือถังผสมอาจต้องหมุนด้วยความเร็วเพียง 29 รอบต่อนาที .
การตรวจสอบอย่างเป็นรูปธรรม: ให้หารความเร็วของมอเตอร์ด้วยความเร็วเป้าหมายของเครื่องจักรของคุณเท่านั้น: 1450 ÷ 29 = 50. ผลลัพธ์นี้บ่งชี้ว่าคุณต้องใช้อัตราส่วนลดความเร็วแบบ 50 ต่อ 1 เกียร์บ็อกซ์จะลดความเร็วการหมุนลง 50 เท่า
กฎข้อที่ 2: เครื่องจักรต้องมีแรงบิดจริงมากแค่ไหน
กำลังมอเตอร์ (กิโลวัตต์) บอกคุณว่ามอเตอร์ใช้ไฟฟ้าไปเท่าไร แต่ แรงบิด (นิวตันเมตร) แรงบิดคือแรงหมุนที่แท้จริงซึ่งทำให้วัตถุของคุณเคลื่อนที่ ลองนึกภาพเกียร์บ็อกซ์เป็นคันโยกเชิงกล
ทุกครั้งที่คุณลดความเร็วลงครึ่งหนึ่ง แรงหมุนที่ใช้ได้จะเพิ่มขึ้นเกือบสองเท่า เมื่อลดความเร็วลง 50 เท่า เพลาส่งออกจะให้แรงหมุนมหาศาล แทนที่จะคำนวณแรงบิดด้วยตนเอง ให้ค้นหาอัตราส่วนเป้าหมายของคุณในตารางแคตาล็อกเกียร์บ็อกซ์: ตรวจสอบให้แน่ใจว่า แรงบิดส่งออกที่ระบุไว้ (นิวตัน-เมตร) สูงกว่าแรงต้านสูงสุดที่จำเป็นในการเคลื่อนย้ายผลิตภัณฑ์ของคุณอย่างปลอดภัย
กฎข้อที่ 3: ต้องเพิ่มค่าเผื่อความปลอดภัย (ค่าปัจจัยการใช้งาน)
ห้ามเลือกขนาดเกียร์บ็อกซ์ให้พอดีกับภาระงานที่ใช้งานจริงโดยตรง เมื่อมอเตอร์เริ่มทำงาน หรือเมื่อวัตถุดิบติดขัดกะทันหันบนสายพานลำเลียง แรงกระแทกสูงสุดอาจเพิ่มขึ้นชั่วคราวเป็น 200% ถึง 300% ของแรงปกติขณะทำงาน
หลักทั่วไปคือ
• งานที่เรียบเนียนและต่อเนื่อง (เช่น สายพานลำเลียงแบบเบา พัดลม) เพิ่ม ส่วนสำรองด้านความปลอดภัย 20% ถึง 25% (เลือกเกียร์ที่มีค่าการรับโหลดที่ระบุไว้สูงกว่าความต้องการปกติของคุณ 1.2 เท่า)
• การหยุดและเริ่มบ่อยครั้ง หรือการผสมของเหลวที่มีความหนืดสูง: เพิ่ม ส่วนสำรอง 40% ถึง 60% (1.4 เท่า ถึง 1.6 เท่า)
• แรงกระแทกหนัก การบดอัด หรือการติดขัดอย่างฉับพลัน: เพิ่ม ส่วนสำรอง 80% ถึง 150% (1.8 เท่า ถึง 2.5 เท่า) เพื่อให้มั่นใจว่าฟันเกียร์จะไม่หลุดออกอย่างแน่นอน
ขั้นตอนที่ 3: การเลือกสถาปัตยกรรมเกียร์และแมทริกซ์การตัดสินใจด้านวิศวกรรม
กล่องเกียร์อุตสาหกรรมใช้รูปทรงฟันเฟืองที่แตกต่างกัน การเลือกระหว่างแบบเวิร์ม เฮลิคัล ไฮพอิด หรือสแตนเลสขึ้นอยู่กับเป้าหมายด้านประสิทธิภาพ ข้อจำกัดของพื้นที่ และความต้องการด้านสิ่งแวดล้อม
| สถาปัตยกรรมของกล่องเกียร์ | ซีรีส์ WUMA | ช่วงประสิทธิภาพ | ข้อได้เปรียบเชิงกลหลัก | การ ใช้ งาน ที่ เหมาะสม ที่สุด |
|---|---|---|---|---|
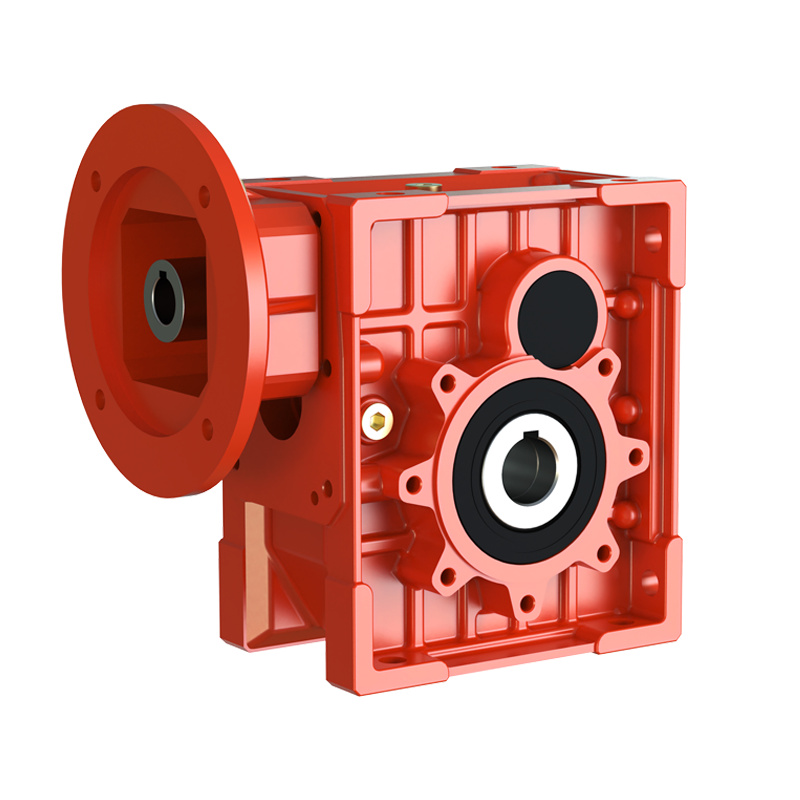
| กล่องเกียร์เวิร์ม | WMRV series | 60% – 88% | ออกแบบให้มีขนาดกะทัดรัด มุม 90° แบบแนวตั้ง; มีคุณสมบัติล็อกตัวเองแบบสถิตย์ที่เชื่อถือได้ (อัตราทด i > 60); ต้นทุนเริ่มต้นต่ำ | สายพานลำเลียง ประตูอัตโนมัติ ลิฟต์จัดตำแหน่ง |
| ลดความเร็วแบบไฮพอิด | ซีรีส์ WKM | 90% – 94% | สามารถติดตั้งแทนที่แบบตรงได้โดยไม่ต้องปรับเปลี่ยนขนาดจาก WMRV; อายุการใช้งานเพิ่มขึ้นสองเท่า; สร้างความร้อนน้อยลง | สายการบรรจุภัณฑ์ หุ่นยนต์ และโลจิสติกส์แบบต่อเนื่อง |
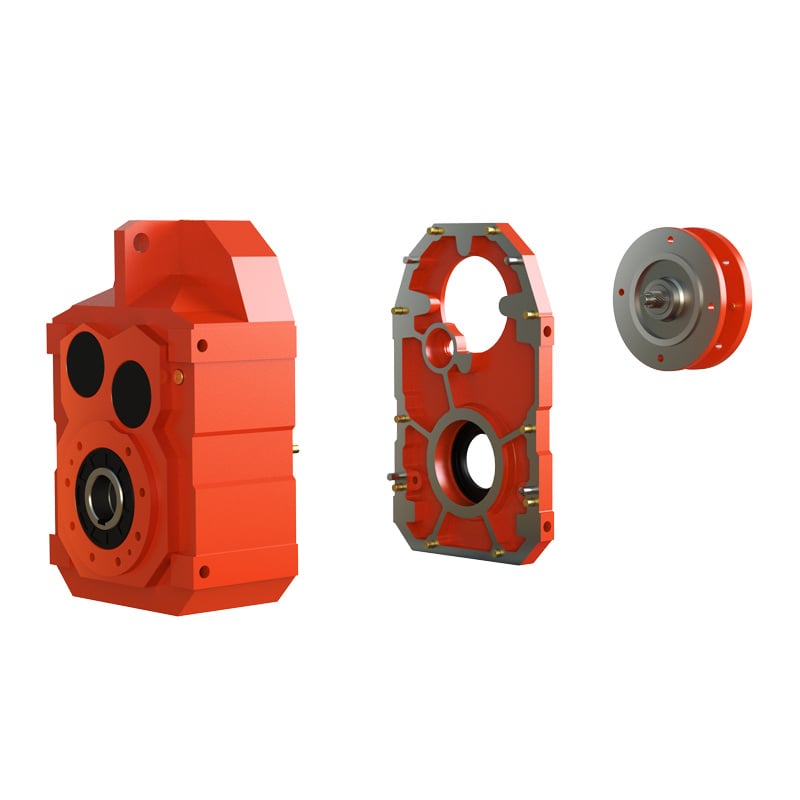
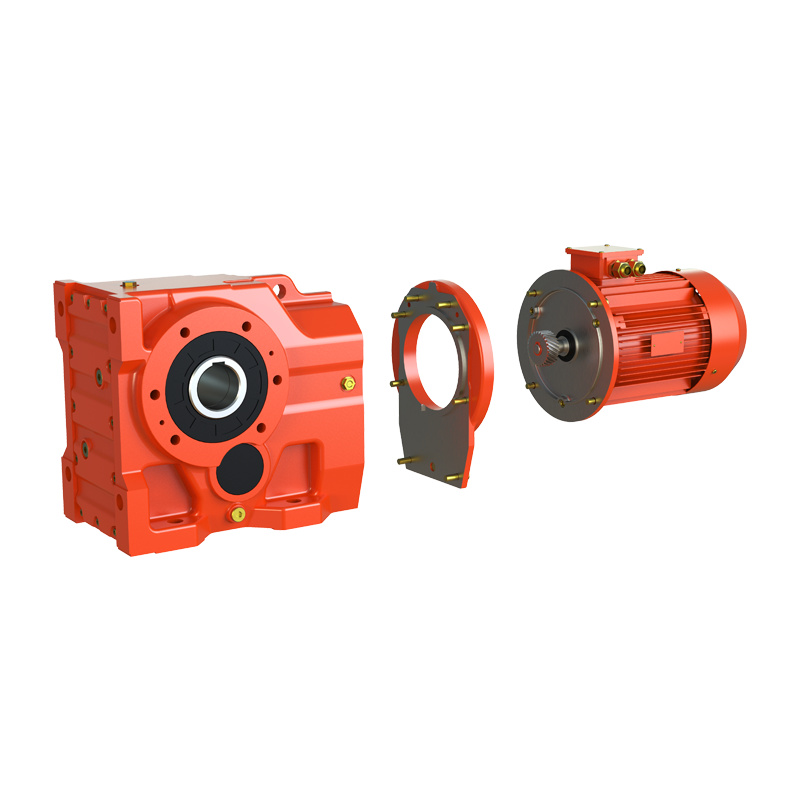
| กระปุกเกียร์แบบเกลียว | WR / WF / WK / WS | 94% – 98% | ความสามารถในการรับแรงบิดสูง (สูงสุด 18,000 นิวตัน-เมตร); การสัมผัสแบบกลิ้งที่มีประสิทธิภาพสูงอย่างต่อเนื่อง | สายพานลำเลียงอุตสาหกรรมหนัก การทำเหมืองแร่ น้ำเสีย |
| หน่วยสแตนเลสสตีล | WMSS / SSVF | 80% – 92% | โครงเรือนหล่อเรียบจากสแตนเลส SUS304/316; ทนต่อการล้างด้วยแรงดันสูงตามมาตรฐาน IP69K; ออกแบบเพื่อความสะอาดสูงสุดแบบไม่มีร่องหรือช่องว่างใดๆ | การแปรรูปอาหาร เครื่องยา เคมีภัณฑ์ และการหมัก |
4. ขั้นตอนที่ 4: อินเทอร์เฟซเชิงกลและการจัดวางการยึดติด
ความเข้ากันได้เชิงกลรับประกันการทำงานที่ไม่มีการสั่นสะเทือนและบำรุงรักษาโรงงานได้ง่าย โปรดยืนยันข้อจำกัดด้านพื้นที่และชนิดของการต่อเพลาตั้งแต่ช่วงเริ่มต้นของการออกแบบ:
รูปแบบการเชื่อมต่อปลายออก
เพลาแบบรูกลวง: การยึดติดเพลาโดยตรงแบบเลื่อนสวมเข้าไป พร้อมคานรับแรงบิด ซึ่งช่วยตัดการใช้ข้อต่อแบบยืดหยุ่นและขั้นตอนการจัดแนวออกทั้งหมด
เพลาปลายออกแบบแข็ง: มีปลายเพลาแบบยื่นออกได้หนึ่งหรือสองด้าน สำหรับติดตั้งเฟือง สายพาน หรือข้อต่อแบบแข็ง
หน้าแปลนปลายออก (FA/FB): การยึดติดแบบหน้าแปลนแข็งกับผนังข้างของเครื่อง
รูปแบบอินเทอร์เฟซการป้อนข้อมูล
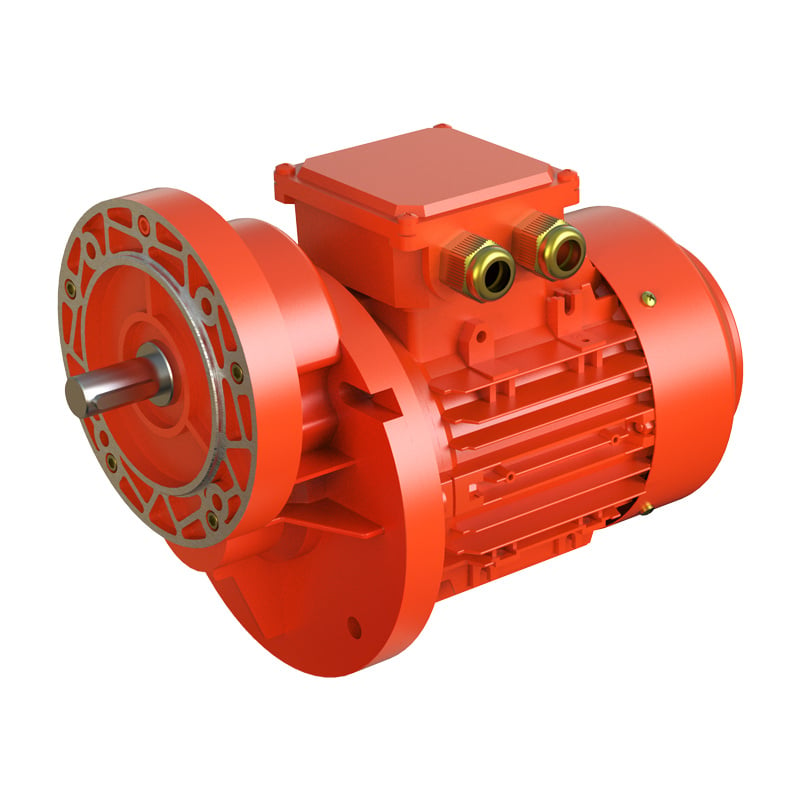
หน้าแปลนมอเตอร์ IEC / NEMA: การต่อมอเตอร์โดยตรงตามมาตรฐาน ด้วยเพลาแบบควิลล์หรือเพลาแบบเสียบเข้า
เพลาป้อนข้อมูลแบบแข็ง: สำหรับการเชื่อมต่อกับพูลเลย์ภายนอก เข็มขัดไทม์มิ่ง หรือมอเตอร์ไฮดรอลิก
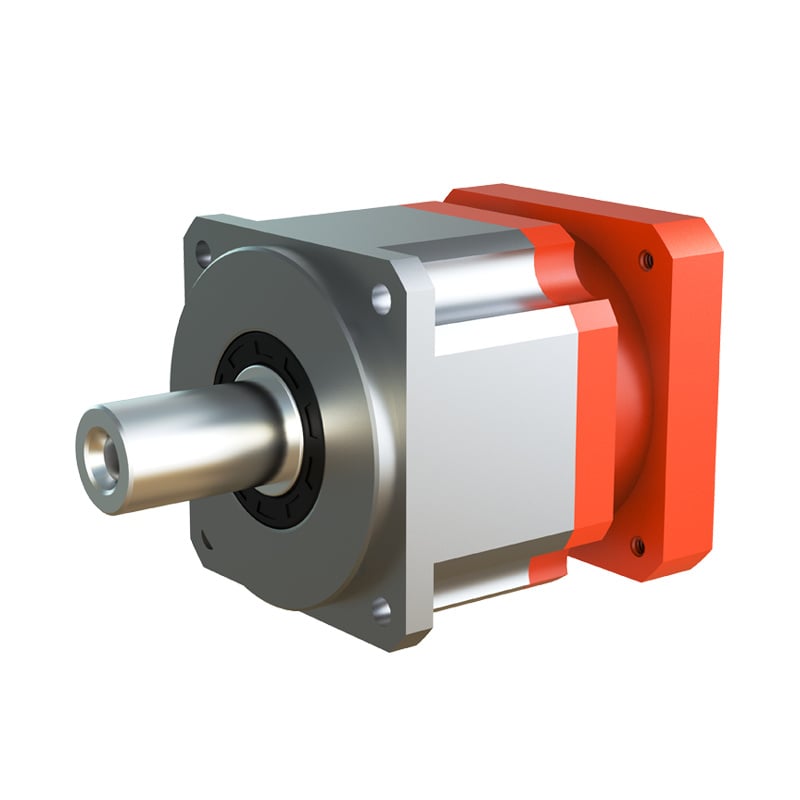
หน้าแปลนมอเตอร์เซอร์โวแบบสี่เหลี่ยมจัตุรัส: การยึดอินพุตแบบความแม่นยำสูง สำหรับระบบควบคุมการเคลื่อนที่แบบอัตโนมัติ
FR = (2000 × T × fz) / d.ขั้นตอนที่ 5: การป้องกันสิ่งแวดล้อม การหล่อลื่น และความคลาดเคลื่อนของแบ็กแลช
ความน่าเชื่อถือในการใช้งานระยะยาวขึ้นอยู่กับความสมบูรณ์ของการปิดผนึก การหล่อลื่นที่เหมาะสม และการจับคู่เกรดความแม่นยำ
- มาตรฐานกล่องครอบ IP: เครื่องจักรภายในอาคารตามมาตรฐานทั่วไปต้องใช้ IP54/IP55 ภายนอกอาคาร หรือในพื้นที่ที่มีความชื้นสูง หรือมีฝุ่นมาก เช่น แหล่งทำเหมืองหิน ต้องใช้ Ip65/ip66 พร้อมซีล NBR หรือ FKM แบบสองริมฝีปาก การล้างด้วยสารเคมีภายใต้แรงดันสูงต้องใช้ IP69K พร้อมเปลือกทำจากสแตนเลสสตีล
- การเลือกสารหล่อลื่น: หน่วยขนาดเล็กที่ทำจากอะลูมิเนียม (เช่น WMRV025–090) มาพร้อมสารหล่อลื่นโพลีไกลคอล (PAG) แบบสังเคราะห์เกรด VG320 ที่บรรจุไว้ล่วงหน้าสำหรับใช้งานตลอดอายุการใช้งาน โดยไม่ต้องเปลี่ยนน้ำมันเลย ขณะที่หน่วยเกียร์เฮลิคอลแบบหล่อจากเหล็กหล่อขนาดใหญ่ใช้น้ำมันเกียร์ชนิดแร่หรือสังเคราะห์ ซึ่งต้องเปลี่ยนตามช่วงเวลาที่กำหนด (ทุกๆ 10,000 ชั่วโมงการใช้งาน)
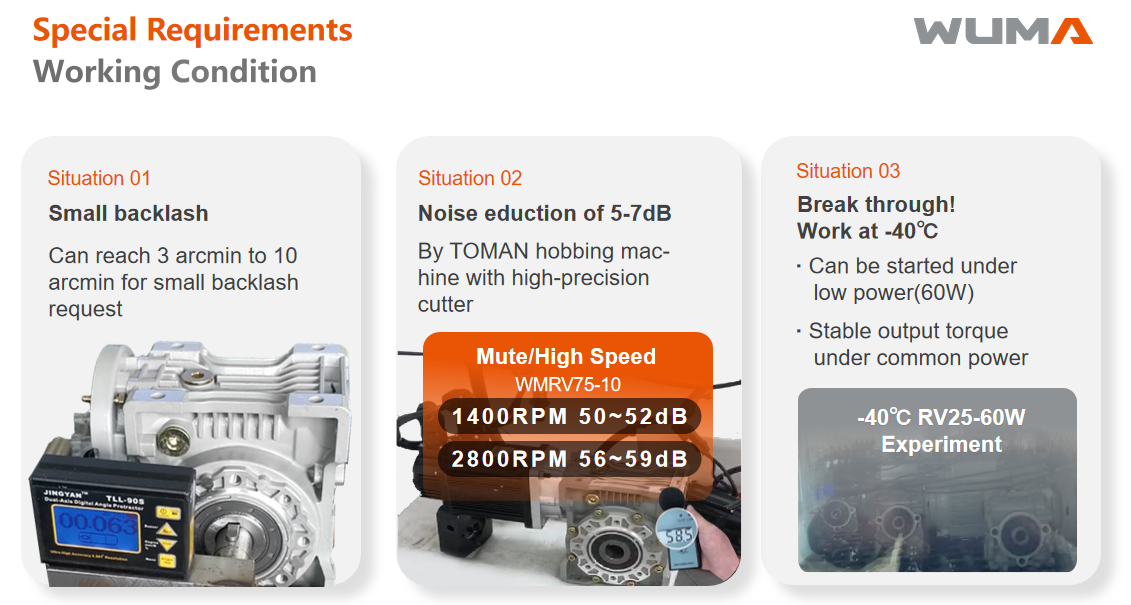
- ข้อกำหนดเรื่องแบคลาช: สายพานลำเลียงอุตสาหกรรมทั่วไปสามารถรองรับแบคลาชเชิงบิดได้เท่ากับ 10 ถึง 30 ลิปดา ในทางตรงกันข้าม โต๊ะหมุนแบบปรับตำแหน่งอย่างแม่นยำและระบบควบคุมการจัดตำแหน่งด้วยซีเอ็นซีอัตโนมัติจำเป็นต้องใช้หัวเกียร์เซอร์โวที่มีความแม่นยำสูงซึ่งมีค่าแบ็กแลช ≤ 1 ถึง 5 ลิปดา .
6. ข้อผิดพลาดสำคัญในการเลือกขนาดชิ้นส่วนขับเคลื่อน 5 ประการ ที่ทำให้ระบบขับเคลื่อนเสียหายก่อนกำหนด
ข้อผิดพลาดข้อที่ 1: การเลือกขนาดตามกำลังมอเตอร์ (กิโลวัตต์) แทนที่จะเป็นทอร์กขาส่งออก (นิวตัน-เมตร)
กำลังมอเตอร์ไม่ได้กำหนดความสามารถในการยึดตรึงเชิงกลแต่อย่างใด มอเตอร์ 1.5 กิโลวัตต์ที่จับคู่กับอัตราทด 100:1 จะสร้างทอร์กมากกว่ามอเตอร์ตัวเดียวกันที่จับคู่กับอัตราทด 10:1 อย่างมาก ดังนั้น ความต้องการทอร์กจากโหลดที่ขับเคลื่อนจึงต้องเป็นเกณฑ์หลักในการเลือกขนาดเสมอ
ข้อผิดพลาดข้อที่ 2: การมองข้ามความเฉื่อยขณะเริ่มต้นทำงานและปัจจัยแรงกระแทก (f B )
การสตาร์ทมอเตอร์ไฟฟ้าแบบเชื่อมต่อโดยตรงสามารถสร้างทอร์กสูงสุดชั่วคราวเท่ากับ 250% ถึง 350% ของทอร์กขณะทำงานเต็มภาระ การเลือกขนาดโดยใช้ f B = 1.0 สำหรับโหลดที่มีความเฉื่อยสูง จะนำไปสู่การหักของเพลาหรือการขาดของฟันเฟืองอย่างแน่นอน
ข้อผิดพลาดข้อที่ 3: การเลือกขนาดเกียร์ใหญ่เกินไปหรือเล็กเกินไปอย่างสุดขั้ว
การเลือกขนาดเกียร์เล็กเกินไปทำให้เกิดการเสื่อมสภาพจากความร้อนอย่างต่อเนื่อง และทำให้ฟันเฟืองหลุดลอก ในทางกลับกัน การเลือกขนาดเกียร์ใหญ่เกินไปอย่างสุดขั้วจะทำให้ต้นทุนการลงทุนสูงขึ้นโดยไม่จำเป็น เพิ่มน้ำหนักตาย และเพิ่มโมเมนต์ความเฉื่อยในการหมุนสำหรับงานเซอร์โวแบบไซคลิก
ข้อผิดพลาดข้อที่ 4: การเพิกเฉยต่อแรงดัด (แรงรัศมี) และแรงตามแนวแกนที่กระทำต่อก้านเพลา
การติดตั้งโซ่หรือพูลเลย์ที่มีน้ำหนักมากไว้ห่างจากไหล่ของตัวเรือนเกียร์ จะสร้างโมเมนต์ดัดที่มากเกินไปต่อบรรจุภัณฑ์แบริ่งขาออก ควรตรวจสอบค่าแรงดัดที่ยอมรับได้ (F อาร์ทู ) ที่ระบุในแคตาล็อกเสมอ
ข้อผิดพลาดข้อที่ 5: การละเลยอัตราการให้กำลังความร้อนสำหรับการใช้งานแบบต่อเนื่อง S1
ในการใช้งานแบบต่อเนื่อง เกียร์แบบเวิร์มอาจถึงภาวะอิ่มตัวด้านความร้อน ซึ่งความร้อนที่เกิดจากแรงเสียดทานจะสะสมเร็วกว่าความสามารถของตัวเรือนในการระบายความร้อนออกไป เมื่อกำลังความร้อน (P t ) ต่ำกว่ากำลังเชิงกลของมอเตอร์ จำเป็นต้องติดตั้งพัดลมระบายความร้อนเสริม หรือเปลี่ยนไปใช้เกียร์แบบเฮลิคอล/ไฮปอยด์ที่มีประสิทธิภาพสูงกว่า
คำถามที่พบบ่อย
ฉันจะคำนวณค่าแรงบิดที่จำเป็นสำหรับลดความเร็วเกียร์จากกำลังของมอเตอร์ได้อย่างไร
แรงบิดขาออกคำนวณได้จากสูตร: T₂ = (9550 × P₁ × i × η) / n₁, โดยที่ P₁ คือกำลังของมอเตอร์หน่วยเป็นกิโลวัตต์ i คืออัตราส่วนลดความเร็ว η คือประสิทธิภาพของการส่งผ่าน (โดยทั่วไปอยู่ระหว่าง 0.65–0.90 สำหรับเกียร์แบบเวิร์ม และ 0.94–0.98 สำหรับเกียร์แบบเฮลิคอล) และ n₁ คือความเร็วขาเข้าหน่วยเป็นรอบต่อนาที ทอร์กที่เลือกใช้งานต้องสอดคล้องกับเงื่อนไขนี้: T_selected ≥ T₂ × fB, โดยที่ f B คือปัจจัยการใช้งานจริง
ควรใช้ปัจจัยการใช้งาน (f B ) เท่าใดเมื่อเลือกขนาดเกียร์บ๊อกซ์?
สำหรับภาระงานสม่ำเสมอที่ใช้งานไม่เกิน 8 ชั่วโมงต่อวัน (เช่น สายพานลำเลียงขนาดเล็ก หรือปั๊มเหวี่ยงศูนย์กลาง) ค่า f B มาตรฐานคือ 1.0 ถึง 1.25 สำหรับภาระงานที่มีแรงกระแทกปานกลางและใช้งานต่อเนื่อง 16–24 ชั่วโมงต่อวัน (เช่น เครื่องผสม หรือเครื่องบรรจุภัณฑ์) ให้ใช้ f B = 1.35 ถึง 1.6 ส่วนภาระงานที่มีแรงกระแทกหนัก (เช่น เครื่องบด หรือเครื่องตีขึ้นรูป หรือเครื่องยกหนัก) ต้องใช้ f B ≥ 1.8 ถึง 2.5
เมื่อใดจึงควรเลือกใช้เกียร์แบบไฮพอิด (WKM) หรือเกียร์แบบเฮลิคอล แทนเกียร์แบบเวิร์ม (WMRV)?
แม้เกียร์แบบเวิร์ม ( WMRV ) จะให้ความสามารถในการล็อกตัวเองแบบสถิตได้ในราคาประหยัด (ที่อัตราส่วน i > 60) และติดตั้งแบบมุมฉากได้กะทัดรัด แต่การสัมผัสแบบเลื่อนของเกียร์จำกัดประสิทธิภาพไว้ที่ 60%–85% ที่อัตราส่วนสูง WKM ) มีประสิทธิภาพสูงถึง 90%–94% โดยใช้พื้นที่ยึดติดเท่ากัน ช่วยลดค่าใช้จ่ายด้านพลังงานขณะใช้งาน WR/WF/WK ให้ประสิทธิภาพมากกว่า 96% สำหรับการใช้งานแบบต่อเนื่องในโครงสร้างแนวตรงหรือขนานที่ต้องการแรงบิดสูง
วูมาสามารถปรับแต่งขนาดการยึดติดเกียร์เพื่อใช้แทนที่แบบพร้อมติดตั้งได้หรือไม่
ใช่ครับ Zhejiang Wuma Drive Co., Ltd. ให้ช่องต่อฟลานจ์แบบโมดูลาร์ เส้นผ่านศูนย์กลางเพลาที่ออกแบบเฉพาะ ร่องกุญแจแบบเมตริก/อิมพีเรียล และชุดแขนรับแรงบิดพิเศษ เพื่อให้สามารถแทนที่เกียร์ยี่ห้อหลักจากยุโรปและญี่ปุ่นได้แบบพร้อมติดตั้งโดยไม่ต้องดัดแปลงฐานเครื่องจักรที่มีอยู่
ต้องการความช่วยเหลือในการเลือกขนาดเกียร์ลดความเร็วที่เหมาะสมกับการใช้งานเฉพาะหรือไม่
วิศวกรด้านการประยุกต์ใช้งานของวูมาให้บริการคำนวณระบบขับเคลื่อน แบบจำลอง CAD และคำปรึกษาสำหรับการแทนที่แบบพร้อมติดตั้งแบบเฉพาะตามความต้องการ โดยไม่มีค่าใช้จ่าย
 ข่าวร้อนแรง