Pagina Principalis>Notitiae&Liber Blog>Scientia Popularis Industriae
Gear backlash est spatium inter flancos non-motrices dentium rotae dentatae coniungentis, mensuratum in circulo pitch. Cum una rota dentata fixa manet et rota coniungens rotatur, distantia angularis quam percurrit antequam contactus fiat est backlash.
Backlash non est vitium fabricae. Est parameter technicus deliberatus — definitus in specificatio designis rotae dentatae una cum profilo dentis, modulo, et distantia centri. Omnis reductor productus habet ambitum tolerantiis backlash specificatum.
La holgura cero no es un objetivo práctico de ingeniería para la mayoría de las aplicaciones de reductores. Las siguientes condiciones requieren un espacio de holgura definido entre los dientes engranados:
Los engranajes y las carcasas se expanden al calentarse durante el funcionamiento. Los engranajes de acero y las carcasas de aluminio se expanden a tasas distintas. Si no hay holgura, los dientes expandidos llenan completamente el espacio destinado al diente — la fricción aumenta bruscamente y las superficies dentales se presionan entre sí bajo carga térmica. Esto puede provocar bloqueo en casos extremos. La holgura proporciona el espacio amortiguador que absorbe este cambio dimensional sin causar interferencia.
Un drive cu angrenaj functional se bazeaza pe un film de ulei care separa suprafetele dintilor. Acest film necesita spatiu fizic pentru a se forma intre flancuri. Fara joc, lubrifiantul nu poate intra in zona de angrenare — metalul contacteaza direct metalul, generand caldura si uzura. Pentru reductoarele cu melc si cele conice elicoidale, unde traseele lubrifiantului sunt mai complexe, un joc suficient este deosebit de important pentru a distribui uleiul pe intreaga latime a dintelui.
Sub cupluri mari, dintii angrenajelor se deformeaza elastic. Arborele se flexeaza, de asemenea, sub sarcina de incovoiere. Un sistem de angrenaje proiectat fara joc ar experimenta interferente neintentionate imediat ce sarcina atinge nivelurile de functionare. Jocul compenseaza aceasta deformare fara a genera eforturi suplimentare de contact pe flancul nefunctional.
Tolerantiae fabricandi in distantia centrali, profilo dentis rotae, et allignmento axis accumulantur in rota fabricata. Designum sine retroactione requireret ambientes assembly cum praecisione extrema et controllo temperaturae — quod est impracticum pro installatione in campo. Retroactio designata absorbet hanc variationem dimensionalem accumulatam et facit assembly possibilem sub condicionibus normalibus officinae.
Eadem ratio applicatur ad manutenzionem. Cum rota disgregatur pro inspectione, substitutione dentium, aut reoleatione, praesentia retroactionis permittit superficies interdentales separari et rursus coniungi sine damno ad profila dentium.
Cum retroactio excedit tolerantiam designi, performantia deterioratur per plures dimensiones mensurabiles:
| Effectus | Mechanismus | Effectus Applicationis |
|---|---|---|
| Rumor et impactus | Dentes se invicem feriunt in mutatione directionis | Rumor impactus audibilis; vibratio transmissa ad structuram |
| Error Positionis | Zona mortua in catena motus in mutatione directionis | Positio inexacta in applicationibus servo et CNC |
| Acceleratam abrasionem denticulorum | Uneven load distribution across tooth width | Reduced gearbox service life |
| Transmission efficiency loss | Impact energy absorbed in the mesh zone | Higher operating temperature; motor load increases |
Backlash grows progressively during a gearbox's service life. The main contributing factors:
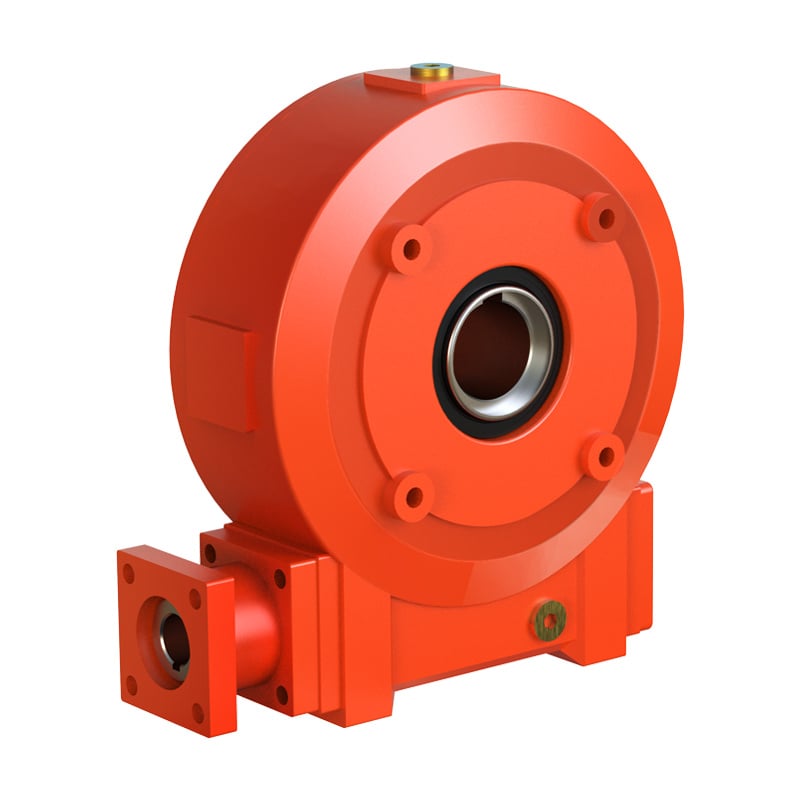
Reductores de engranajes de tornillo sin fin usan geometría de engranaje deslizante: el filete del tornillo sin fin se desliza sobre la superficie de los dientes de la rueda dentada, en vez de rodar. Esto genera más calor que los tipos de engranaje con elementos rodantes. Para acomodar la expansión térmica, la flexión del eje del tornillo sin fin y la deformación natural bajo carga, los reductores de engranajes de tornillo sin fin están diseñados con holgura mayor que los reductores helicoidales o cónicos. En configuraciones de ángulo recto usadas en transmisiones de dirección espacial, la conformidad torsional de la carcasa también contribuye a la holgura efectiva en la salida.
Cuando se requiere precisión de posicionamiento o precisión al invertir el sentido de giro, esta característica hace que los reductores de engranajes de tornillo sin fin sean menos adecuados que las alternativas helicoidales o hipoides. Véase el Comparativo WKM Hipoidal frente a WMRV de Tornillo Sin Fin para un desglose directo del rendimiento.
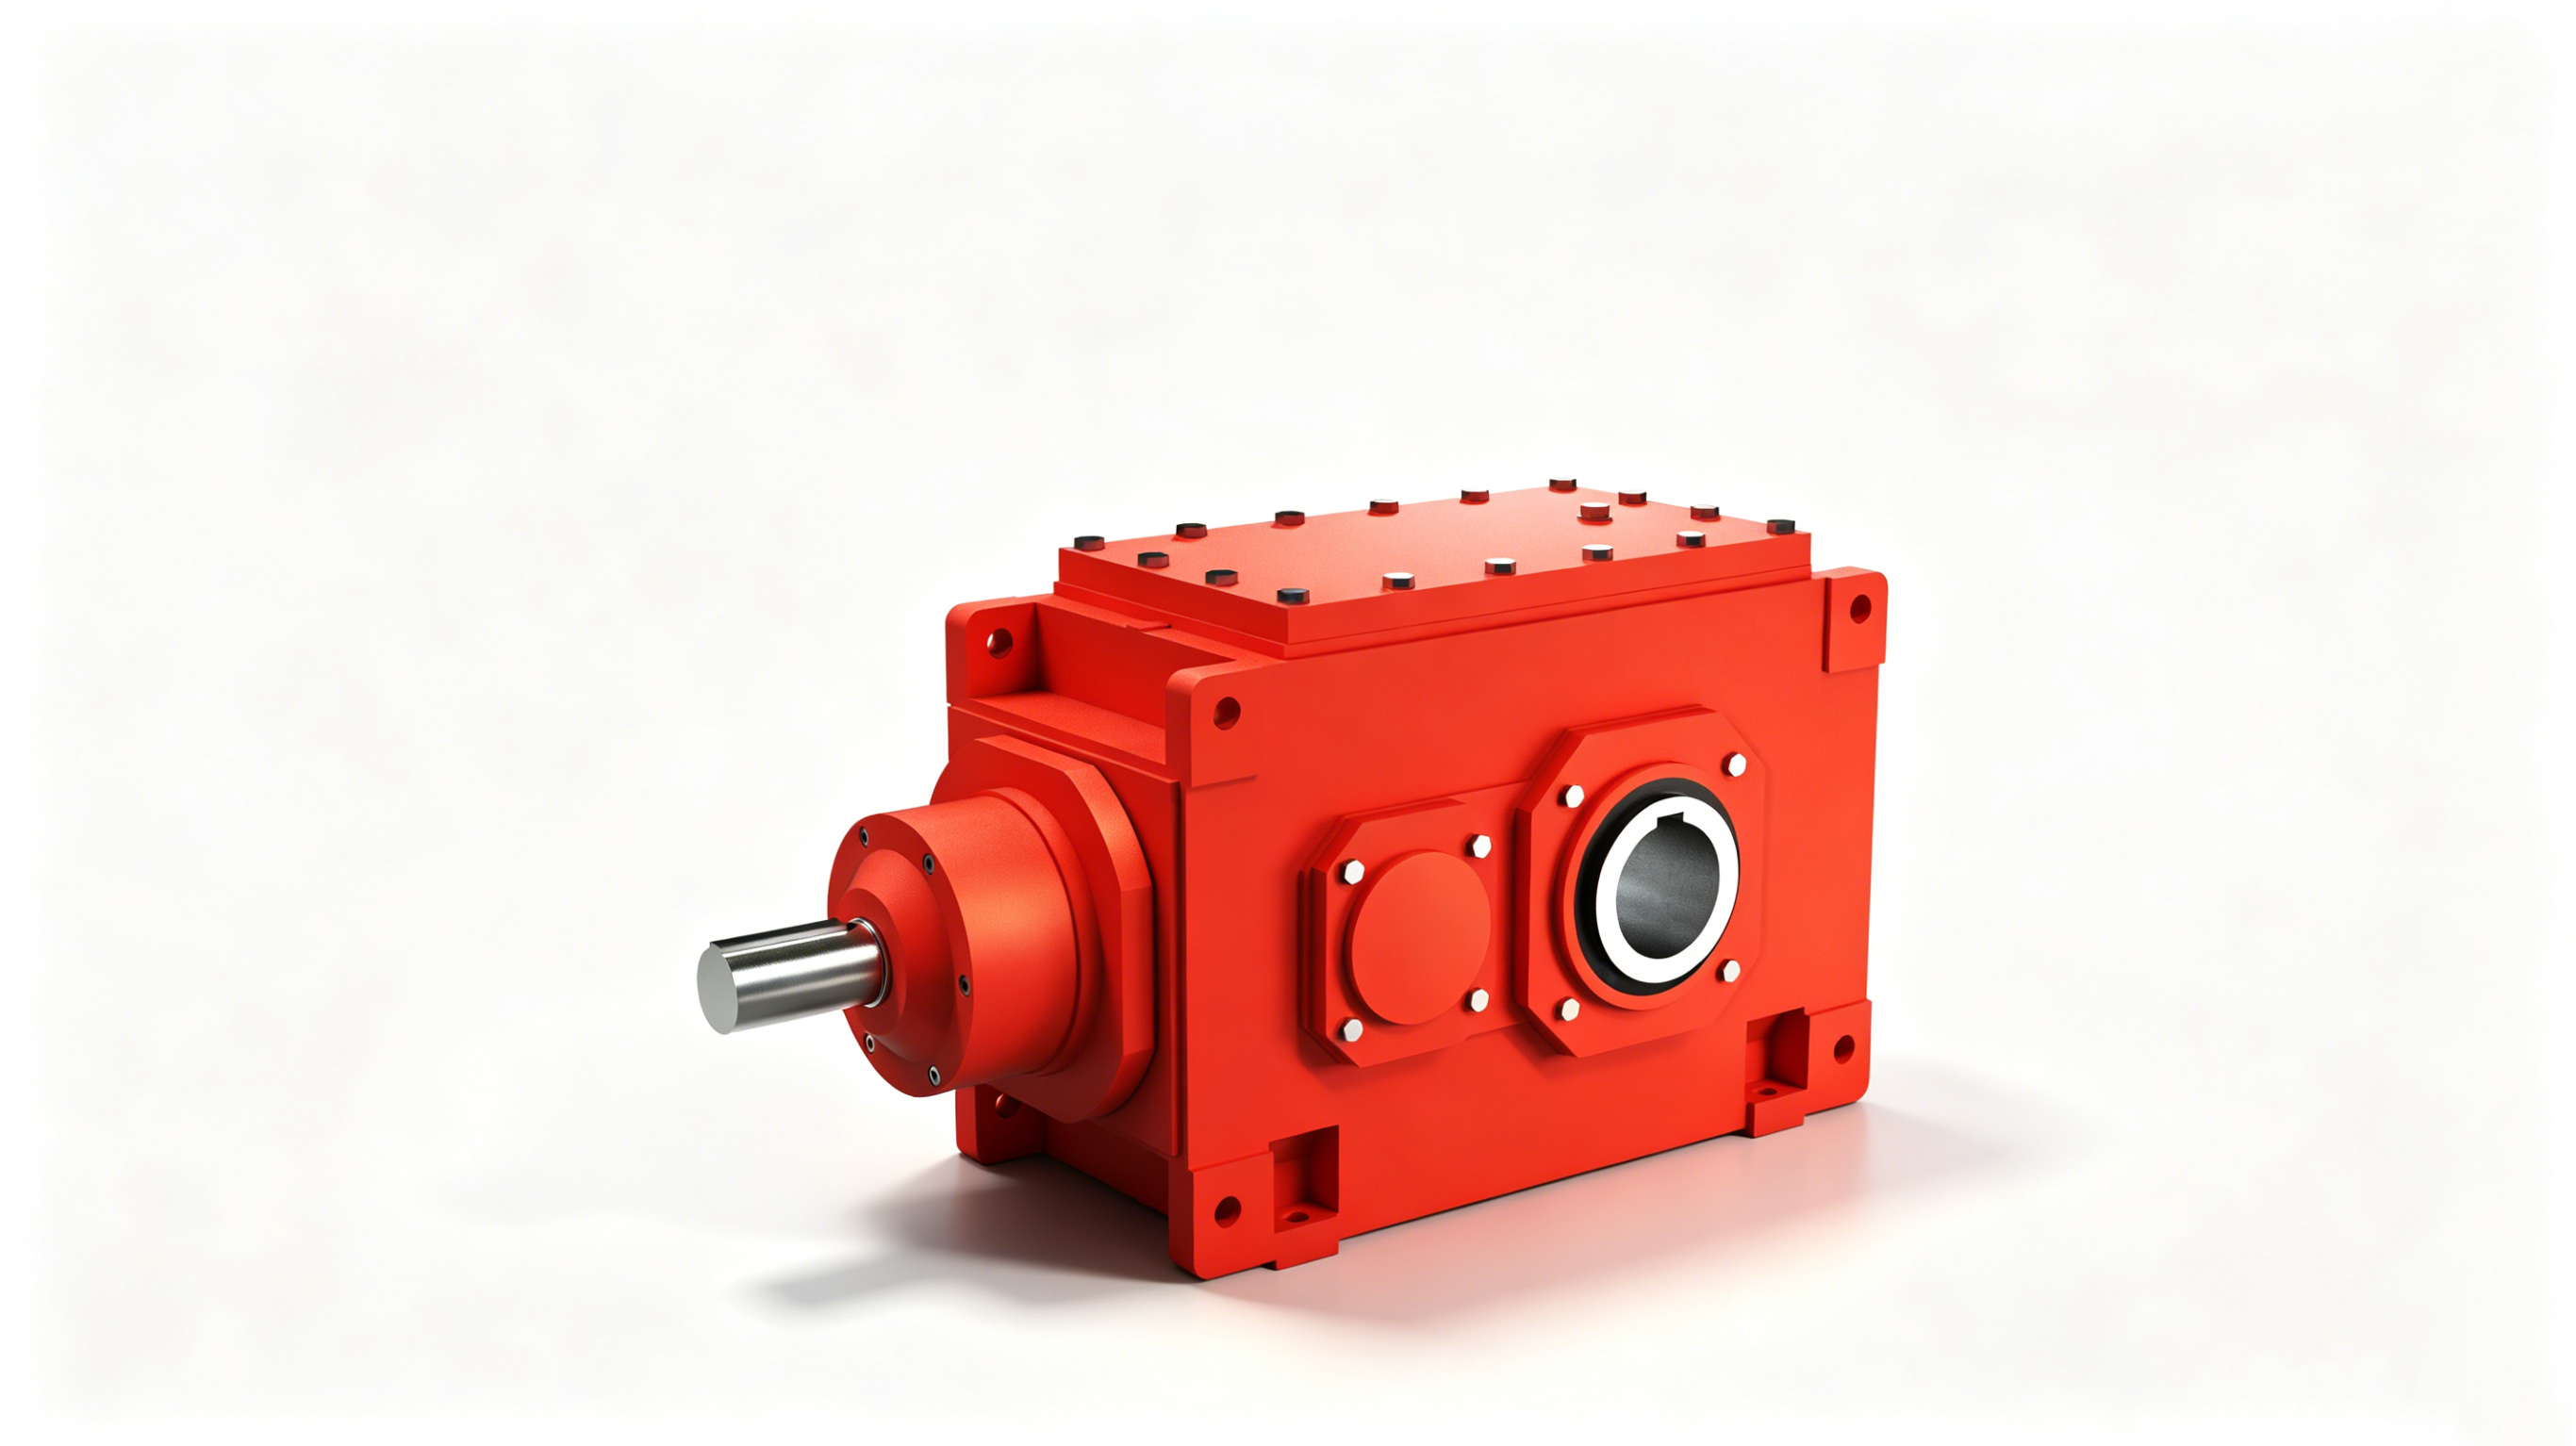
Reductores helicoidales de eje paralelo logran contacto de engrane rodante con una incorporación progresiva de los dientes. Esto genera menor calor y requiere menos holgura térmica que el engrane de tornillo sinfín. La holgura en reductores helicoidales se debe principalmente a la deformación por carga y a los requisitos de lubricación, lo que resulta en tolerancias más ajustadas comparadas con los tipos de tornillo sinfín. Para aplicaciones industriales generales y de transporte, los reductores helicoidales ofrecen un buen equilibrio entre holgura aceptable y vida útil. Más información sobre criterios de selección: Guía del Factor de Servicio para Reductores de Engranajes .
Los engranajes hipoides combinan la geometría compacta en ángulo recto de los engranajes de tornillo sinfín con un contacto de engrane dominado por rodadura. Esto reduce la temperatura de operación y permite especificaciones de holgura más ajustadas que los reductores de tornillo sinfín, manteniendo la misma interfaz de montaje. Para aplicaciones que necesitan salida en ángulo recto con mayor precisión y menor holgura, los reductores hipoides constituyen una mejora funcional directa frente a los diseños de tornillo sinfín.
Tolerantia retroactionis est unus ex pluribus parametris in completa selectione multiplicis. Pondus eius in decisione dependet a genere applicationis:
| Application | Praeponderantia retroactionis |
|---|---|
| Positio servo / robotica | Critica — requiritur retroactio parva |
| Convector / tractatio materiae | Parva praeponderantia — momenta et factor usus magis valent |
| Impulsus industrialis generalis | Media — toleratia communis acceptabilis est |
| Ad spatium restrictum ad altum momentum | Media — angulus rectus necessarius est, retroactio minor quam in verme |
Retroactio dentium est parva interstitium inter superficies contactus duorum dentium interse connexorum, mensuratum in circulo pitch. Est parametrum designatum — non defectus — quod requiritur pro lubrificatione, dilatione thermica, et tolerentia deformationis sub onere.
Usura superficiei dentium est causa principalis, praesertim sub onere alto vel lubrificatione insufficienti. Accumulatio tolerantiarum fabricae, disallignmentum dentium, cyclorum thermalium, et attenuatio profili denticularum omnes ad incrementum retroactionis durante usu conferunt.
In applicationibus servo vel CNC, retroactio excesiva creat zonam mortuam: cum directio impulsionis inversatur, axis output non movetur donec interstitium impleatur. Error positionis directe proportionalis est magnitudini retroactionis. Cistellae dentatae cum retroactione parva requiruntur pro his applicationibus.
Cassae planetariae praecisae minime retroactionem habent (< 1 arcmin). Reductores helicoidales retroactionem parvam ad mediocrem habent. Reductores hypoidales (series WKM) retroactionem minorem quam reductores equivalentes vermiculares habent. Reductores vermiculares normales maxime retroactionem inter omnes reductores communes propter geometriam glissantis interdigitationis habent.
Tolerantia retroactionis una pars est selectionis completæ. Perlege directiones comparationis serierum Wuma Drive aut ingeniarios nostros ad examen specificatorum contace.
Explorare Series Cassadorum Contace Wuma Drive Hot News
2026-08-26
2026-08-18
2026-08-15
2026-08-11
2026-07-31
2026-07-29
Salve in Wuma, fabricante quod se obligavit ad res et fabricandas varii typi reductores et motoreductores ad transmissionem rotae dentatae.
No. 10, Ager Industrius Xiangcun, Vicus Dongyuan, Pagus Qingtian, Urbs Lishui, Zhejiang, Sina
Copyright © Zhejiang Wuma Drive Co., Ltd Omnes reservatae PRIVACY POLICY Blog
 EN