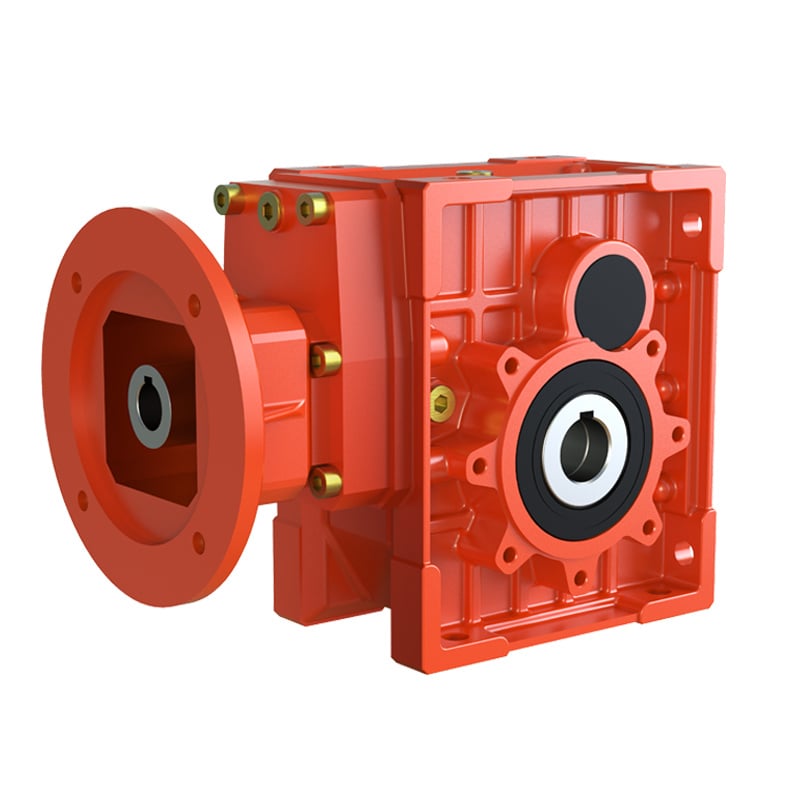
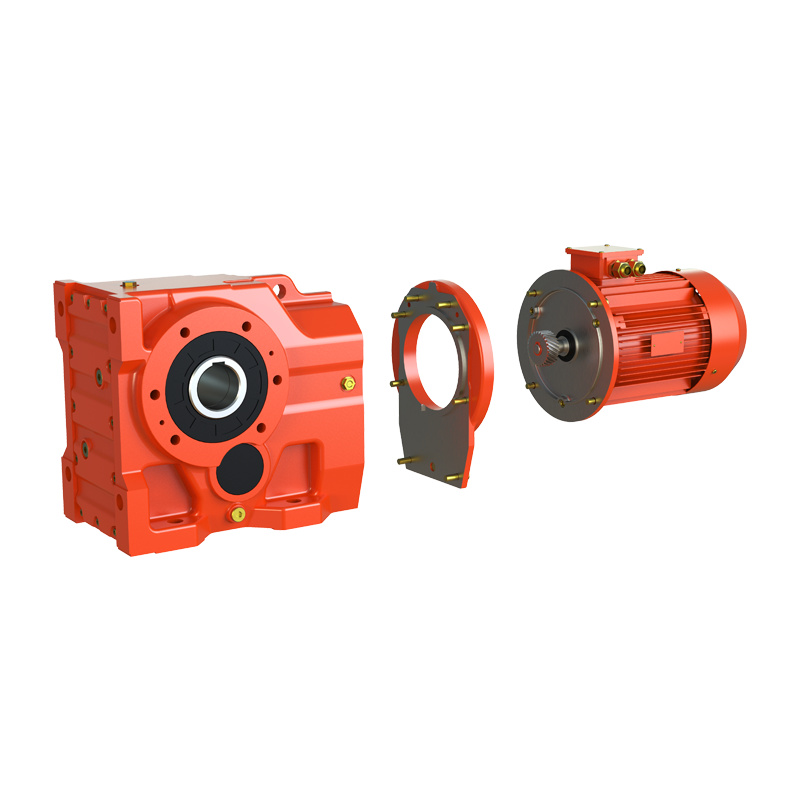
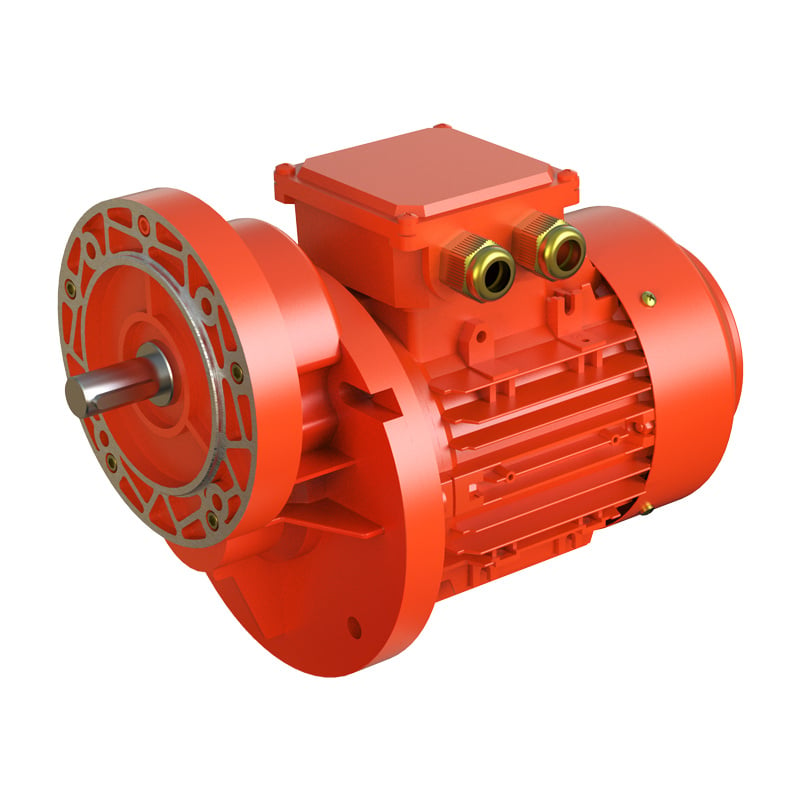
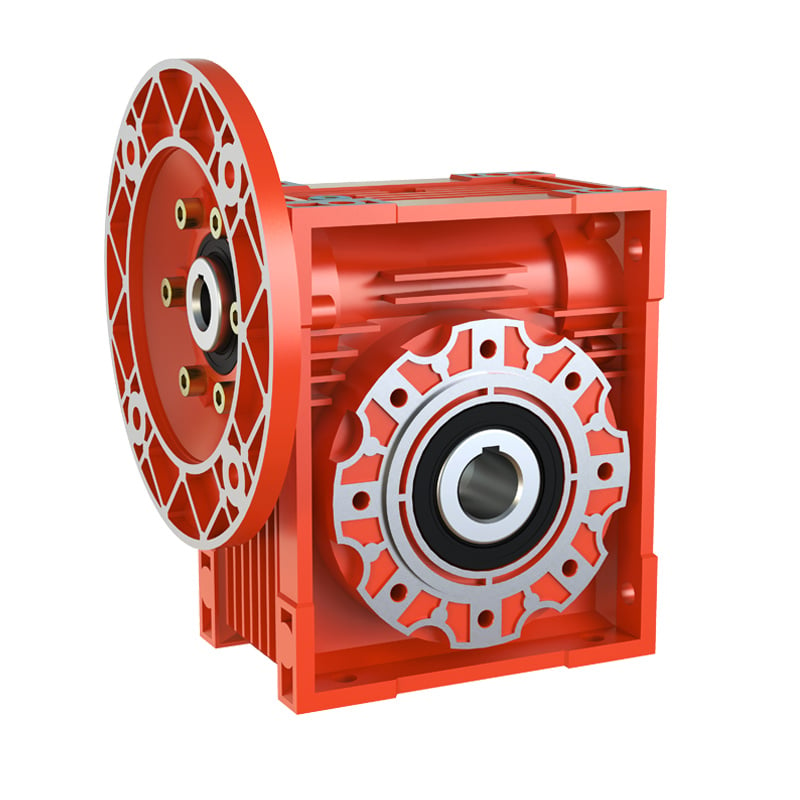
Brevis Responsum: Tres sunt modi coniungendi motorem ad scatulam denticulorum — coniunctio flangae (rigida, compacta, alta praecisio), coniunctio per elementum coniungens (flexibilis, tolerans misalligamentum, facilis ad servitium), et motores cum scatula denticulorum integrati (fabrica compositi, nullum alligamentum in loco necessarium). Optima electio pendet a spatio, praecisione et postulationibus de servitio.
1. Tres Methodi Coniunctionis Summatim
Connectio Flangis
- • Motor directe ad faciem introductus scatulae denticulorum coniungitur
- • Nullum elementum intermedium
- • Maxima rigiditas et praecisio coaxialis
- • Minimus compages axialus
Connexio per coupler
- • Elementum coniungens inter axes motoris et scatulae denticulorum
- • Absorbet misalligamentum et impulsus
- • Facilis ad installandum et servitium separatim
- • Spatium axiale additum requiritur
Integrated gearmotor
- • Motor et reductor in fabrica coniuncti ut una unitas
- • Nulla allignatio in loco necessaria
- • Optimum pro applicationibus compactis, quae servo-motu impelluntur
- • Pro servitio totum substituere
2. Connexio Flangae — Rigida, Praecisa, Compacta
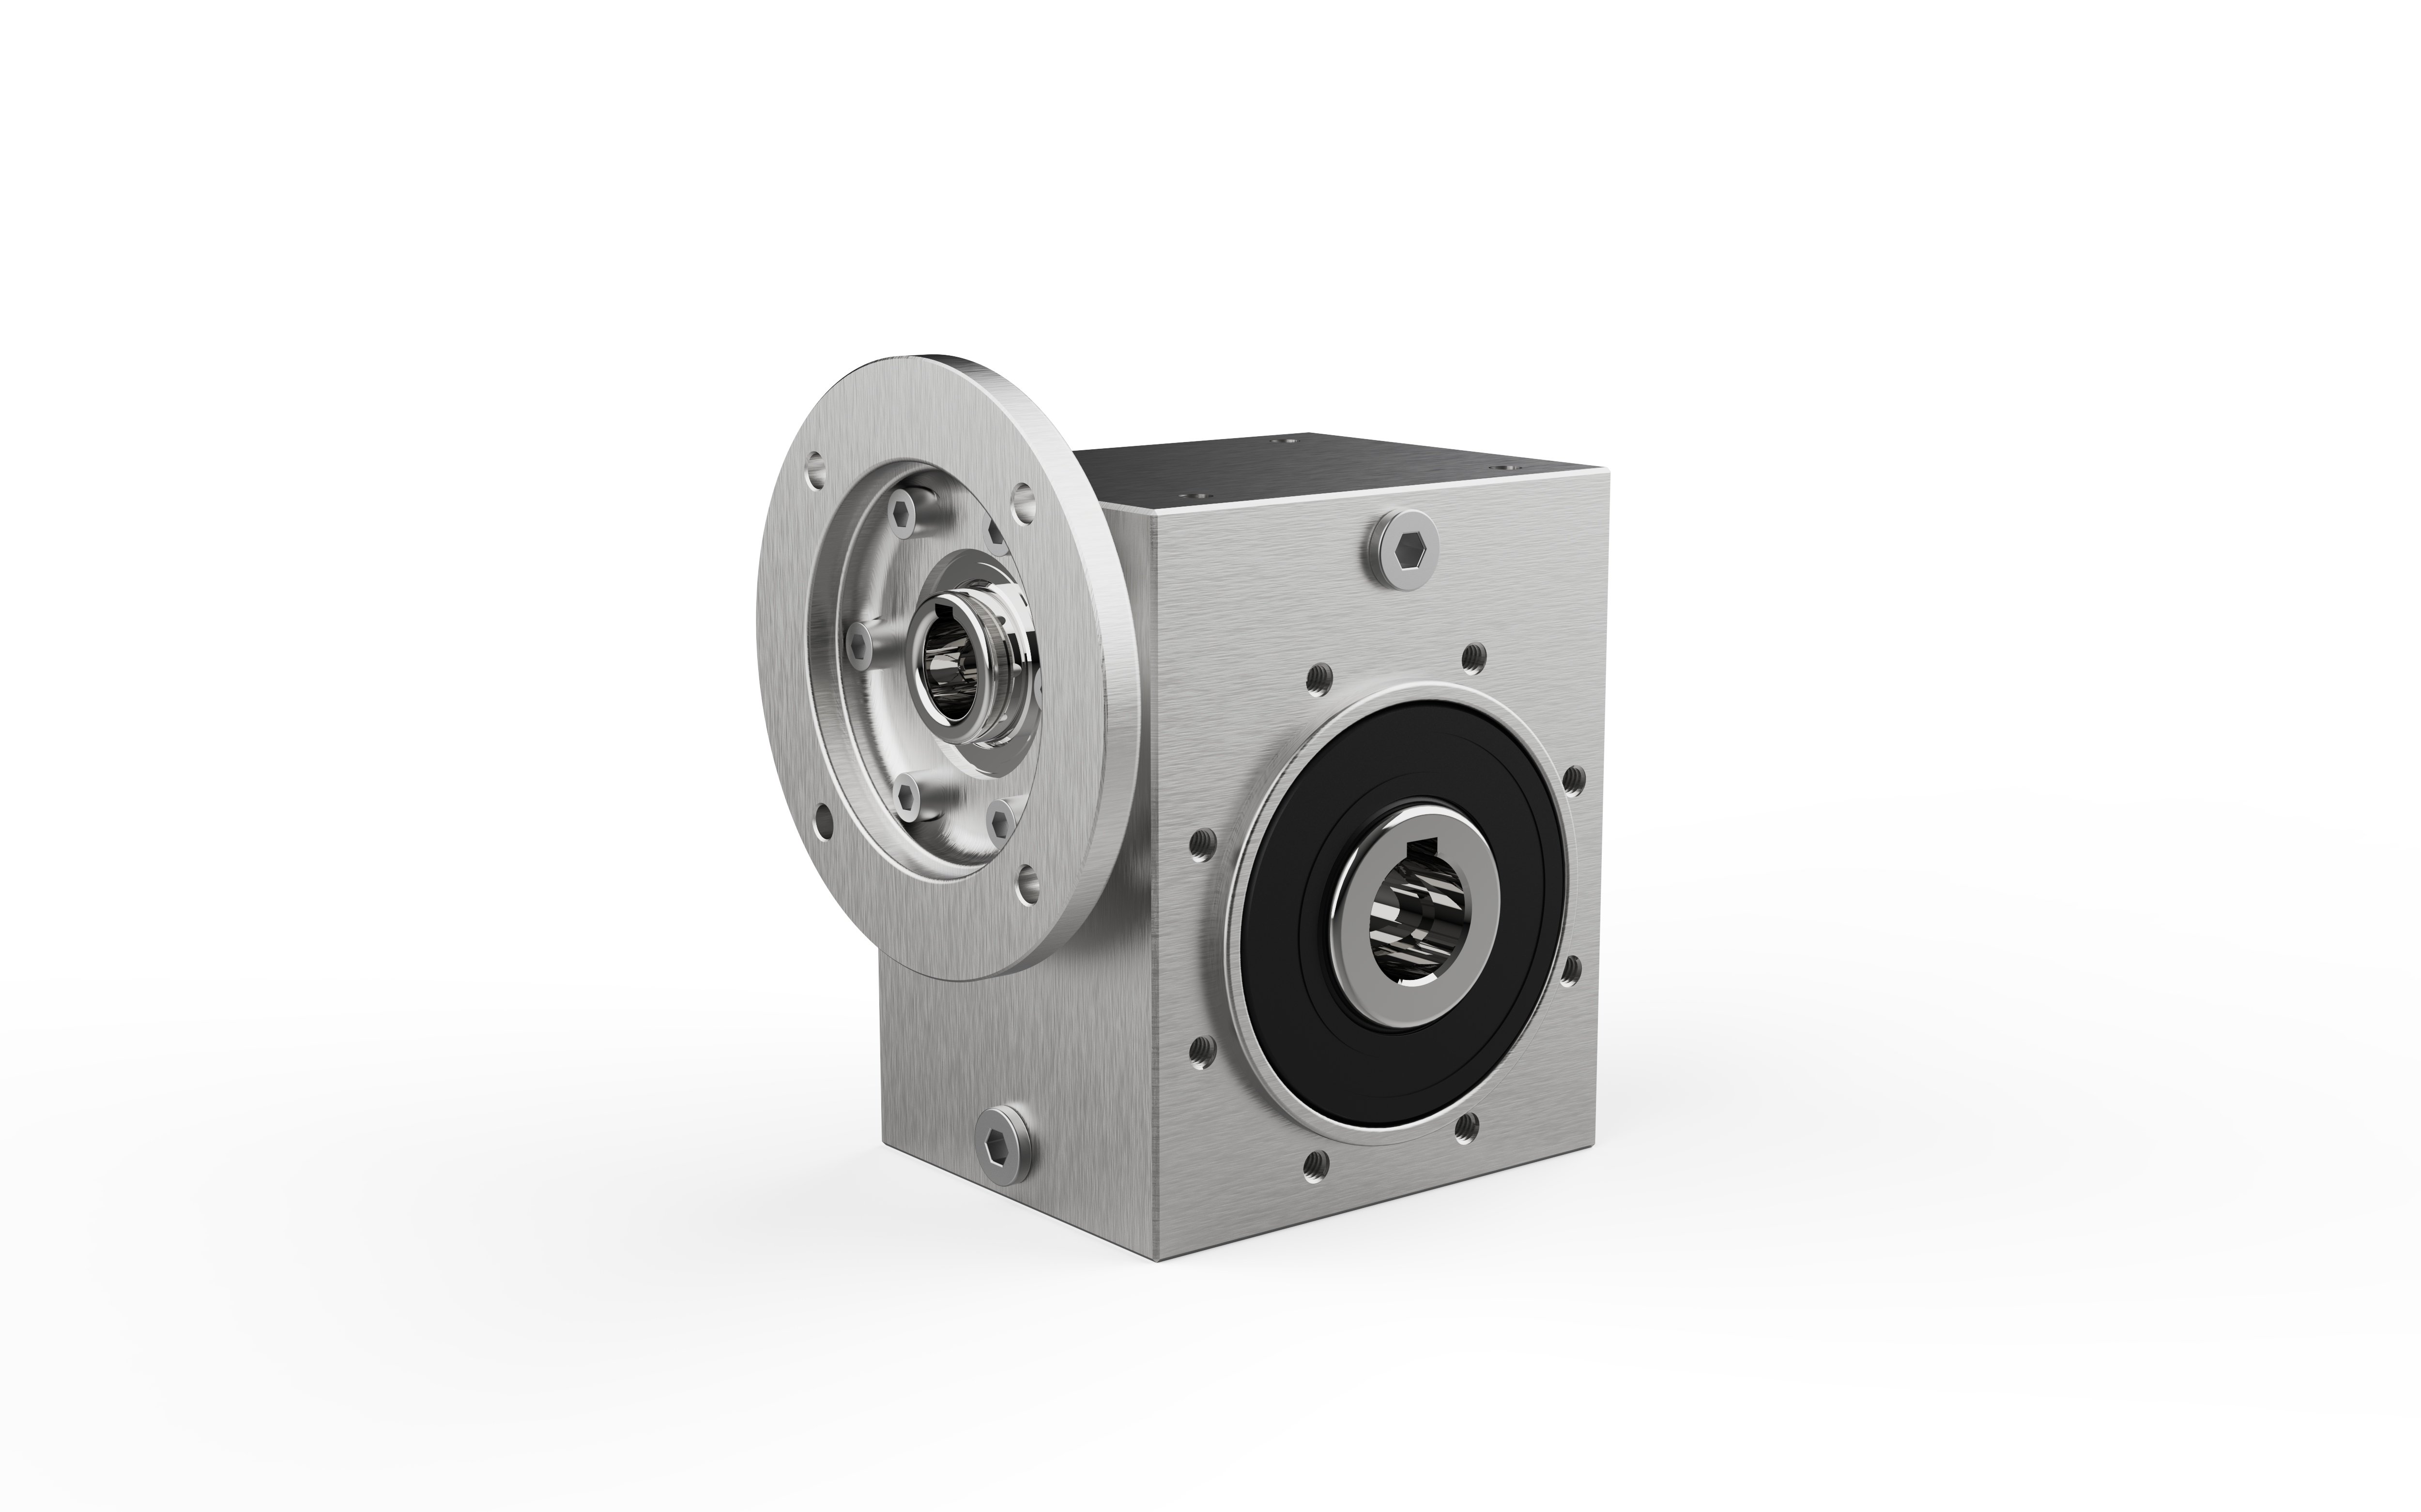
Connexio flangae usum facit motoris cum flanga IEC B5 vel B14 (aut aequivalens NEMA). Axis motoris directe in foramine input reductoris inseritur. Duae superficies coniungendae per bullas connexae sunt.
Advantagia
- • Maxima rigiditas torsionalis — nulla elasticitas aut iactus in catena motus
- • Spatium compactum — tollit longitudinem iuncturae; idoneus ad installationes angustas
- •Melior hermeticitas — axis motoris inclusus est in camera introductoria, minuens periculum contaminationis
- •Alta praecisio servomotoris — brevior via mechanica significat celeriorem responsionem dynamicam et meliorem praecisionem positionis
Limitationes
- • Requirit praecisam fabricam utriusque flangae coniungentis — quaelibet deviatio causat praeincaricationem rotulorum et usuram praecocem
- • Dilatatio thermica non separatim absorbetur — generat tensionem internam si motor et scatula dento-rotularum calent diversis velocitatibus
- • Omnis vibratio ex parte oneris directe transmittitur in motorem
- • Norma flangae exacte conformare debet (magnitudo IEC, diameter axis, sulcus clavicularis)
Optimus pro: Automatio servo-motus, articulationes roboticae, machinae impachandae, et quaelibet applicatio quae praecisam positionem et compactum impulsum requirit.
3. Connexio per iuncturam — flexibilis, tolerans defectuum, facilis ad servitium
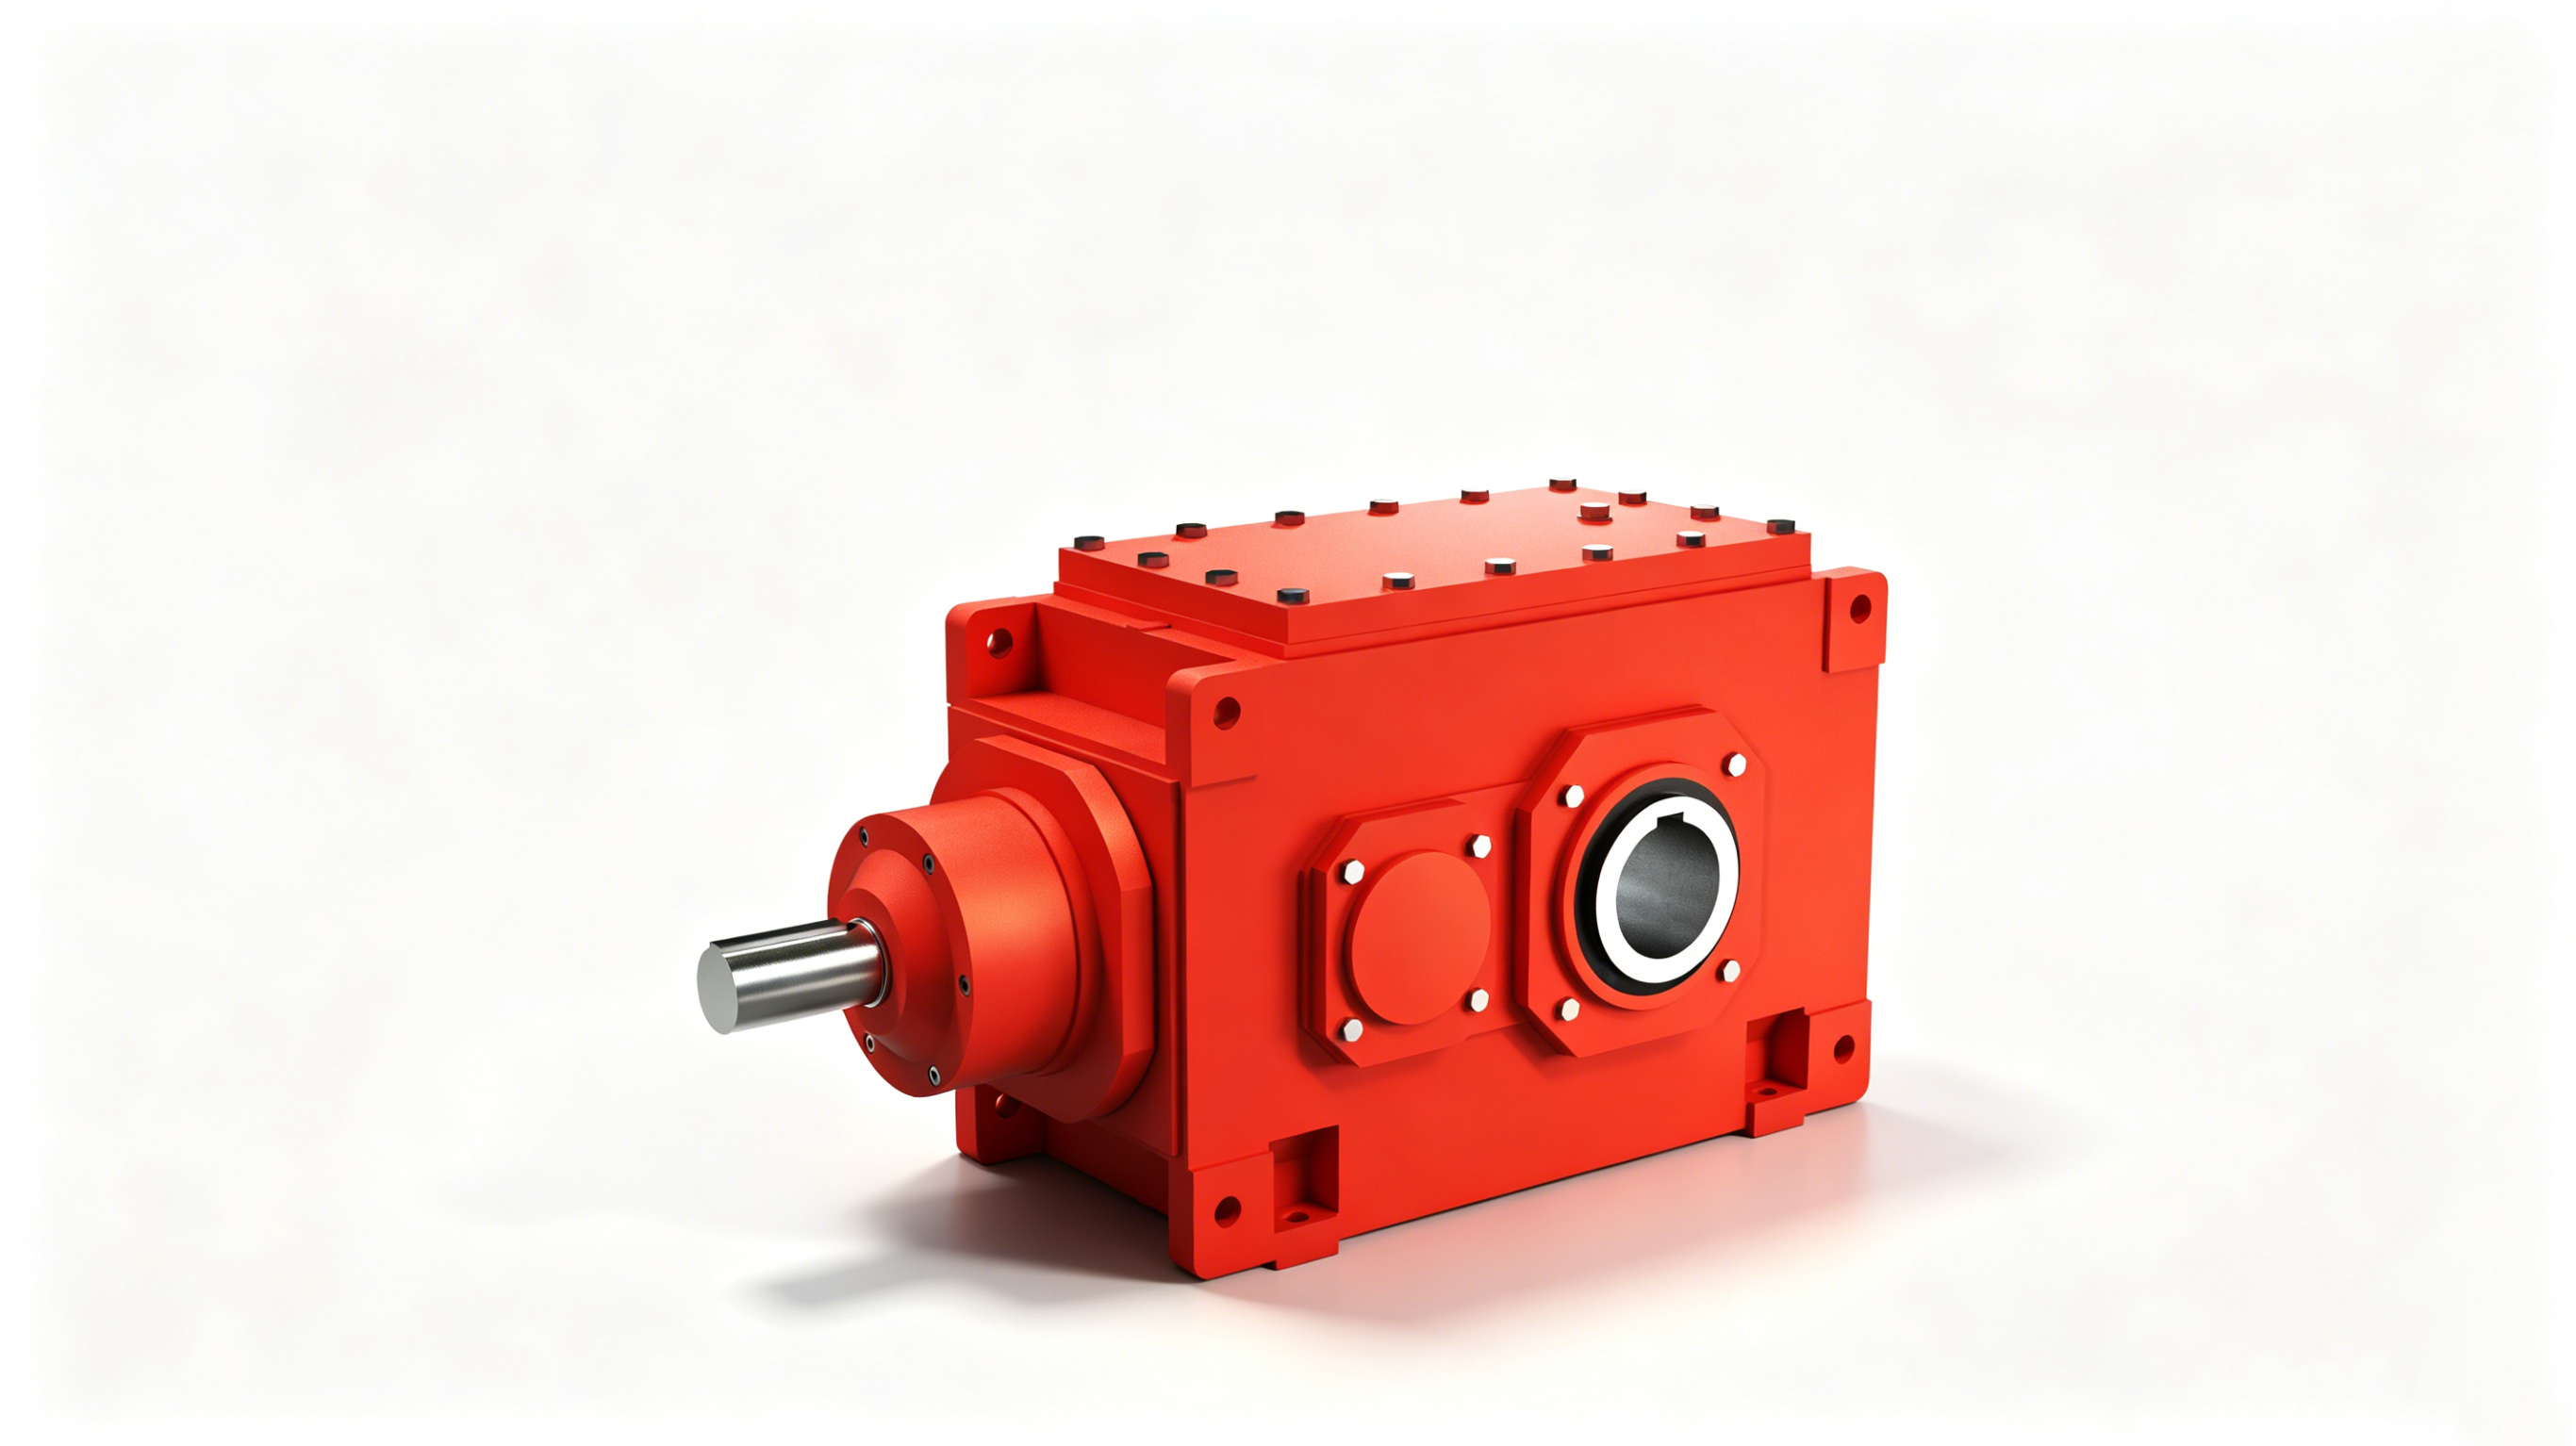
Iunctura inter axem motoris et axem ingranationis ponitur. Genera communia sunt: morsus (aranea), discus, tubus flexilis, et iuncturae dentatae — quae singulae diversa gradus tolerantiae dislocationis et rigiditatis torsionalis habent.
Advantagia
- •Tolerantia Misalignment — compensat dislocationem radialem, axialem, et angularem ex effectibus thermalibus aut subsidio fundamenti
- •Absorptio ictus et vibrationis — iuncturae elasticae torque fluctuationes inter frequentes incipientes/intermissiones vel subitas oneris augmentationes mitigant
- •Servitium separatim faciendum — motor et ingranatio separatim installari, alignari, et substitui possunt
- •Minoris peritia installationis postulatur — instrumenta alignment iuncturam, non superficies coniungendas, regulant
Limitationes
- • Coupling adds axial length — not suitable for the most space-constrained designs
- • Introduces some torsional elasticity and backlash — reduces precision in servo applications
- • Coupling element (spider, disc) wears over time and requires periodic inspection
Optimus pro: Crushers, presses, conveyors, long-shaft systems, field-installed equipment with foundation deformation risk, or anywhere easy motor replacement is a priority.
4. Integrated Gearmotor — Factory-Aligned, Plug-and-Play
An integrated gearmotor combines motor and reduction mechanism into a single factory-assembled unit. Internal alignment is performed under controlled conditions — no field shaft alignment is required.
Why Engineers Choose Gearmotors
- •Parcimoniam Spatii — eliminates couplings, guards, and adapter bases; axial length is significantly shorter
- •Rapida installatio — mount the unit, connect power; no alignment calibration on site
- •Higher torsional stiffness — axis motoris et input gearbox habent connexionem rigida aut supportum commune cunei
- •Melior hermeticitas — custodia integrata protegit rotas dentatas et cuneos ab ingressu pulveris et refrigerantis
- •Compatibilitas verificata in fabrica — congruentia componentium internorum probatur antequam mittantur, minuens errores in conpositione
Optimus pro: Lineae productionis automaticae, vehicula guidata automatica (AGV), apparatus medici et imballatorii, applicationes compactae servo-motae ubi velocitas installationis et flexibilitas dispositionis sunt momenti.
5. Quam Methodum Connexionis Eligeris?
| Postulationem |
Flange |
Coupling |
Motorem instrumentum |
| Spatium installationis compressum |
✓✓ |
✗ |
✓✓✓ |
| Servo / alta praecisio positionis |
✓✓ |
✓ |
✓✓✓ |
| Absorptio ictus / spiculi torque |
✗ |
✓✓✓ |
✓ |
| Facilis substitutio motoris in loco |
✓ |
✓✓✓ |
✗ |
| Installatio celeris, nulla allignatio |
✓ |
✓ |
✓✓✓ |
| Risicum deformationis / misalignmentis fundationis |
✗ |
✓✓✓ |
✓ |
6. Legere tabulam nominalem motoris ad aptandum cingulum dentatum
Antequam methodum connexionis seligis, confirma parametra motoris. Tria valora in tabula nominali sunt critica ad compatibilitatem cinguli dentati:
Potentia nominalis (kW / HP)
Excessus mechanicus in axis sub onere nominali. Determinat capacitatem torque cinguli dentati necessariam ad rationem electam.
Celeritas nominata (r/min)
Velocitas input ad cingulum dentatum. Combinata cum velocitate output desiderata, haec determinat rationem dentatorum necessariam. Plurimi motores quattuor-polares current circa 1450 r/min (50Hz).
Typus montagii et flangea
Designatio IEC B5/B14 aut NEMA definit diametrum axis, canalem clavem, et schemata foraminum flangeae — omnia debent convenire cum interfacie input cinguli dentati.
Alia parametra in tabula nominali (voltatio, classis insulationis, gradus protectionis IP, cycli operis) sunt importantia pro selectione electrica et environmentali, sed non afficiunt directe interfaciem mechanicam cinguli dentati.
7. Producta Wuma Drive pro omni methodo connexionis
| Modus connexionis |
Series Recommandatae |
Typicam Applicationem |
| Flange (IEC B5 / B14) |
WMRV ,WKM ,WF/WR |
Servo automation, packaging, AGV |
| Coupling (shaft input) |
WK ,WS |
Conveyors, crushers, heavy-duty mixers |
| Integrated gearmotor |
WF/WR/WK/WS with motor |
Compact automated lines, food processing |
FAQ
What is the difference between a flange connection and a coupling connection?
Flange connection bolts the motor directly to the gearbox face — rigid, compact, and zero intermediate components. Coupling connection uses a separate element between the shafts, allowing misalignment and shock absorption at the cost of extra axial length.
When should I choose an integrated gearmotor over a separate gearbox?
Choose an integrated gearmotor when installation space is tight, alignment on site is difficult, or the application requires maximum torsional stiffness (servo, robotics). Use a separate gearbox when you need to replace the motor independently or the application involves severe shock loads.
Which motor nameplate parameters matter most for gearbox matching?
Rated power (kW), rated speed (r/min), and mounting type (IEC or NEMA flange size). These three determine torque output, gear ratio, and mechanical interface compatibility.
Can I use any motor with a worm gearbox?
No. Shaft diameter, key slot dimensions, and flange standard (B5/B14 or NEMA) must match the gearbox input interface. Always verify these three dimensions before ordering.
 Hot News
 EN