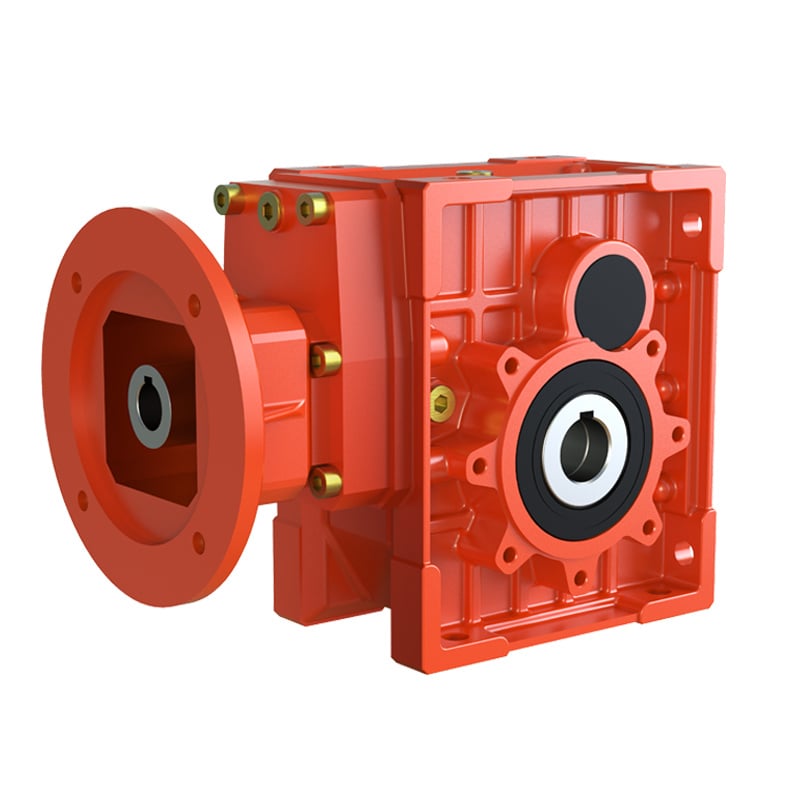
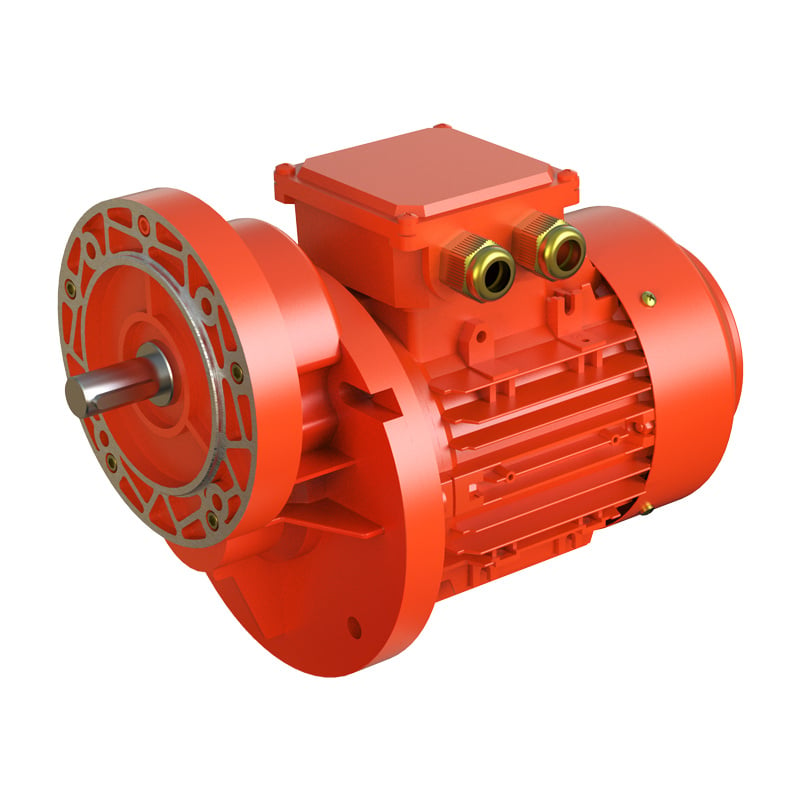
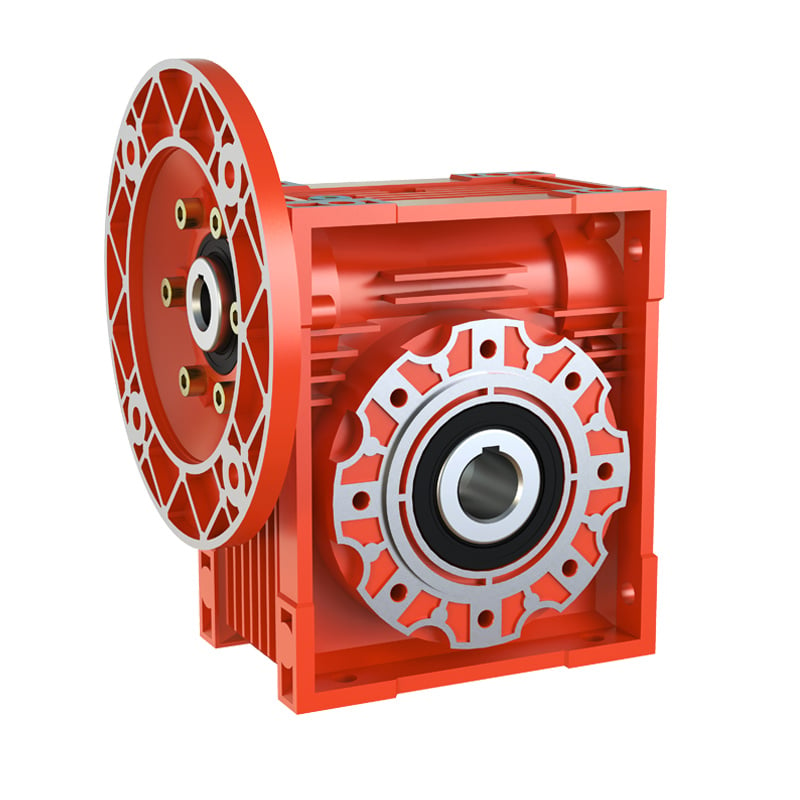
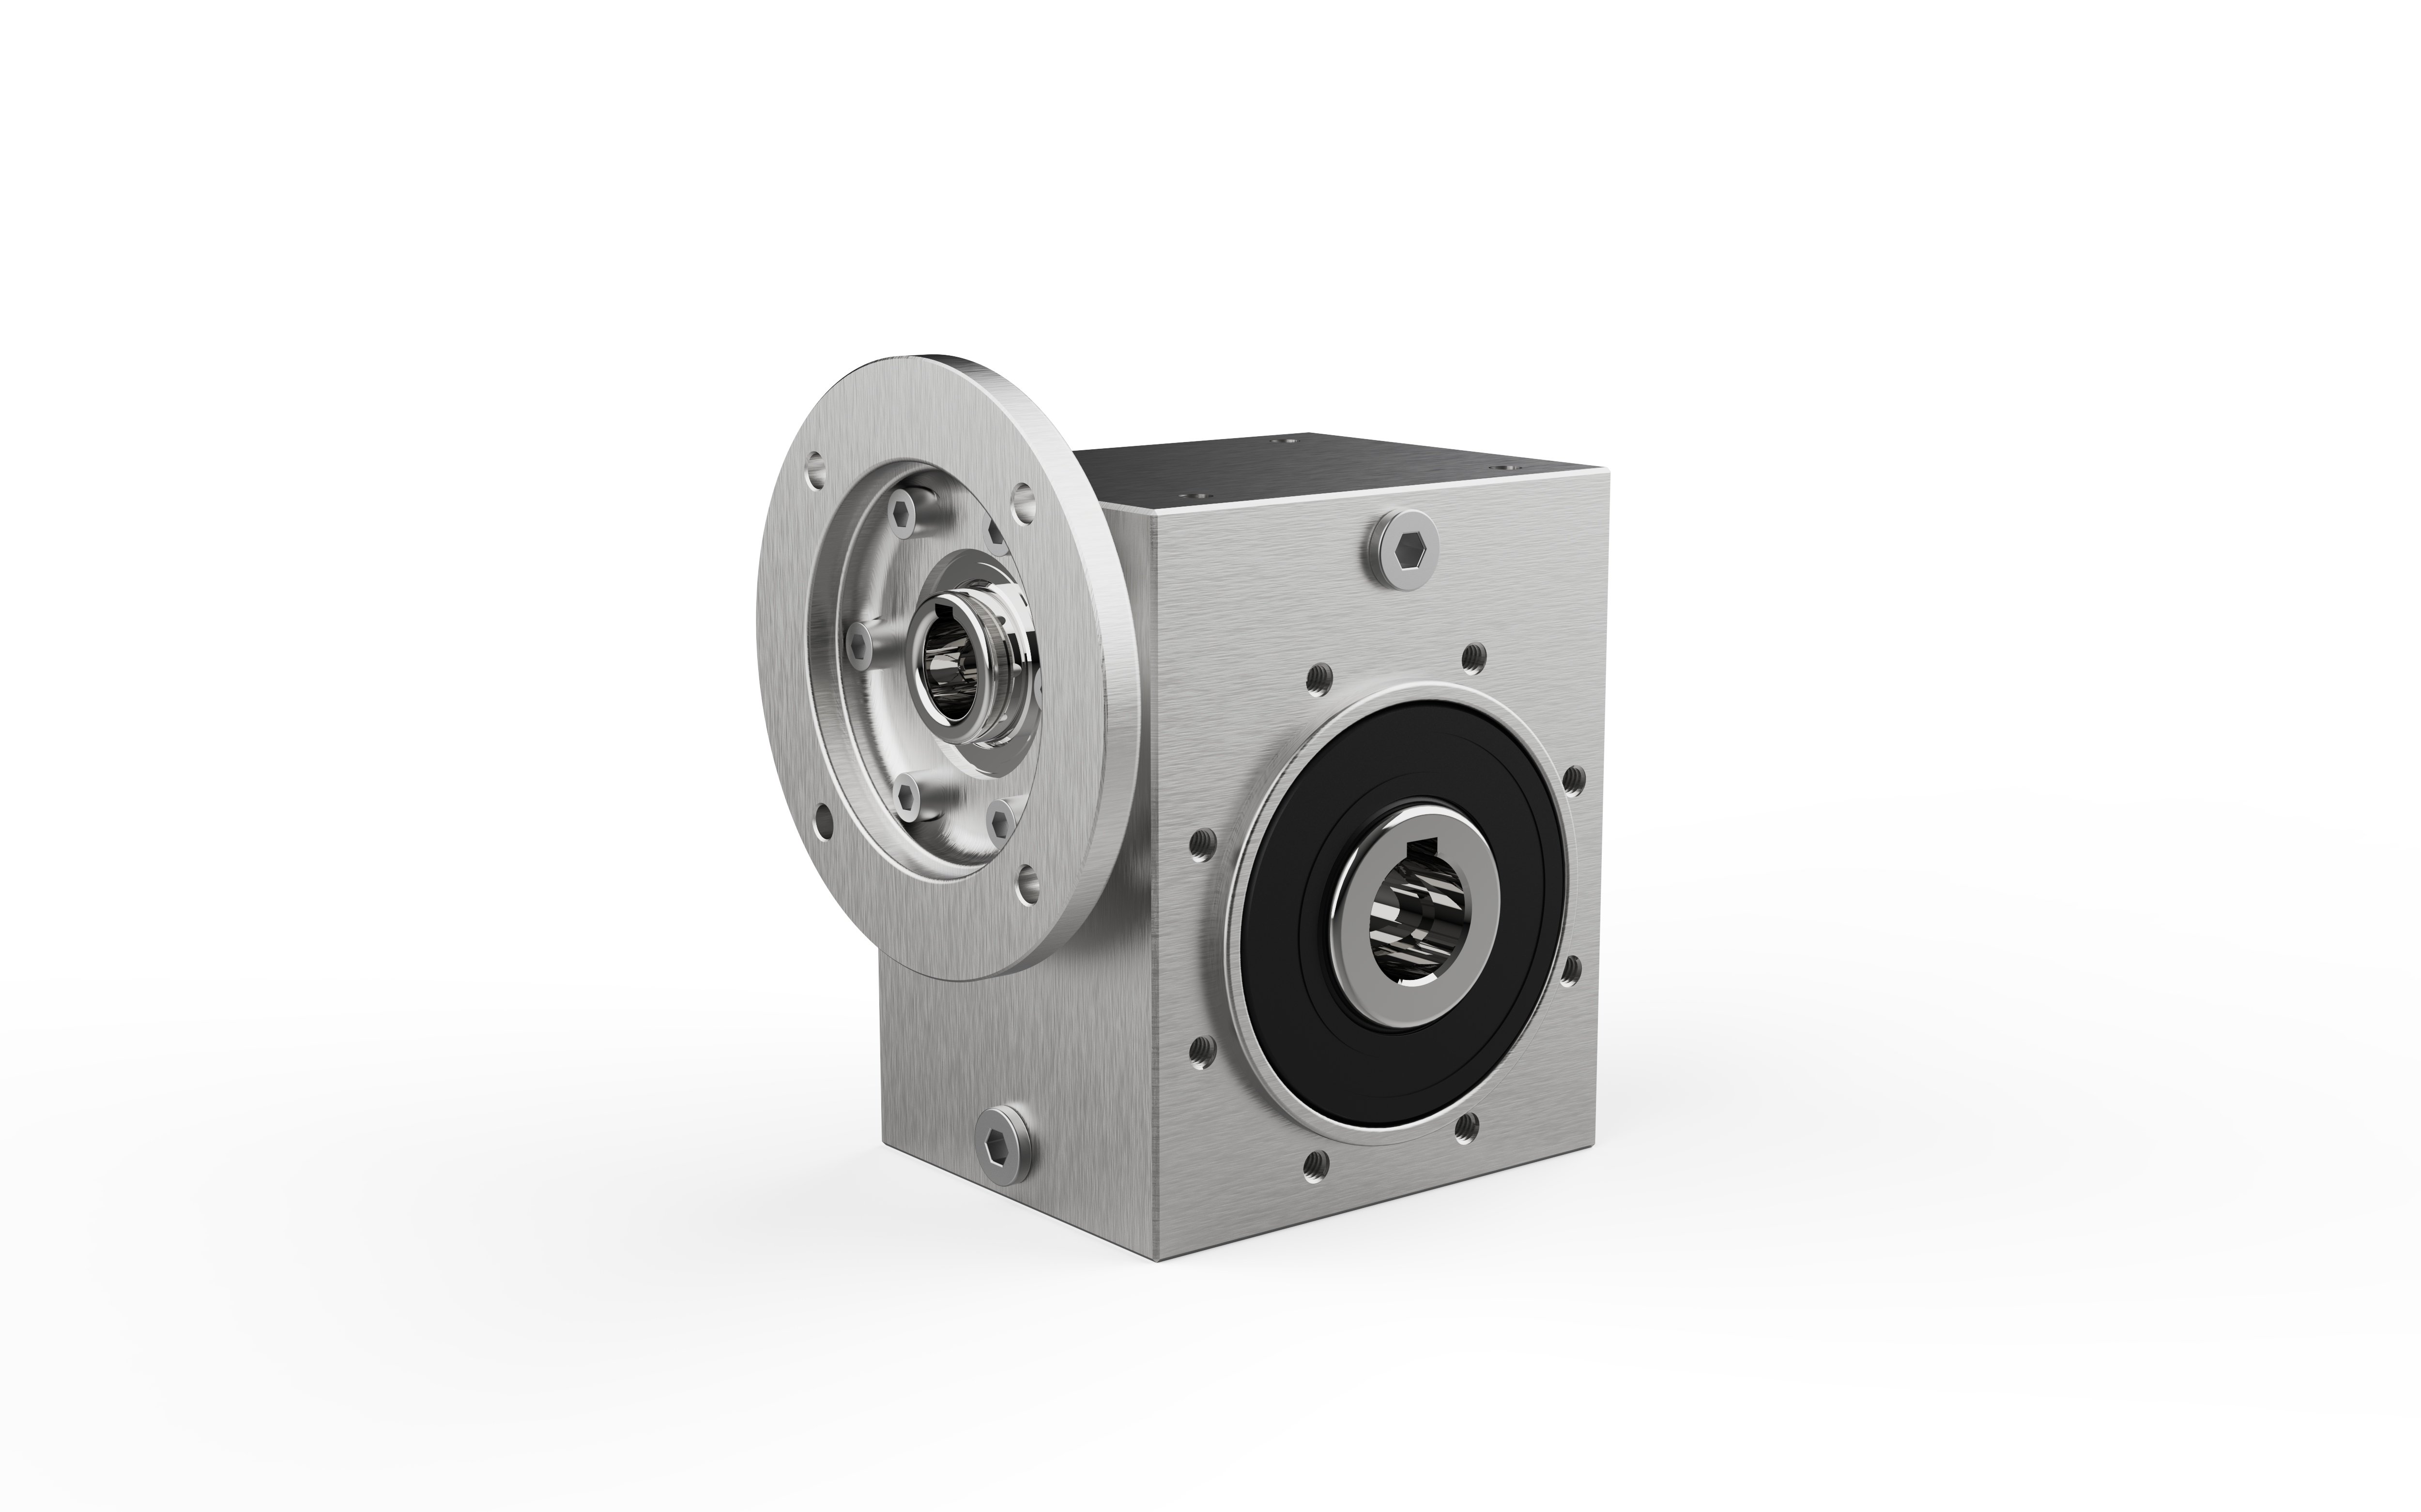
플랜지 연결은 IEC B5 또는 B14 플랜지(또는 NEMA 동등 사양)가 있는 모터를 사용함. 모터 샤프트가 기어박스 입력 보어에 직접 삽입되며, 두 결합면을 볼트로 고정함.
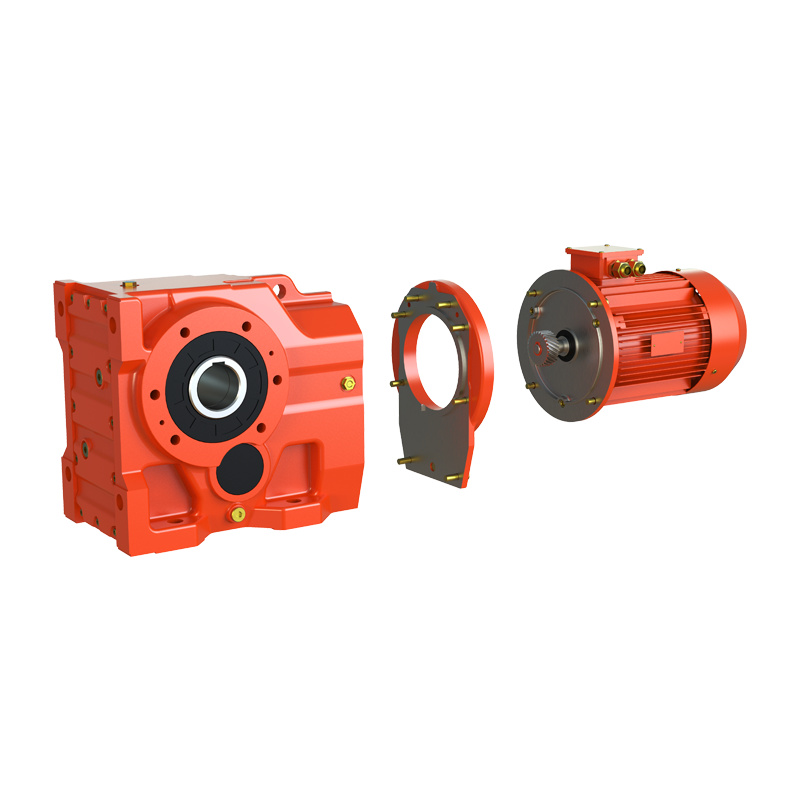
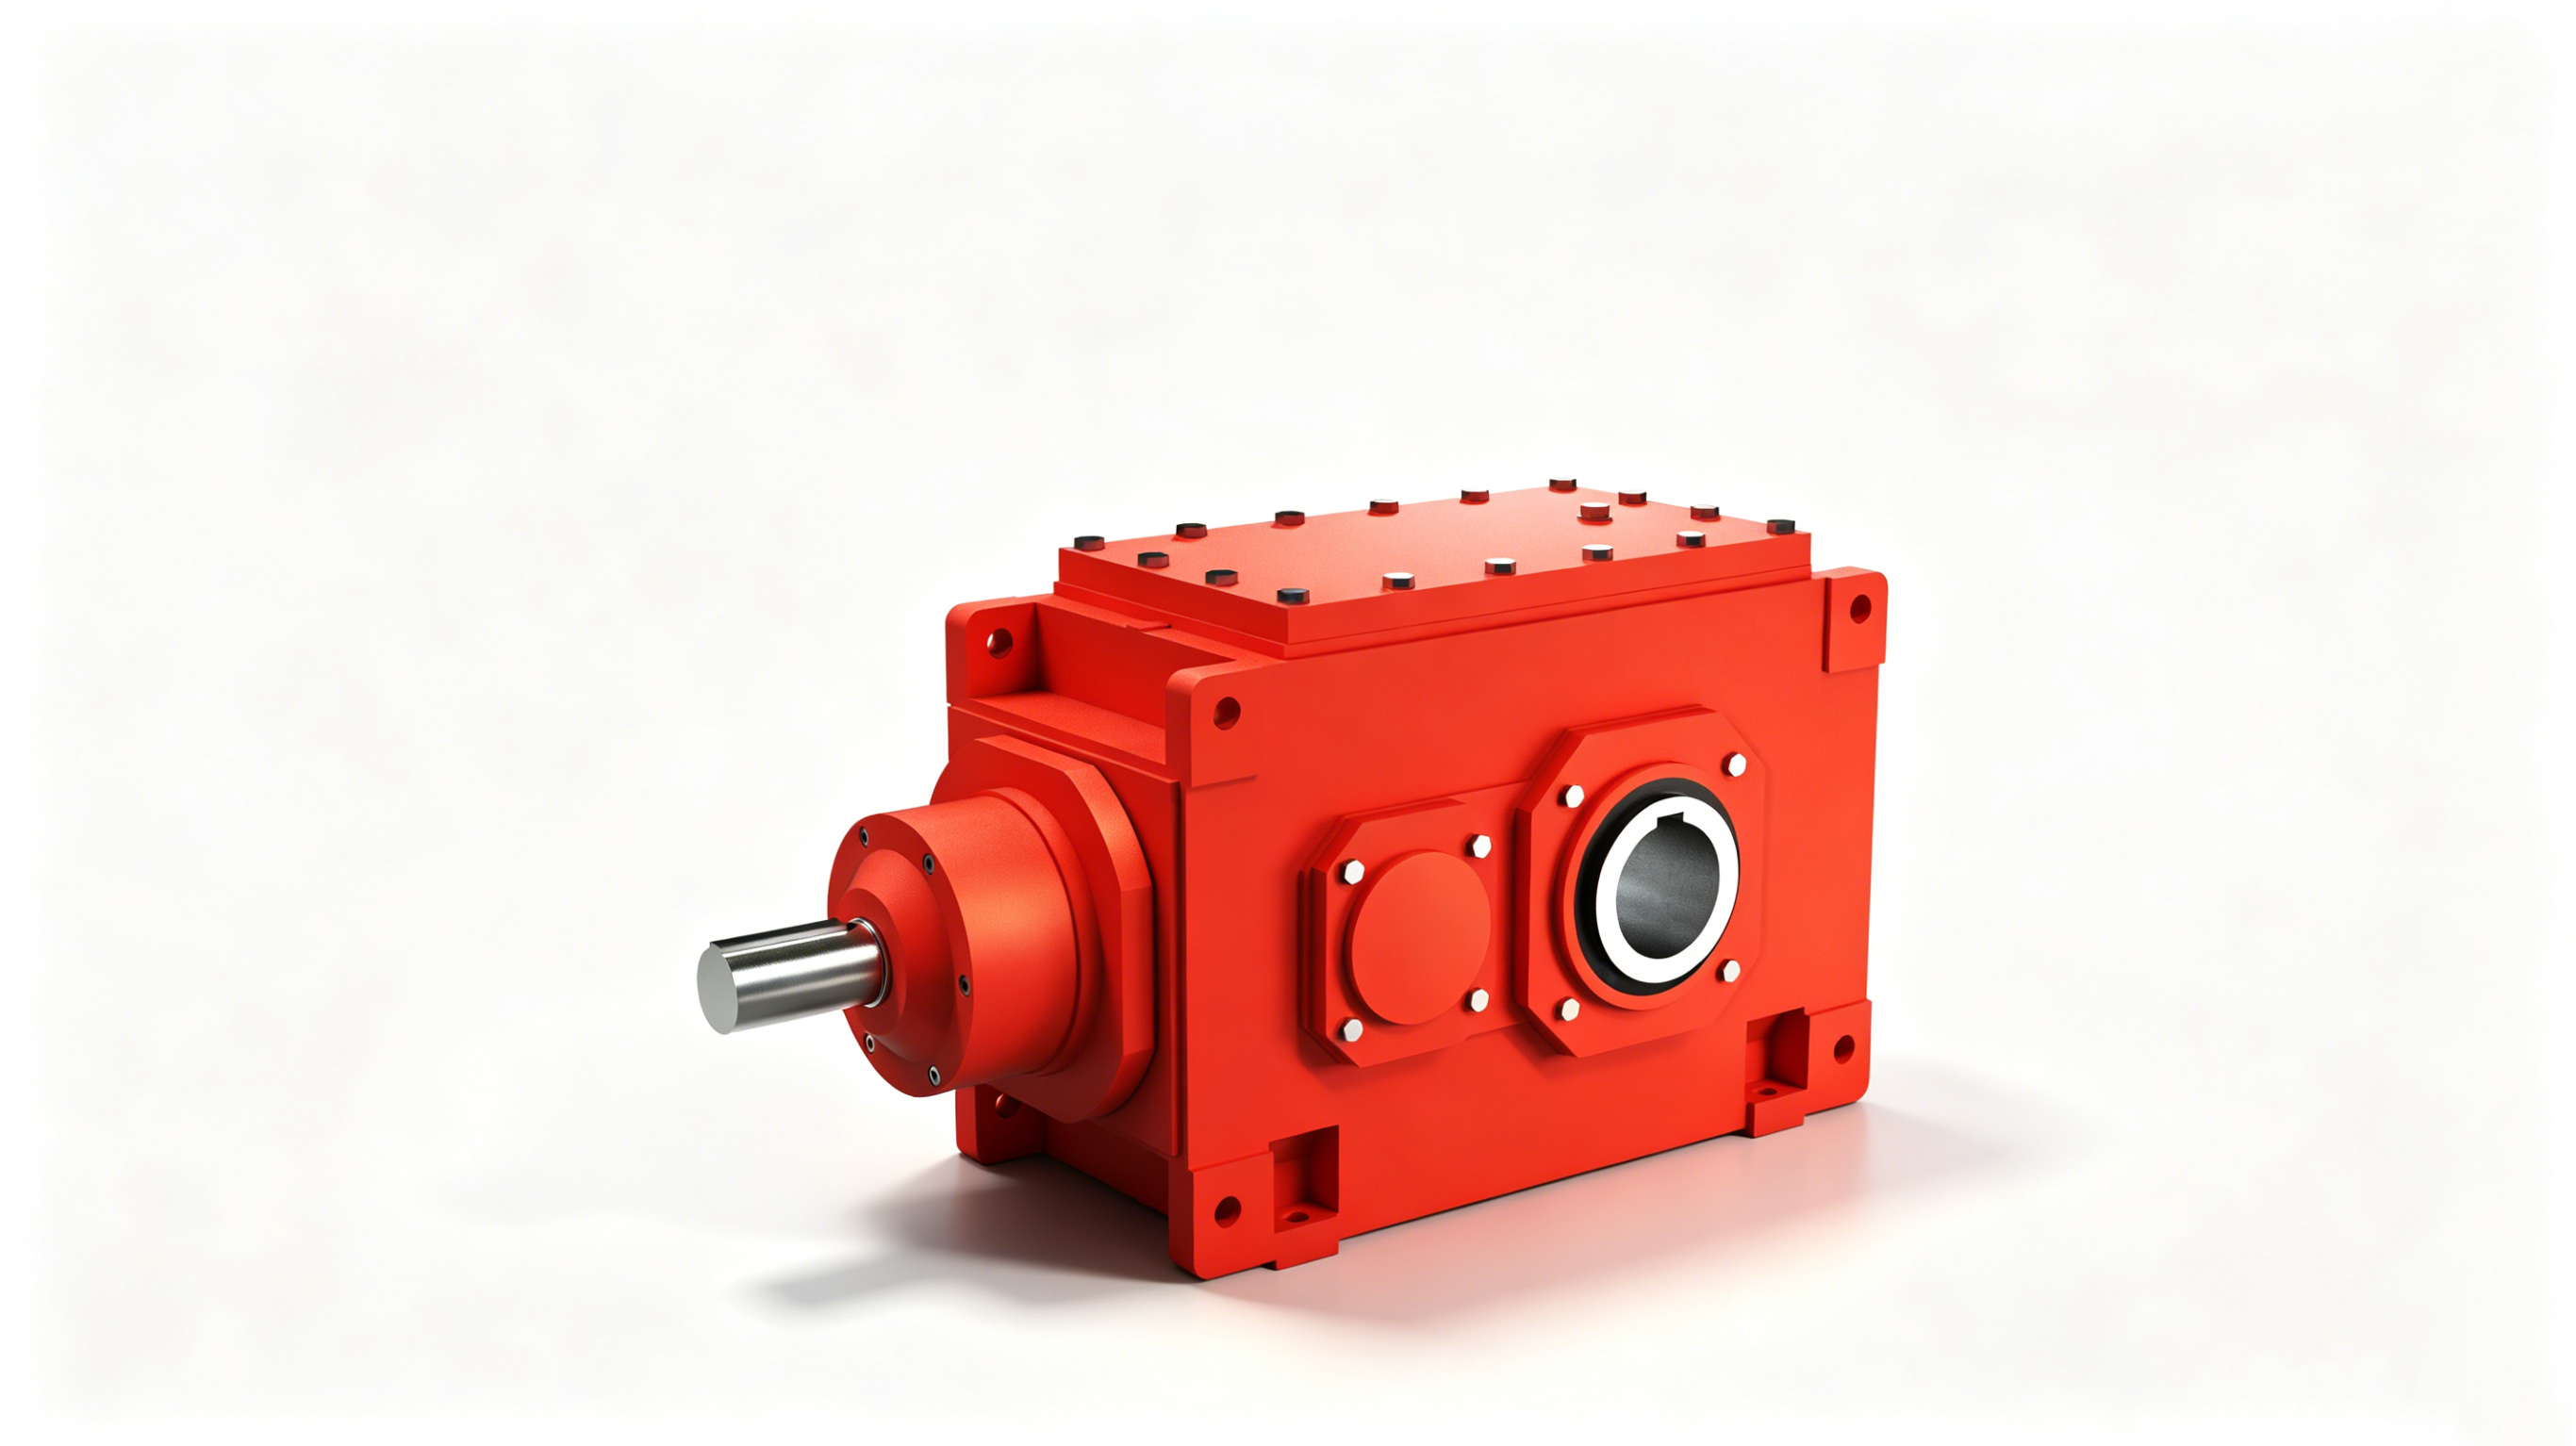
커플링은 모터 출력 축과 기어박스 입력 축 사이에 위치한다. 일반적인 유형으로는 재프(거미)형, 디스크형, 벨로우스형, 기어형 커플링이 있으며, 각각 허용 가능한 불정렬 정도와 비틀림 강성이 다르다.
통합 기어모터는 모터와 감속 장치를 하나의 공장 조립 단위로 결합한 제품이다. 내부 정렬은 엄격히 관리된 환경에서 수행되므로 현장에서 축 정렬 작업이 필요하지 않다.
| 요구사항 | 플랜지 | 연결 | 기어모터 |
|---|---|---|---|
| 공간 절약형 설치 | ✓✓ | ✗ | ✓✓✓ |
| 서보 / 고정밀 위치 제어 | ✓✓ | ✓ | ✓✓✓ |
| 충격 / 토크 급증 흡수 | ✗ | ✓✓✓ | ✓ |
| 현장에서의 모터 교체 용이성 | ✓ | ✓✓✓ | ✗ |
| 신속한 설치, 정렬 불필요 | ✓ | ✓ | ✓✓✓ |
| 기초 변형/비정렬 위험 | ✗ | ✓✓✓ | ✓ |
연결 방식을 선택하기 전에 모터 파라미터를 확인하세요. 기어박스 호환성에 있어 세 가지 명판 값이 중요합니다.
정격 부하 조건에서 축에서 발생하는 기계적 출력. 선택된 감속비에 따라 필요한 기어박스 토크 용량을 결정합니다.
기어박스 입력 속도. 원하는 출력 속도와 함께 이 값은 필요한 감속비를 결정합니다. 대부분의 4극 모터는 약 1450 r/min(50Hz)으로 작동합니다.
IEC B5/B14 또는 NEMA 프레임 지정은 축 지름, 키 슬롯, 플랜지 볼트 배열을 규정하며, 모두 기어박스 입력 인터페이스와 일치해야 합니다.
다른 명판 파라미터(전압, 절연 등급, IP 등급, 운전 주기)는 전기적·환경적 선택에 중요하지만 기계적 기어박스 인터페이스에는 직접적인 영향을 미치지 않습니다.
| 연결 방식 | 추천 시리즈 | 전형적인 응용 |
|---|---|---|
| 플랜지(IEC B5/B14) | WMRV ,WKM ,WF/WR | 서보 자동화, 포장, AGV |
| 커플링(축 입력) | WK ,들 | 컨베이어, 크러셔, 중형 믹서 |
| 일체형 기어모터 | 모터 내장 WF/WR/WK/WS | 소형 자동화 라인, 식품 가공 |
플랜지 연결은 모터를 기어박스 정면에 직접 볼트로 고정하는 방식으로, 강성과 소형화가 우수하며 중간 부품이 전혀 없습니다. 커플링 연결은 축 사이에 별도의 부품을 삽입하여 편심을 허용하고 충격 흡수 기능을 제공하지만, 축 방향 길이가 증가합니다.
설치 공간이 제한적일 때, 현장에서 정렬 작업이 어려울 때, 또는 응용 분야에 최대 비틀림 강성이 요구될 때(서보, 로봇 공학 등) 통합 기어모터를 선택하세요. 모터를 독립적으로 교체해야 하거나 충격 하중이 심각한 응용 분야에서는 별도의 기어박스를 사용하세요.
정격 출력(kW), 정격 회전속도(r/min), 설치 방식(IEC 또는 NEMA 플랜지 규격). 이 세 가지 요소가 토크 출력, 기어비, 기계적 인터페이스 호환성을 결정합니다.
아니요. 샤프트 지름, 키 슬롯 치수, 플랜지 규격(B5/B14 또는 NEMA)이 기어박스 입력 인터페이스와 정확히 일치해야 합니다. 주문 전 반드시 이 세 가지 치수를 확인하세요.
귀하의 모터 명판 데이터와 응용 조건을 알려주시면, 우마 드라이브 엔지니어가 적절한 연결 방식과 시리즈를 확인해 드립니다.
우마 드라이브에 문의하세요 기어박스 시리즈 둘러보기 핫 뉴스
2026-08-26
2026-08-18
2026-08-15
2026-08-11
2026-07-31
2026-07-29
여러 종류의 기어 감속기 및 기어모터를 개발하고 제조하는 기어 전달 분야의 제조업체인 우마(Wuma)에 오신 것을 환영합니다.
저작권 © 저장 우마 드라이브 유한회사 판권 소유 개인정보 보호 정책 블로그
 EN