คำตอบโดยสรุป: มีวิธีการเชื่อมต่อมอเตอร์เข้ากับเกียร์บ็อกซ์สามแบบ ได้แก่ การเชื่อมต่อด้วยฟลานจ์ (แข็งแรงมาก ขนาดกะทัดรัด และให้ความแม่นยำสูง) การเชื่อมต่อด้วยตัวเชื่อมต่อ (ยืดหยุ่น รองรับการไม่สมมาตรของเพลา และบำรุงรักษาง่าย) และเกียร์มอเตอร์แบบรวม (ประกอบเสร็จจากโรงงาน ไม่จำเป็นต้องปรับแนวเพลาในสถานที่ติดตั้ง) ทางเลือกที่เหมาะสมขึ้นอยู่กับข้อจำกัดด้านพื้นที่ ความแม่นยำที่ต้องการ และความต้องการในการบำรุงรักษา
1. สรุปวิธีการเชื่อมต่อทั้งสามแบบ
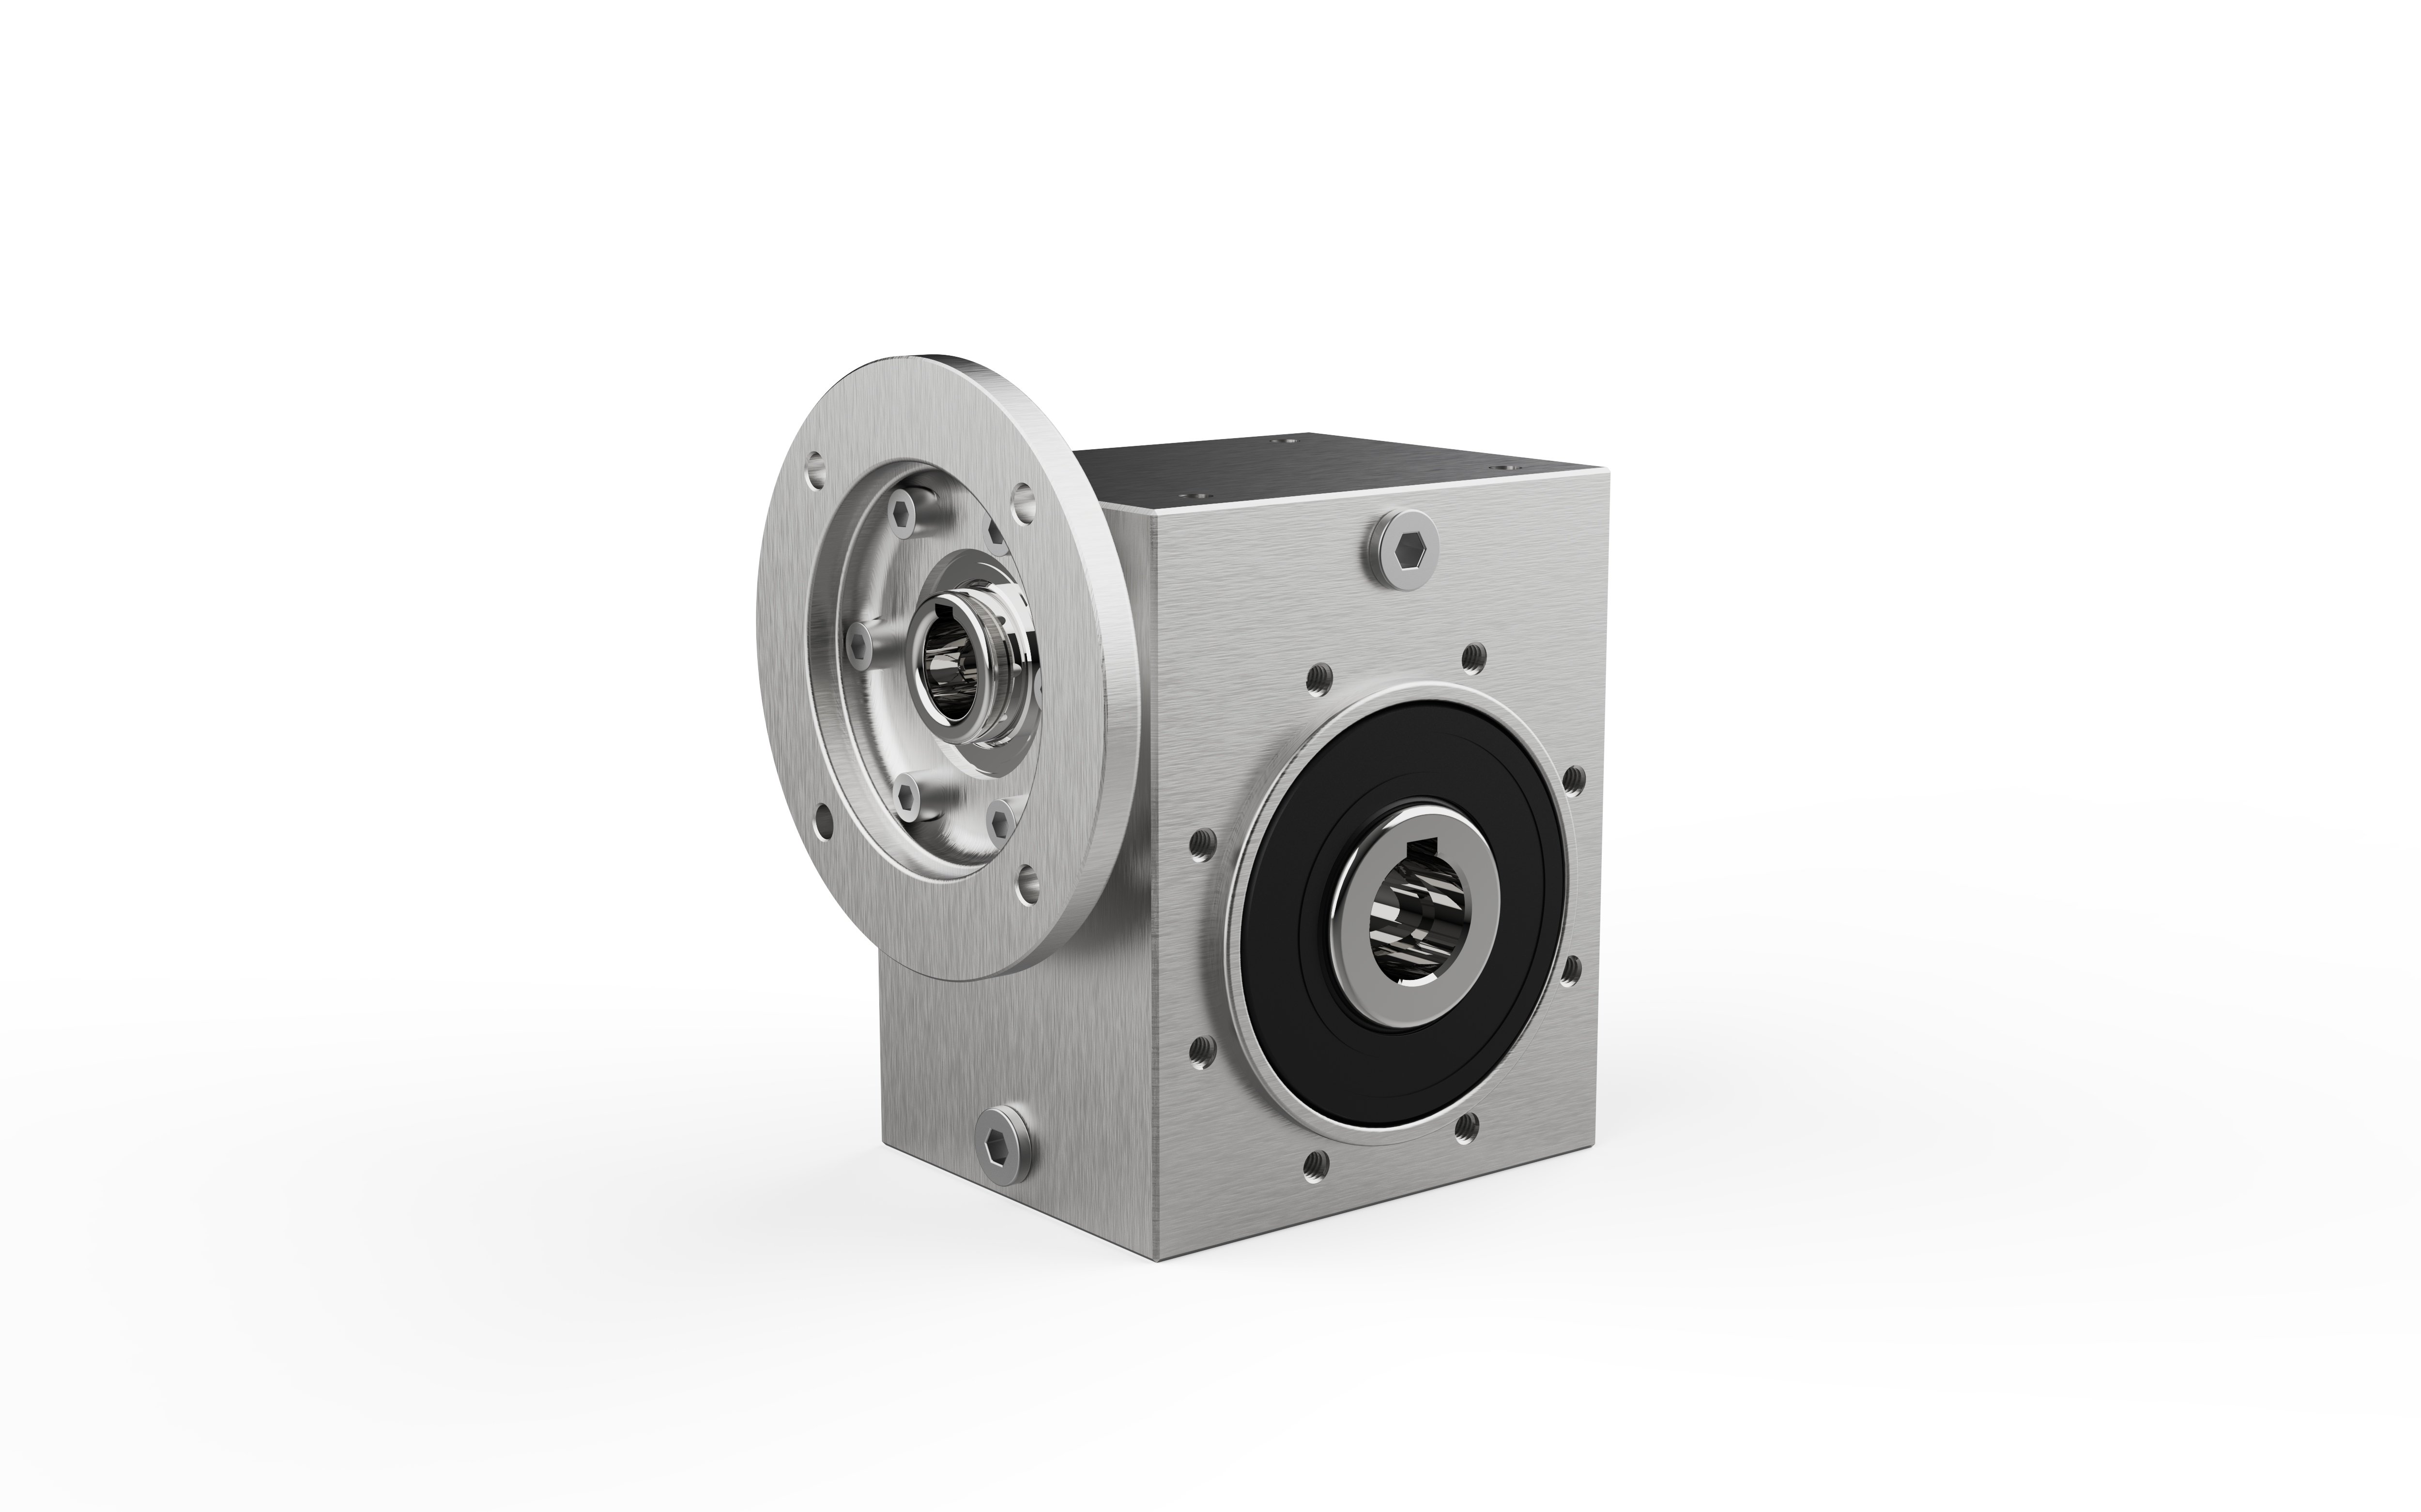
การเชื่อมต่อฟลานจ์
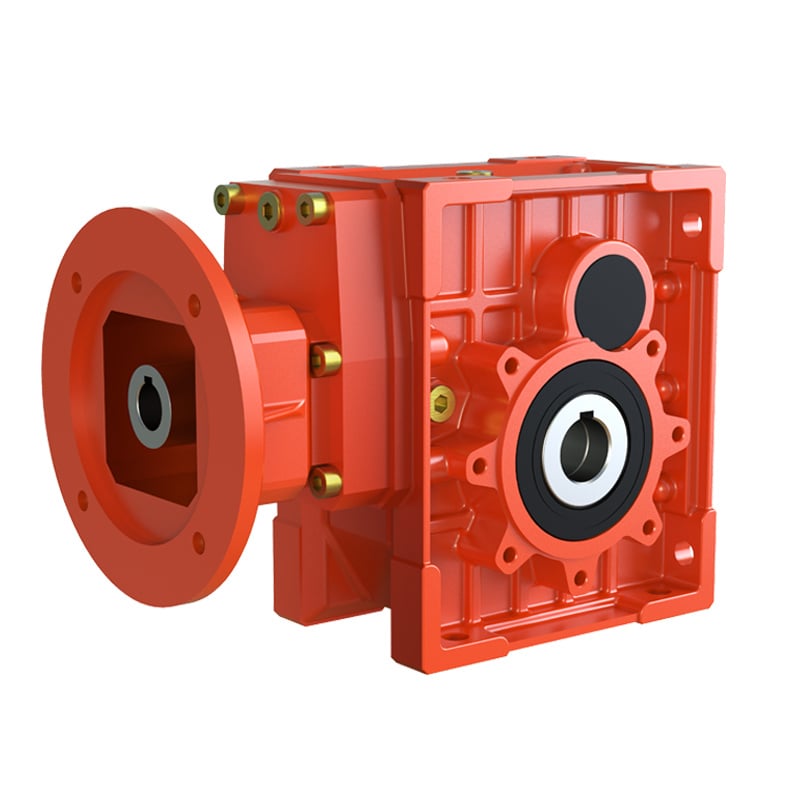
- • มอเตอร์ยึดโดยตรงกับหน้าแปลนรับเข้าของเกียร์บ็อกซ์
- • ไม่มีชิ้นส่วนกลางระหว่างมอเตอร์กับเกียร์บ็อกซ์
- • ให้ความแข็งแกร่งสูงสุดและความแม่นยำในการจัดแนวแกนร่วมสูงสุด
- • มีขนาดยาวตามแกนสั้นที่สุด
การเชื่อมต่อแบบคูปลิ่ง
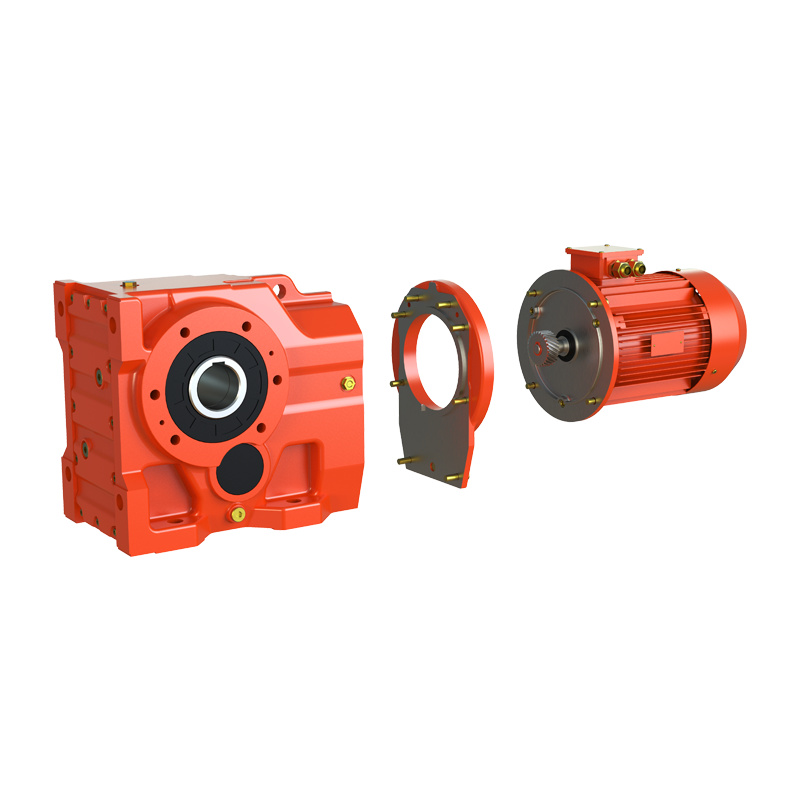
- • มีองค์ประกอบตัวเชื่อมต่อระหว่างเพลามอเตอร์กับเพลาเกียร์บ็อกซ์
- • ดูดซับการไม่สมมาตรของเพลาและแรงกระแทก
- • ติดตั้งและซ่อมบำรุงแยกส่วนได้ง่าย
- • ต้องใช้พื้นที่ในแนวแกนเพิ่มเติม
มอเตอร์เกียร์แบบบูรณาการ
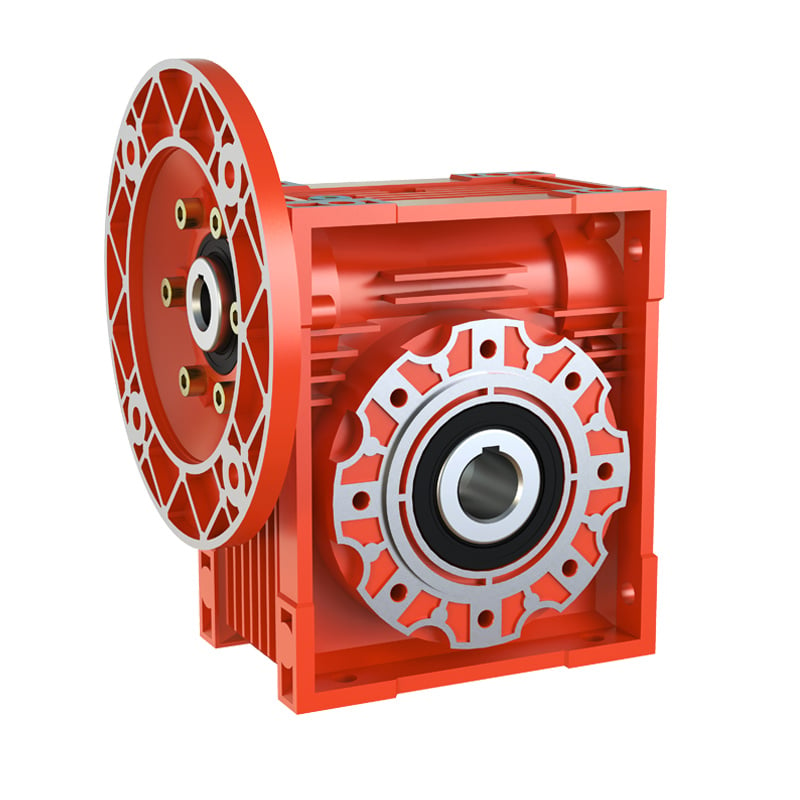
- • มอเตอร์และเกียร์ประกอบกันเป็นหนึ่งหน่วยที่โรงงาน
- • ไม่จำเป็นต้องจัดแนวในสนาม
- • เหมาะที่สุดสำหรับแอปพลิเคชันที่ขับด้วยเซอร์โวและมีขนาดกะทัดรัด
- • ซ่อมบำรุงโดยการเปลี่ยนเป็นหน่วยสมบูรณ์
2. การเชื่อมต่อแบบฟลานจ์ — แข็งแรง แม่นยำ และกะทัดรัด
การเชื่อมต่อแบบฟลานจ์ใช้มอเตอร์ที่มีฟลานจ์ตามมาตรฐาน IEC B5 หรือ B14 (หรือเทียบเท่า NEMA) ปลายเพลาของมอเตอร์สอดเข้าไปในรูรับเข้าของเกียร์โดยตรง แล้วยึดหน้าแปลนทั้งสองด้านเข้าด้วยกันด้วยสกรู
ข้อได้เปรียบ
- • ความแข็งแกร่งในการบิดสูงสุด — ไม่มีความยืดหยุ่นหรือการเลื่อนของข้อต่อในชุดส่งกำลัง
- • ขนาดกะทัดรัด — ไม่ต้องใช้ความยาวของข้อต่อ จึงเหมาะสำหรับการติดตั้งในพื้นที่จำกัด
- •การปิดผนึกที่ดีขึ้น — เพลาของมอเตอร์ถูกหุ้มอยู่ภายในห้องรับเข้า ทำให้ลดความเสี่ยงจากการปนเปื้อน
- •ความแม่นยำสูงของเซอร์โว — เส้นทางกลสั้นลง ส่งผลให้ตอบสนองแบบไดนามิกเร็วขึ้น และความแม่นยำในการจัดตำแหน่งดีขึ้น
ข้อจำกัด
- • ต้องใช้การกลึงที่แม่นยำทั้งสองฝั่งของหน้าแปลนที่เชื่อมต่อกัน — หากมีการเบี้ยวแม้เพียงเล็กน้อย จะทำให้แบริ่งรับแรงกดล่วงหน้าและสึกหรอก่อนเวลา
- • การขยายตัวจากความร้อนไม่สามารถดูดซับได้อย่างอิสระ — จะก่อให้เกิดแรงเครียดภายในหากมอเตอร์และเกียร์บ๊อกซ์ร้อนตัวในอัตราที่ต่างกัน
- • การสั่นสะเทือนใด ๆ จากฝั่งโหลดจะส่งผ่านโดยตรงเข้าสู่มอเตอร์
- • มาตรฐานหน้าแปลนต้องสอดคล้องกันอย่างสมบูรณ์ (ขนาดกรอบ IEC เส้นผ่านศูนย์กลางเพลา และร่องกุญแจ)
ดีที่สุดสำหรับ: ระบบอัตโนมัติที่ขับเคลื่อนด้วยเซอร์โว ข้อต่อหุ่นยนต์ เครื่องจักรบรรจุภัณฑ์ และการใช้งานทุกประเภทที่ต้องการความแม่นยำในการจัดตำแหน่งสูงพร้อมชุดขับเคลื่อนที่มีขนาดกะทัดรัด
3. การเชื่อมต่อแบบคัปปลิง — มีความยืดหยุ่น ทนต่อข้อผิดพลาด และบำรุงรักษาได้ง่าย
คัปปลิงติดตั้งอยู่ระหว่างเพลาส่งกำลังของมอเตอร์กับเพลาเข้าของเกียร์ โดยทั่วไปมีหลายประเภท เช่น คัปปลิงแบบแจว (สไปเดอร์) คัปปลิงแบบดิสก์ คัปปลิงแบบเบลโลวส์ และคัปปลิงแบบเกียร์ ซึ่งแต่ละประเภทมีความสามารถในการรองรับการไม่สมมาตรและการต้านทานแรงบิดที่แตกต่างกัน
ข้อได้เปรียบ
- •ความทนทานต่อการไม่ตรงแนว — ชดเชยการเคลื่อนตัวแบบรัศมี แกน และมุม ที่เกิดจากผลกระทบของอุณหภูมิหรือการทรุดตัวของฐานราก
- •ดูดซับแรงกระแทกและแรงสั่นสะเทือน — คัปปลิงแบบยืดหยุ่นช่วยลดพีคของแรงบิดขณะเริ่ม-หยุดบ่อยครั้ง หรือเมื่อมีการเปลี่ยนโหลดอย่างฉับพลัน
- •สามารถบำรุงรักษาส่วนประกอบแยกกันได้ — มอเตอร์และเกียร์สามารถติดตั้ง จัดแนว และเปลี่ยนแยกกันได้
- •ต้องการทักษะการติดตั้งในระดับต่ำกว่า — เครื่องมือจัดแนวปรับคัปปลิงโดยตรง แทนที่จะต้องปรับพื้นผิวที่สัมผัสกัน
ข้อจำกัด
- • คัปปลิงเพิ่มความยาวตามแนวแกน — จึงไม่เหมาะกับการออกแบบที่มีข้อจำกัดด้านพื้นที่อย่างรุนแรง
- • มีความยืดหยุ่นแบบบิดและมีการเลื่อนกลับ (backlash) บางส่วน — ทำให้ความแม่นยำลดลงในงานควบคุมแบบเซอร์โว
- • องค์ประกอบต่อเชื่อม (เช่น สไปเดอร์ หรือดิสก์) สึกหรอตามกาลเวลา และจำเป็นต้องตรวจสอบอย่างสม่ำเสมอ
ดีที่สุดสำหรับ: เครื่องบด เครื่องอัด สายพานลำเลียง ระบบที่ใช้เพลาขนาดยาว อุปกรณ์ที่ติดตั้งหน้างานซึ่งมีความเสี่ยงจากการเปลี่ยนรูปของฐานราก หรือสถานที่ใดๆ ที่การเปลี่ยนแปลงมอเตอร์ได้อย่างสะดวกเป็นสิ่งสำคัญ
4. มอเตอร์เกียร์แบบบูรณาการ — จัดแนวภายในโรงงาน พร้อมใช้งานทันที
มอเตอร์เกียร์แบบบูรณาการรวมมอเตอร์และกลไกทดแทนเข้าด้วยกันเป็นหน่วยเดียวที่ประกอบเสร็จในโรงงาน การจัดแนวภายในดำเนินการภายใต้สภาวะที่ควบคุมได้ — ไม่จำเป็นต้องจัดแนวเพลาหน้างาน
เหตุผลที่วิศวกรเลือกใช้มอเตอร์เกียร์
- •การประหยัดพื้นที่ — ไม่ต้องใช้ตัวต่อเชื่อม ฝาครอบป้องกัน หรือฐานยึดต่อพิเศษ; ความยาวตามแนวแกนสั้นกว่ามาก
- •การติดตั้งที่รวดเร็ว — ติดตั้งหน่วยแล้วต่อไฟฟ้าเข้าใช้งานได้ทันที โดยไม่ต้องปรับเทียบการจัดแนวหน้างาน
- •ความแข็งแรงต่อการบิดสูงขึ้น — เพลาของมอเตอร์กับช่องรับเกียร์มีการเชื่อมต่อแบบแข็งหรือใช้ระบบรองรับแบริ่งร่วมกัน
- •การปิดผนึกที่ดีขึ้น — ตัวเรือนแบบบูรณาการช่วยป้องกันฟันเฟืองและตลับลูกปืนจากฝุ่นและสารหล่อเย็นเข้าไป
- •ความเข้ากันได้ที่ตรวจสอบแล้วโดยโรงงาน — การจับคู่ส่วนประกอบภายในได้รับการทดสอบก่อนจัดส่ง เพื่อลดข้อผิดพลาดในการประกอบ
ดีที่สุดสำหรับ: สายการผลิตอัตโนมัติ ยานพาหนะนำทางอัตโนมัติ (AGV) อุปกรณ์ทางการแพทย์ และอุปกรณ์บรรจุภัณฑ์ รวมถึงแอปพลิเคชันเซอร์โวขนาดกะทัดรัดที่ต้องการความเร็วในการติดตั้งและความยืดหยุ่นของรูปแบบการจัดวาง
5. ควรเลือกวิธีการเชื่อมต่อแบบใด?
| ข้อกำหนด |
แหวนยึด |
การเชื่อมต่อ |
เกียร์มอเตอร์ |
| พื้นที่ติดตั้งแบบกะทัดรัด |
✓✓ |
✗ |
✓✓✓ |
| เซอร์โว / ความแม่นยำสูงในการกำหนดตำแหน่ง |
✓✓ |
✓ |
✓✓✓ |
| ดูดซับแรงกระแทก / แรงบิดสูงสุดชั่วคราว |
✗ |
✓✓✓ |
✓ |
| เปลี่ยนมอเตอร์ในสนามได้ง่าย |
✓ |
✓✓✓ |
✗ |
| ติดตั้งได้รวดเร็ว ไม่ต้องปรับแนว |
✓ |
✓ |
✓✓✓ |
| ความเสี่ยงจากการบิดเบี้ยวหรือไม่ขนานกันของฐานรอง |
✗ |
✓✓✓ |
✓ |
6. การอ่านป้ายชื่อของมอเตอร์เพื่อจับคู่กับเกียร์บ๊อกซ์
ก่อนเลือกวิธีการต่อเชื่อม ให้ยืนยันพารามิเตอร์ของมอเตอร์ ค่าที่ระบุบนป้ายชื่อสามค่ามีความสำคัญอย่างยิ่งต่อความเข้ากันได้กับเกียร์บ๊อกซ์:
กำลังขับที่กำหนด (กิโลวัตต์ / แรงม้า)
กำลังส่งออกเชิงกลที่เพลาภายใต้ภาระที่กำหนด ซึ่งใช้กำหนดความสามารถในการรองรับแรงบิดของเกียร์บ๊อกซ์ที่อัตราทดที่เลือก
ความเร็วสูงสุด (r/min)
ความเร็วขาเข้าของเกียร์บ๊อกซ์ เมื่อนำมาพิจารณาร่วมกับความเร็วขาออกที่ต้องการ จะสามารถคำนวณหาอัตราทดเกียร์ที่จำเป็นได้ มอเตอร์แบบ 4 ขั้วส่วนใหญ่หมุนด้วยความเร็วประมาณ 1,450 รอบต่อนาที (ที่ความถี่ 50 เฮิร์ตซ์)
ประเภทการยึดติดและแผ่นยึด
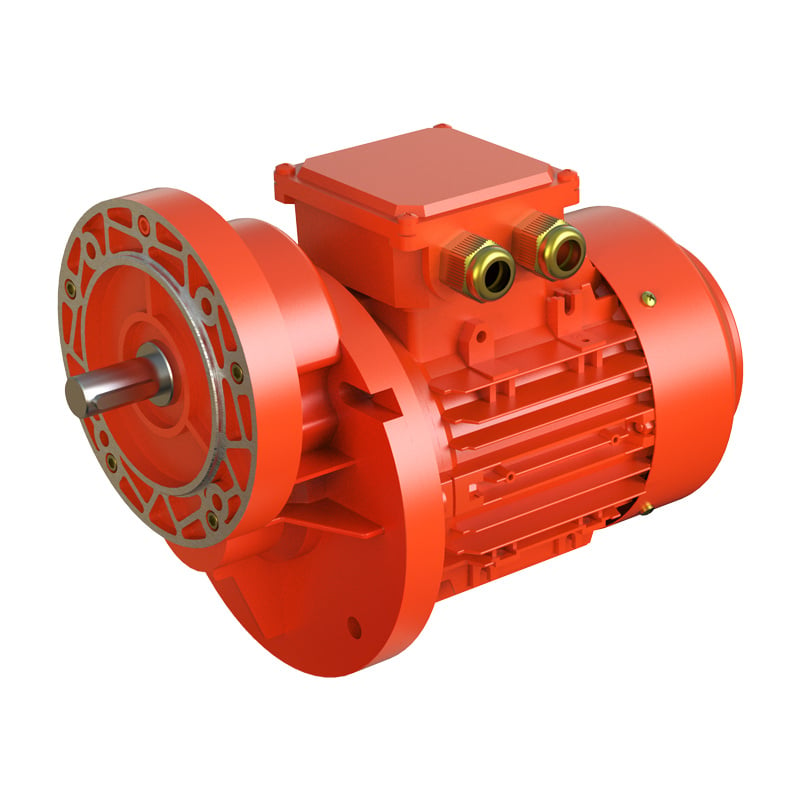
รหัสมาตรฐาน IEC B5/B14 หรือ NEMA ระบุขนาดเส้นผ่านศูนย์กลางของเพลา ร่องกุญแจ และรูปแบบการเจาะรูสำหรับสกรูยึดแผ่นยึด — ทั้งหมดนี้ต้องสอดคล้องกับส่วนขาเข้าของเกียร์บ๊อกซ์อย่างแม่นยำ
พารามิเตอร์อื่นๆ ที่ระบุบนป้ายชื่อ (เช่น แรงดันไฟฟ้า ระดับฉนวนกันความร้อน ค่า IP และวงจรการทำงาน) มีความสำคัญต่อการเลือกมอเตอร์ตามข้อกำหนดด้านไฟฟ้าและสภาพแวดล้อม แต่ไม่มีผลโดยตรงต่อการเชื่อมต่อเชิงกลกับเกียร์บ๊อกซ์
7. ผลิตภัณฑ์ขับเคลื่อนวู่หม่าสำหรับทุกวิธีการต่อเชื่อม
| วิธีการเชื่อมต่อ |
ซีรีส์ที่แนะนำ |
แอปพลิเคชันทั่วไป |
| แบบยึดด้วยแผ่นยึด (IEC B5 / B14) |
WMRV ,WKM ,WF/WR |
ระบบอัตโนมัติแบบเซอร์โว การบรรจุภัณฑ์ ยานพาหนะนำทางอัตโนมัติ |
| ข้อต่อเพลา |
Wk ,WS |
สายพานลำเลียง เครื่องบด หม้อผสมแบบหนัก |
| มอเตอร์เกียร์แบบบูรณาการ |
WF/WR/WK/WS พร้อมมอเตอร์ |
สายการผลิตอัตโนมัติแบบกะทัดรัด การแปรรูปอาหาร |
คำถามที่พบบ่อย
ข้อแตกต่างระหว่างการต่อด้วยแผ่นยึดกับการต่อด้วยข้อต่อคืออะไร
การต่อด้วยแผ่นยึดจะยึดมอเตอร์เข้ากับหน้าแปลนของกล่องเกียร์โดยตรง ทำให้มีความแข็งแรงสูง มีขนาดกะทัดรัด และไม่มีชิ้นส่วนกลางใดๆ ขณะที่การต่อด้วยข้อต่อใช้องค์ประกอบแยกต่างหากระหว่างเพลาทั้งสอง ซึ่งช่วยรองรับความไม่ขนานกันของเพลาและดูดซับแรงกระแทก แต่ต้องใช้ความยาวตามแนวแกนเพิ่มขึ้น
ควรเลือกใช้มอเตอร์เกียร์แบบบูรณาการแทนกล่องเกียร์แบบแยกเมื่อใด
เลือกมอเตอร์แบบบูรณาการกับเกียร์เมื่อพื้นที่ติดตั้งจำกัด การจัดแนวหน้างานทำได้ยาก หรือแอปพลิเคชันต้องการความแข็งแกร่งในการบิดสูงสุด (เช่น ระบบเซอร์โว หุ่นยนต์) ใช้กล่องเกียร์แยกเมื่อคุณต้องการเปลี่ยนมอเตอร์โดยไม่ต้องเปลี่ยนกล่องเกียร์ หรือเมื่อแอปพลิเคชันต้องรับแรงกระแทกอย่างรุนแรง
พารามิเตอร์ใดบนป้ายชื่อมอเตอร์ที่สำคัญที่สุดสำหรับการจับคู่กับกล่องเกียร์
กำลังที่กำหนด (กิโลวัตต์) ความเร็วที่กำหนด (รอบต่อนาที) และประเภทการติดตั้ง (ขนาดหน้าแปลนตามมาตรฐาน IEC หรือ NEMA) ทั้งสามข้อนี้เป็นตัวกำหนดค่าแรงบิดขาออก อัตราทดเกียร์ และความเข้ากันได้ของอินเทอร์เฟซเชิงกล
สามารถใช้มอเตอร์ชนิดใดก็ได้กับกล่องเกียร์แบบเวิร์มได้หรือไม่
ไม่ได้ ขนาดเส้นผ่านศูนย์กลางเพลา ขนาดร่องกุญแจ และมาตรฐานหน้าแปลน (B5/B14 หรือ NEMA) ต้องตรงกับอินเทอร์เฟซขาเข้าของกล่องเกียร์เสมอ โปรดตรวจสอบมิติทั้งสามข้อนี้ให้แน่ชัดก่อนสั่งซื้อ
ต้องการความช่วยเหลือในการจับคู่มอเตอร์กับกล่องเกียร์ของคุณหรือไม่
แจ้งข้อมูลป้ายชื่อมอเตอร์และรายละเอียดการใช้งานให้เราทราบ — วิศวกรของ Wuma Drive จะยืนยันวิธีการเชื่อมต่อและซีรีส์ที่เหมาะสมให้คุณ
ติดต่อวูมา ไดร์ฟ เรียกดูซีรีส์เกียร์บ๊อกซ์
 ข่าวร้อนแรง
 EN