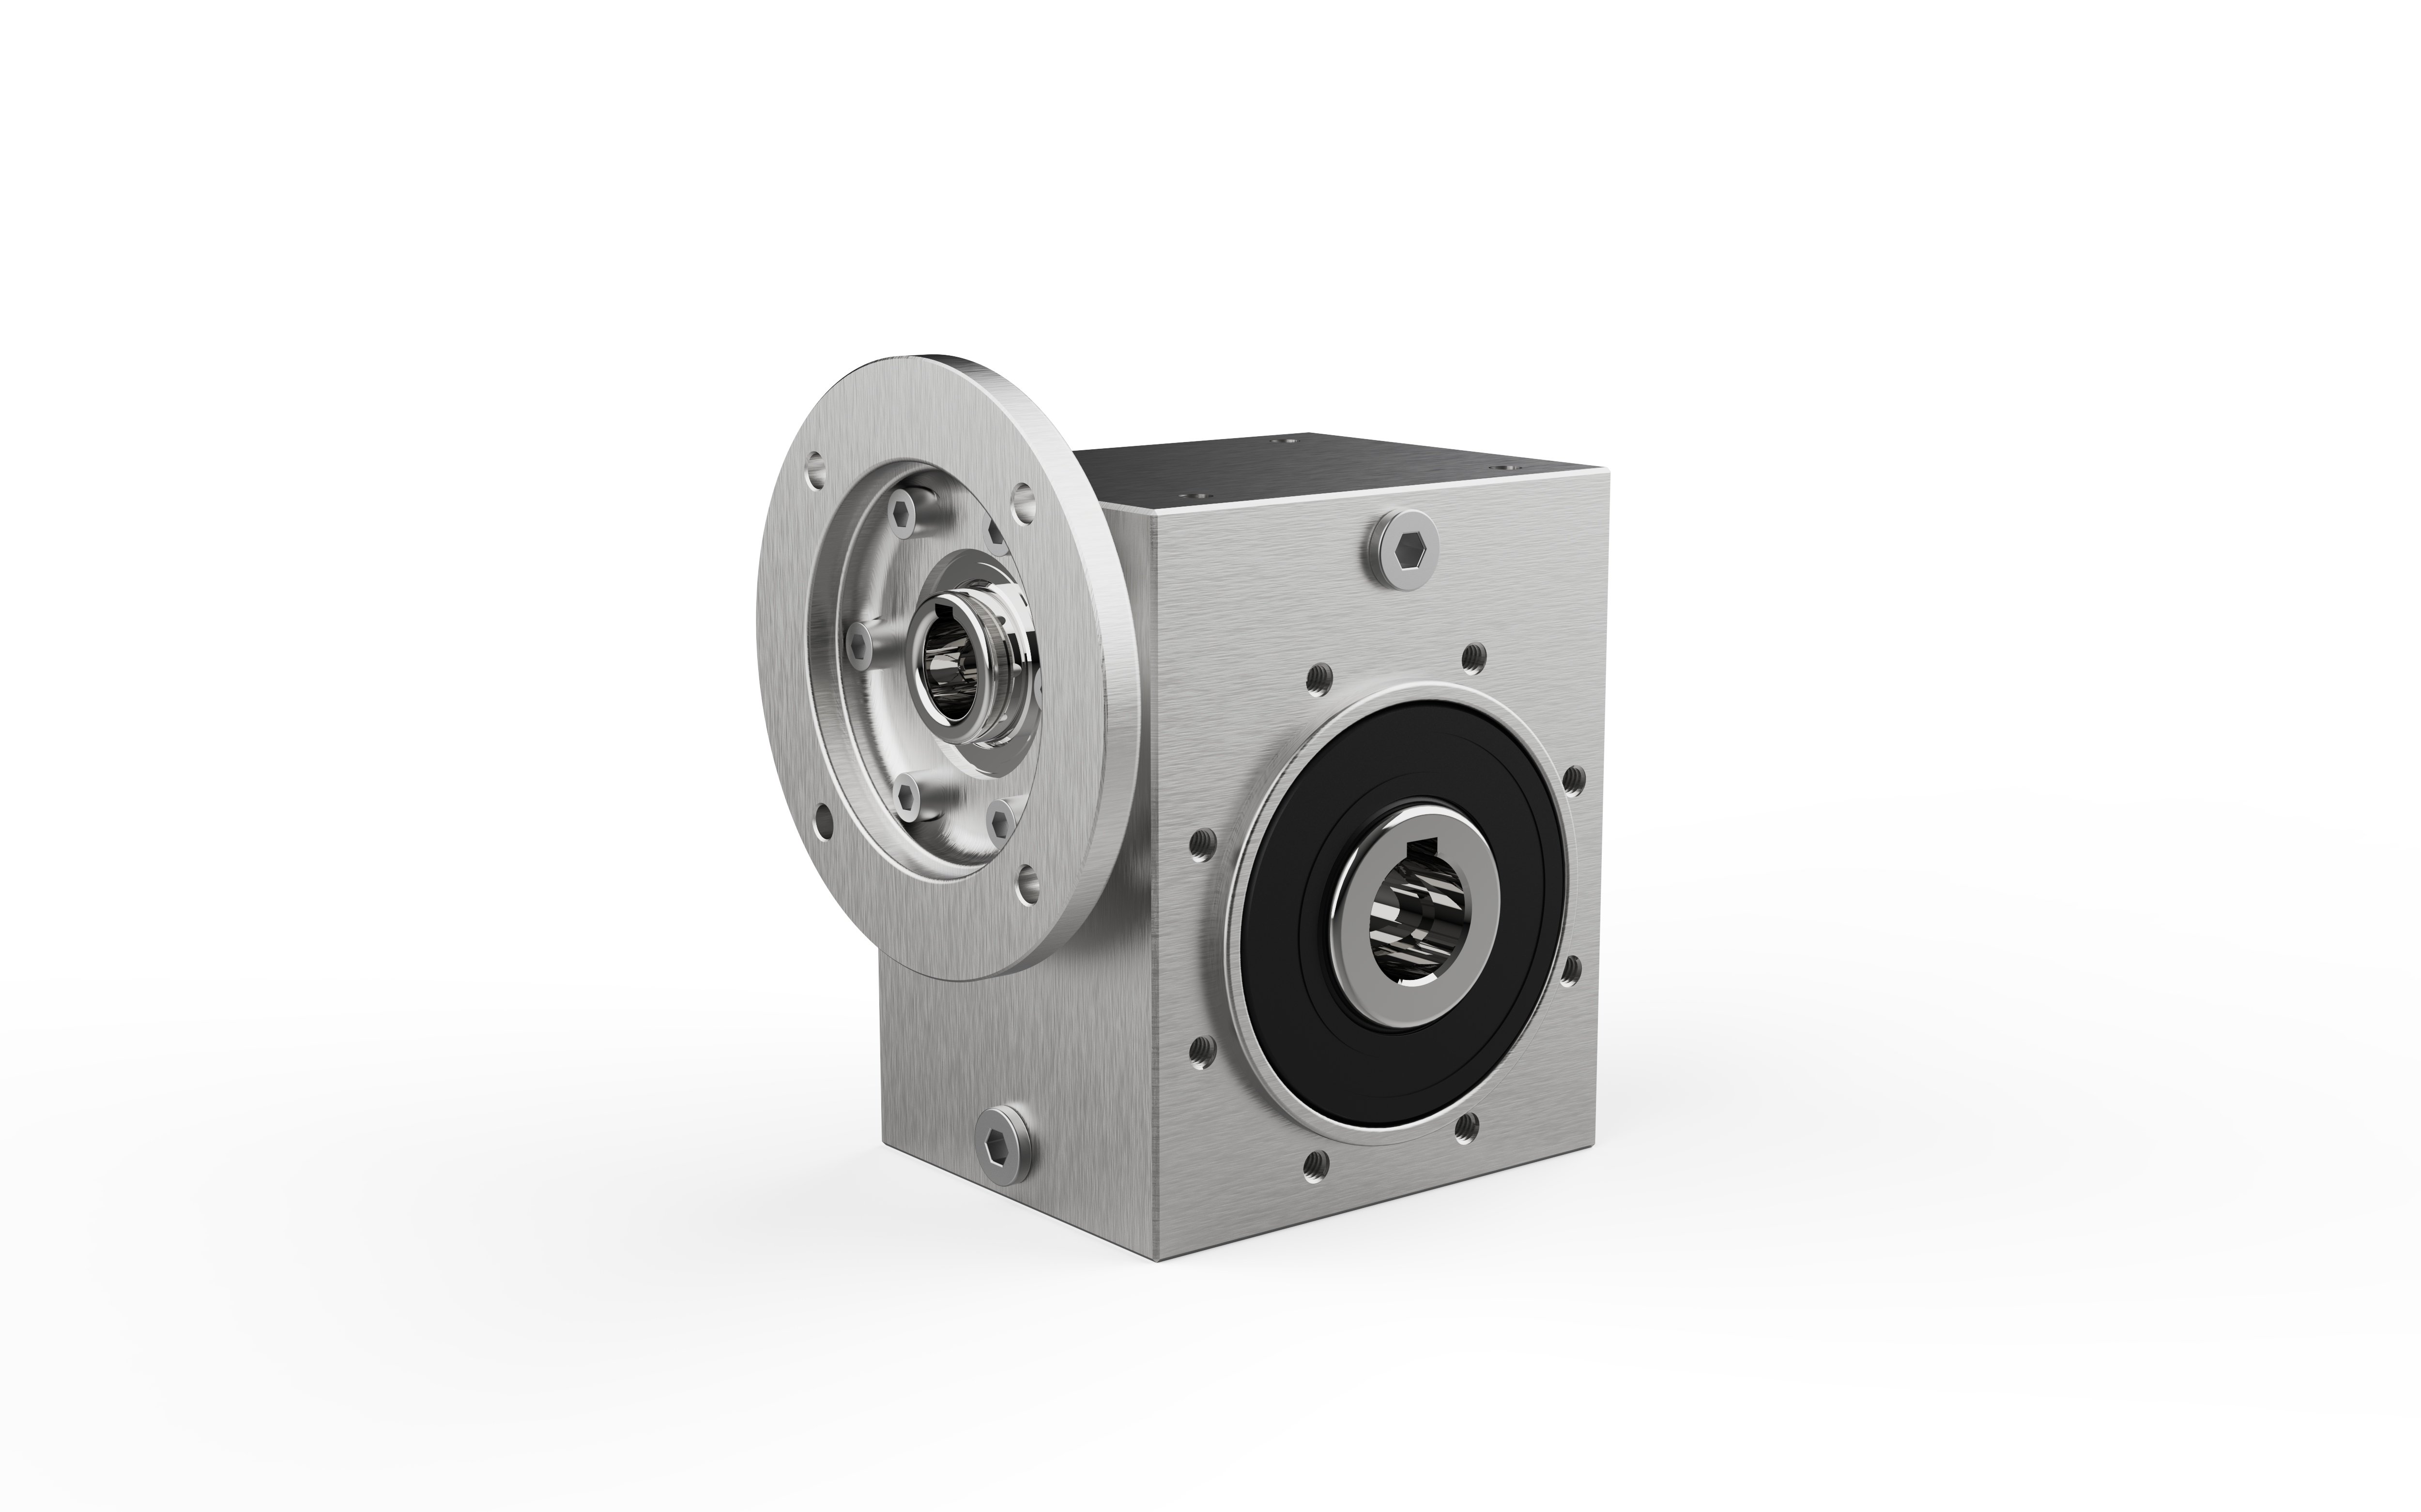
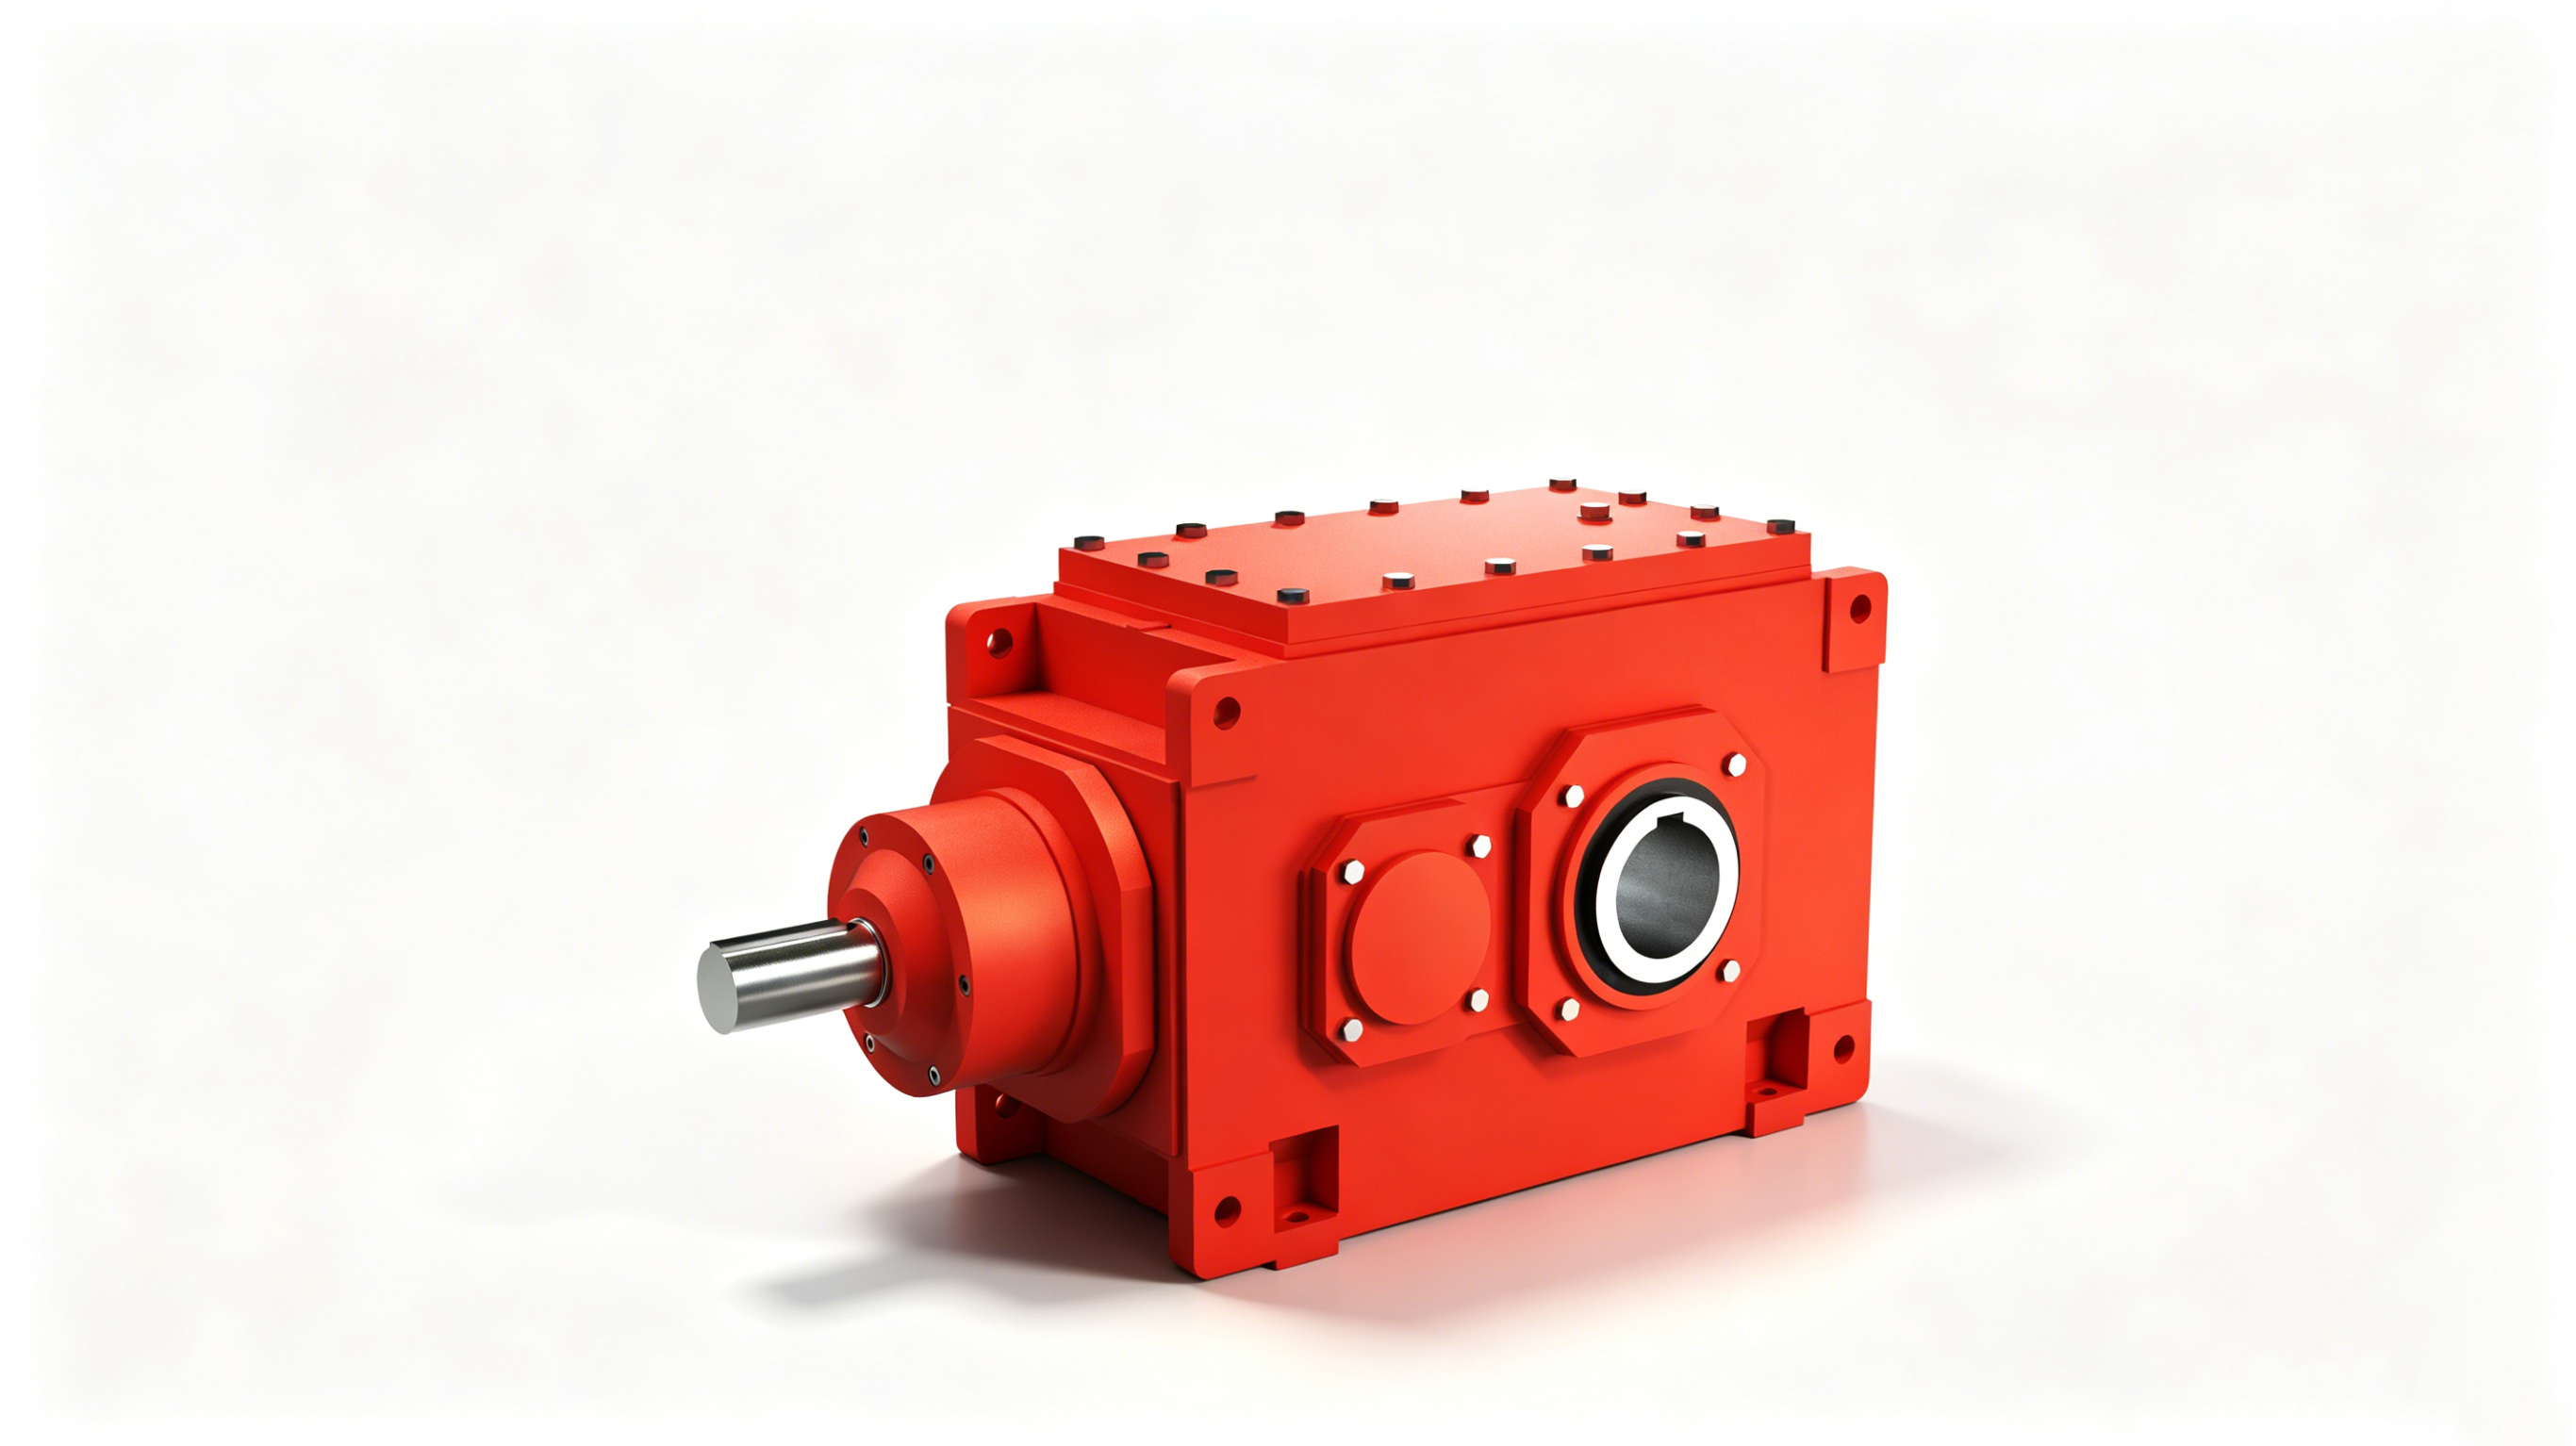
Resposta Rápida: Existem três maneiras de conectar um motor a um redutor: conexão por flange (rígida, compacta e de alta precisão), conexão por acoplamento (flexível, tolerante a desalinhamentos e fácil de manter) e redutores-motores integrados (montados em fábrica, sem necessidade de alinhamento no local). A escolha correta depende dos requisitos de espaço, precisão e manutenção.
1. Três Métodos de Conexão em Resumo
Conexão flange
- • O motor é aparafusado diretamente na face de entrada do redutor
- • Sem componente intermediário
- • Máxima rigidez e precisão coaxial
- • Menor dimensão axial
Conexão por acoplamento
- • Elemento de acoplamento entre os eixos do motor e do redutor
- • Absorve desalinhamentos e choques
- • Fácil de instalar e manter separadamente
- • Exige espaço axial adicional
Motorredutor integrado
- • Motor e redutor montados em fábrica como uma única unidade
- • Não exige alinhamento no local de instalação
- • Ideal para aplicações compactas com acionamento servo
- • Substituição como unidade completa para manutenção
2. Conexão por flange — rígida, precisa e compacta
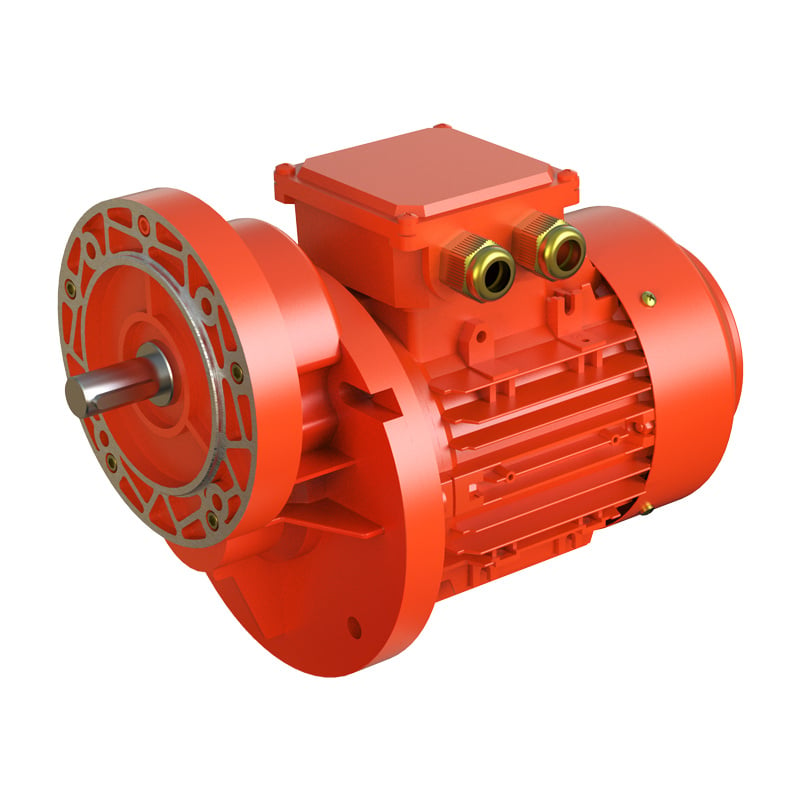
Uma conexão por flange utiliza um motor com flange IEC B5 ou B14 (ou equivalente NEMA). O eixo do motor insere-se diretamente no orifício de entrada do redutor. As duas faces de acoplamento são fixadas com parafusos.
Vantagens
- • Rigidez torsional máxima — sem elasticidade de acoplamento ou folga na cadeia de transmissão
- • Pegada compacta — elimina o comprimento do acoplamento; ideal para instalações apertadas
- •Melhor Selagem — o eixo do motor fica contido dentro da câmara de entrada, reduzindo o risco de contaminação
- •Alta precisão servo — caminho mecânico mais curto significa resposta dinâmica mais rápida e melhor precisão de posicionamento
Limitações
- • Exige usinagem precisa de ambas as flanges de acoplamento — qualquer desalinhamento causa pré-carga nos rolamentos e desgaste prematuro
- • A dilatação térmica não é absorvida de forma independente — gera tensões internas se o motor e o redutor aquecerem a taxas diferentes
- • Qualquer vibração proveniente do lado da carga transmite-se diretamente ao motor
- • O padrão da flange deve corresponder exatamente (tamanho do quadro IEC, diâmetro do eixo, ranhura para chaveta)
Melhor para: Automação acionada por servo, juntas robóticas, máquinas de embalagem e qualquer aplicação que exija posicionamento preciso e um conjunto de acionamento compacto.
3. Conexão por Acoplamento — Flexível, Tolerante a Falhas e Fácil de Manter
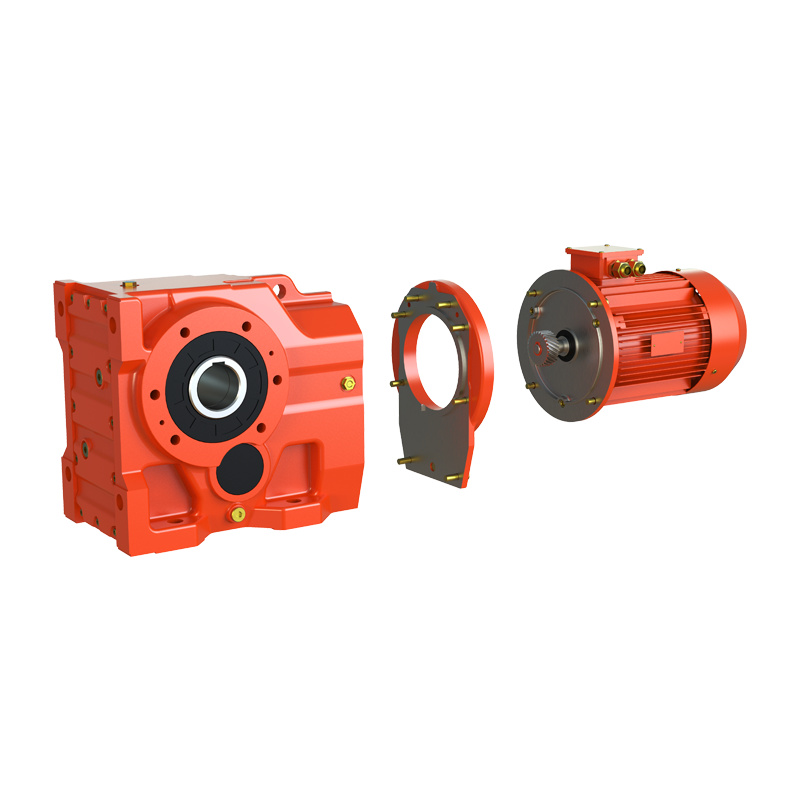
Um acoplamento é posicionado entre o eixo de saída do motor e o eixo de entrada da caixa de câmbio. Os tipos mais comuns incluem acoplamentos de mandíbula (com elemento em forma de aranha), de disco, de fole e dentados — cada um com diferentes níveis de tolerância a desalinhamentos e rigidez torsional.
Vantagens
- •Tolerância de Desalinhamento — compensa deslocamentos radial, axial e angular causados por efeitos térmicos ou assentamento da fundação
- •Absorção de choques e vibrações — acoplamentos elásticos atenuam picos de torque durante partidas/paradas frequentes ou sobrecargas momentâneas
- •Manutenção independente — o motor e a caixa de câmbio podem ser instalados, alinhados e substituídos separadamente
- •Requisito reduzido de habilidade técnica para instalação — ferramentas de alinhamento ajustam o acoplamento, não as superfícies de acoplamento
Limitações
- • O acoplamento aumenta o comprimento axial — não é adequado para os projetos com restrição máxima de espaço
- • Introduz alguma elasticidade torsional e folga — reduz a precisão em aplicações com servomotores
- • O elemento de acoplamento (aranha, disco) desgasta-se com o tempo e exige inspeção periódica
Melhor para: Britadores, prensas, transportadores, sistemas com eixos longos, equipamentos instalados in loco com risco de deformação da fundação ou qualquer local onde a substituição fácil do motor seja uma prioridade.
4. Motorredutor integrado — alinhado na fábrica, pronto para uso imediato
Um motorredutor integrado combina motor e mecanismo redutor num único conjunto montado na fábrica. O alinhamento interno é realizado em condições controladas — não é necessário alinhar os eixos in loco.
Por que engenheiros escolhem motorredutores
- •Economia de Espaço — elimina acoplamentos, proteções e bases adaptadoras; o comprimento axial é significativamente menor
- •Instalação rápida — instale a unidade e conecte a alimentação elétrica; nenhuma calibração de alinhamento no local
- •Rigidez torsional mais elevada — o eixo do motor e a entrada do redutor compartilham uma conexão rígida ou um suporte comum de rolamentos
- •Melhor Selagem — carcaça integrada protege engrenagens e rolamentos contra a entrada de poeira e refrigerante
- •Compatibilidade verificada em fábrica — correspondência interna de componentes é testada antes do envio, reduzindo erros de montagem
Melhor para: Linhas de produção automatizadas, veículos guiados automaticamente (AGVs), equipamentos médicos e de embalagem, aplicações compactas acionadas por servomotores, onde a velocidade de instalação e a flexibilidade de layout são fundamentais.
5. Qual Método de Conexão Você Deve Escolher?
| Exigência |
Flange |
Acoplamento |
Gearmotor |
| Espaço de instalação compacto |
✓✓ |
✗ |
✓✓✓ |
| Servomotor / alta precisão de posicionamento |
✓✓ |
✓ |
✓✓✓ |
| Absorção de choques / picos de torque |
✗ |
✓✓✓ |
✓ |
| Substituição fácil do motor no local |
✓ |
✓✓✓ |
✗ |
| Instalação rápida, sem necessidade de alinhamento |
✓ |
✓ |
✓✓✓ |
| Risco de deformação / desalinhamento da fundação |
✗ |
✓✓✓ |
✓ |
6. Leitura da Placa de Identificação do Motor para Compatibilidade com o Redutor
Antes de selecionar um método de conexão, confirme os parâmetros do motor. Três valores da placa de identificação são críticos para a compatibilidade com o redutor:
Potência Nominal (kW / HP)
Saída mecânica no eixo sob carga nominal. Determina a capacidade de torque do redutor exigida na relação de transmissão selecionada.
Velocidade nominal (r/min)
Velocidade de entrada no redutor. Em combinação com a velocidade de saída desejada, determina a relação de transmissão exigida. A maioria dos motores de 4 polos opera a aproximadamente 1450 r/min (50 Hz).
Tipo de Montagem e Flange
Designação IEC B5/B14 ou NEMA define o diâmetro do eixo, o rasgo para chaveta e o padrão de furação da flange — todos devem corresponder à interface de entrada do redutor.
Outros parâmetros da placa de identificação (tensão, classe de isolamento, grau de proteção IP, ciclo de trabalho) são importantes para a seleção elétrica e ambiental, mas não afetam diretamente a interface mecânica do redutor.
7. Produtos Wuma Drive para Cada Método de Conexão
| Método de conexão |
Série Recomendada |
Aplicação Típica |
| Flange (IEC B5 / B14) |
WMRV ,WKM ,WF/WR |
Automação servo, embalagem, AGV |
| Acoplamento (entrada no eixo) |
Semana ,WS |
Esteiras transportadoras, britadores, misturadores pesados |
| Motorredutor integrado |
WF/WR/WK/WS com motor |
Linhas automatizadas compactas, processamento de alimentos |
Perguntas frequentes
Qual é a diferença entre uma conexão por flange e uma conexão por acoplamento?
A conexão por flange fixa o motor diretamente à face do redutor — é rígida, compacta e não possui componentes intermediários. A conexão por acoplamento utiliza um elemento separado entre os eixos, permitindo desalinhamento e absorção de choques, mas com aumento do comprimento axial.
Quando devo escolher um motorredutor integrado em vez de um redutor separado?
Escolha um motorredutor integrado quando o espaço de instalação for limitado, o alinhamento no local for difícil ou a aplicação exigir rigidez torsional máxima (servo, robótica). Utilize uma caixa de engrenagens separada quando for necessário substituir o motor de forma independente ou quando a aplicação envolver cargas de choque severas.
Quais parâmetros da placa de identificação do motor são mais relevantes para o dimensionamento da caixa de engrenagens?
Potência nominal (kW), velocidade nominal (r/min) e tipo de montagem (flange IEC ou NEMA). Esses três parâmetros determinam a saída de torque, a relação de transmissão e a compatibilidade da interface mecânica.
Posso utilizar qualquer motor com uma caixa de engrenagens de parafuso sem-fim?
Não. O diâmetro do eixo, as dimensões da ranhura para chaveta e o padrão do flange (B5/B14 ou NEMA) devem corresponder à interface de entrada da caixa de engrenagens. Sempre verifique essas três dimensões antes de efetuar o pedido.
 Notícias Quentes
 EN